Proyectos
 2025
Gateway State Estimation via Moon-Horizon Optical Navigation
Gateway State Estimation via Moon-Horizon Optical Navigation
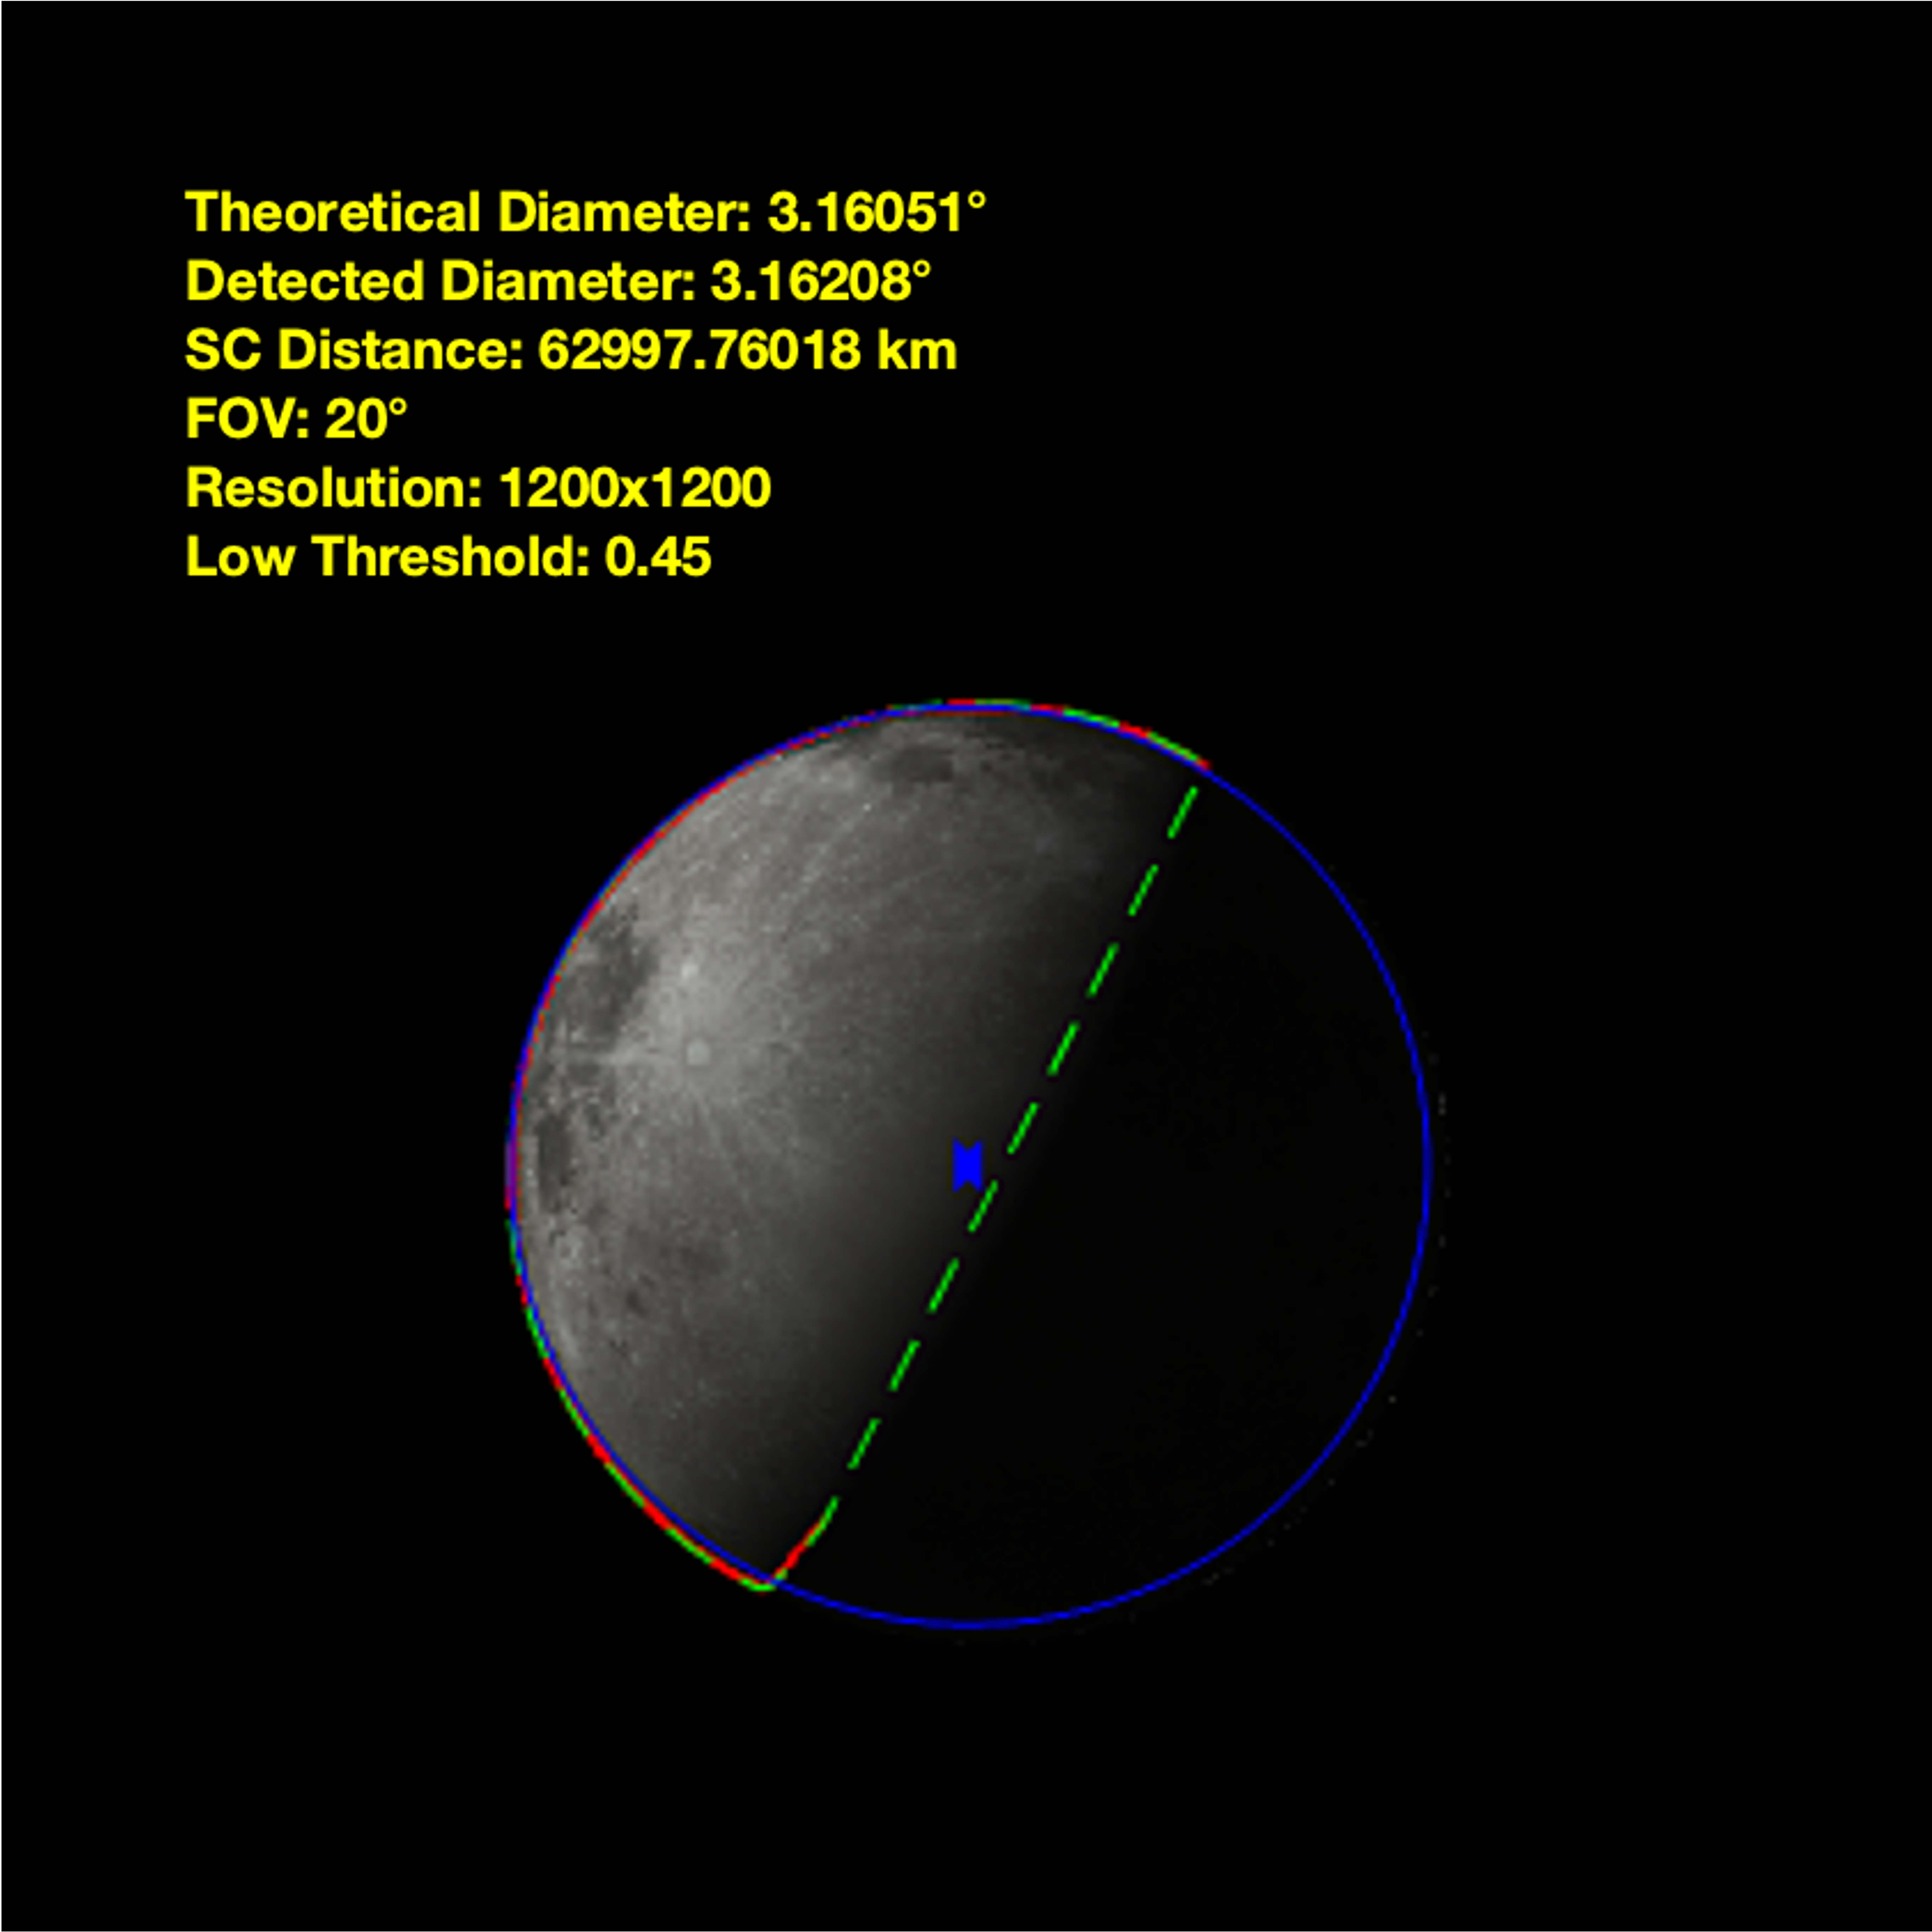
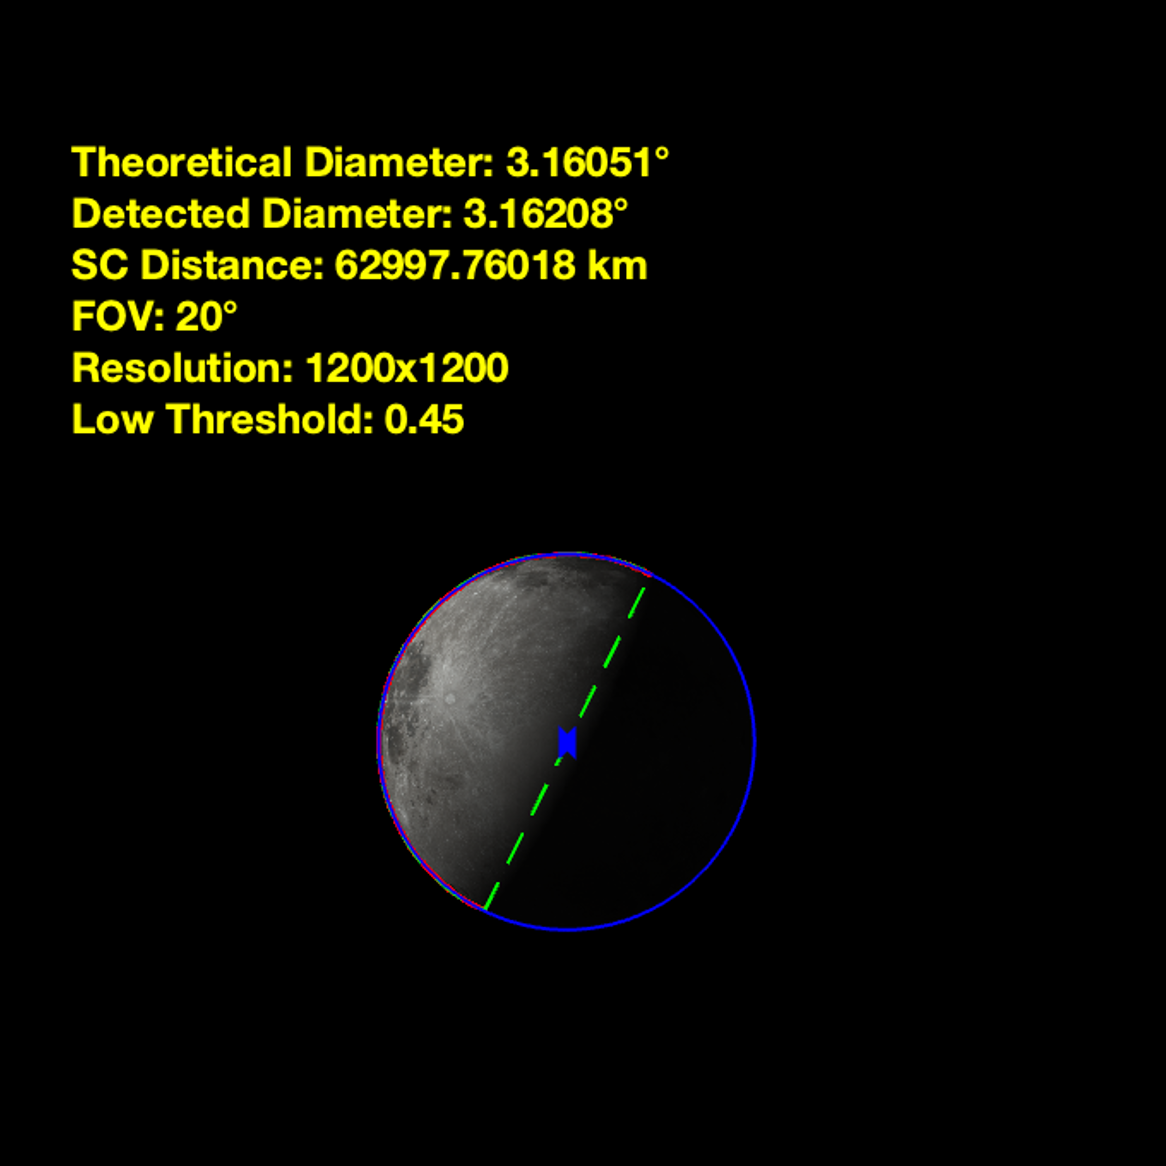
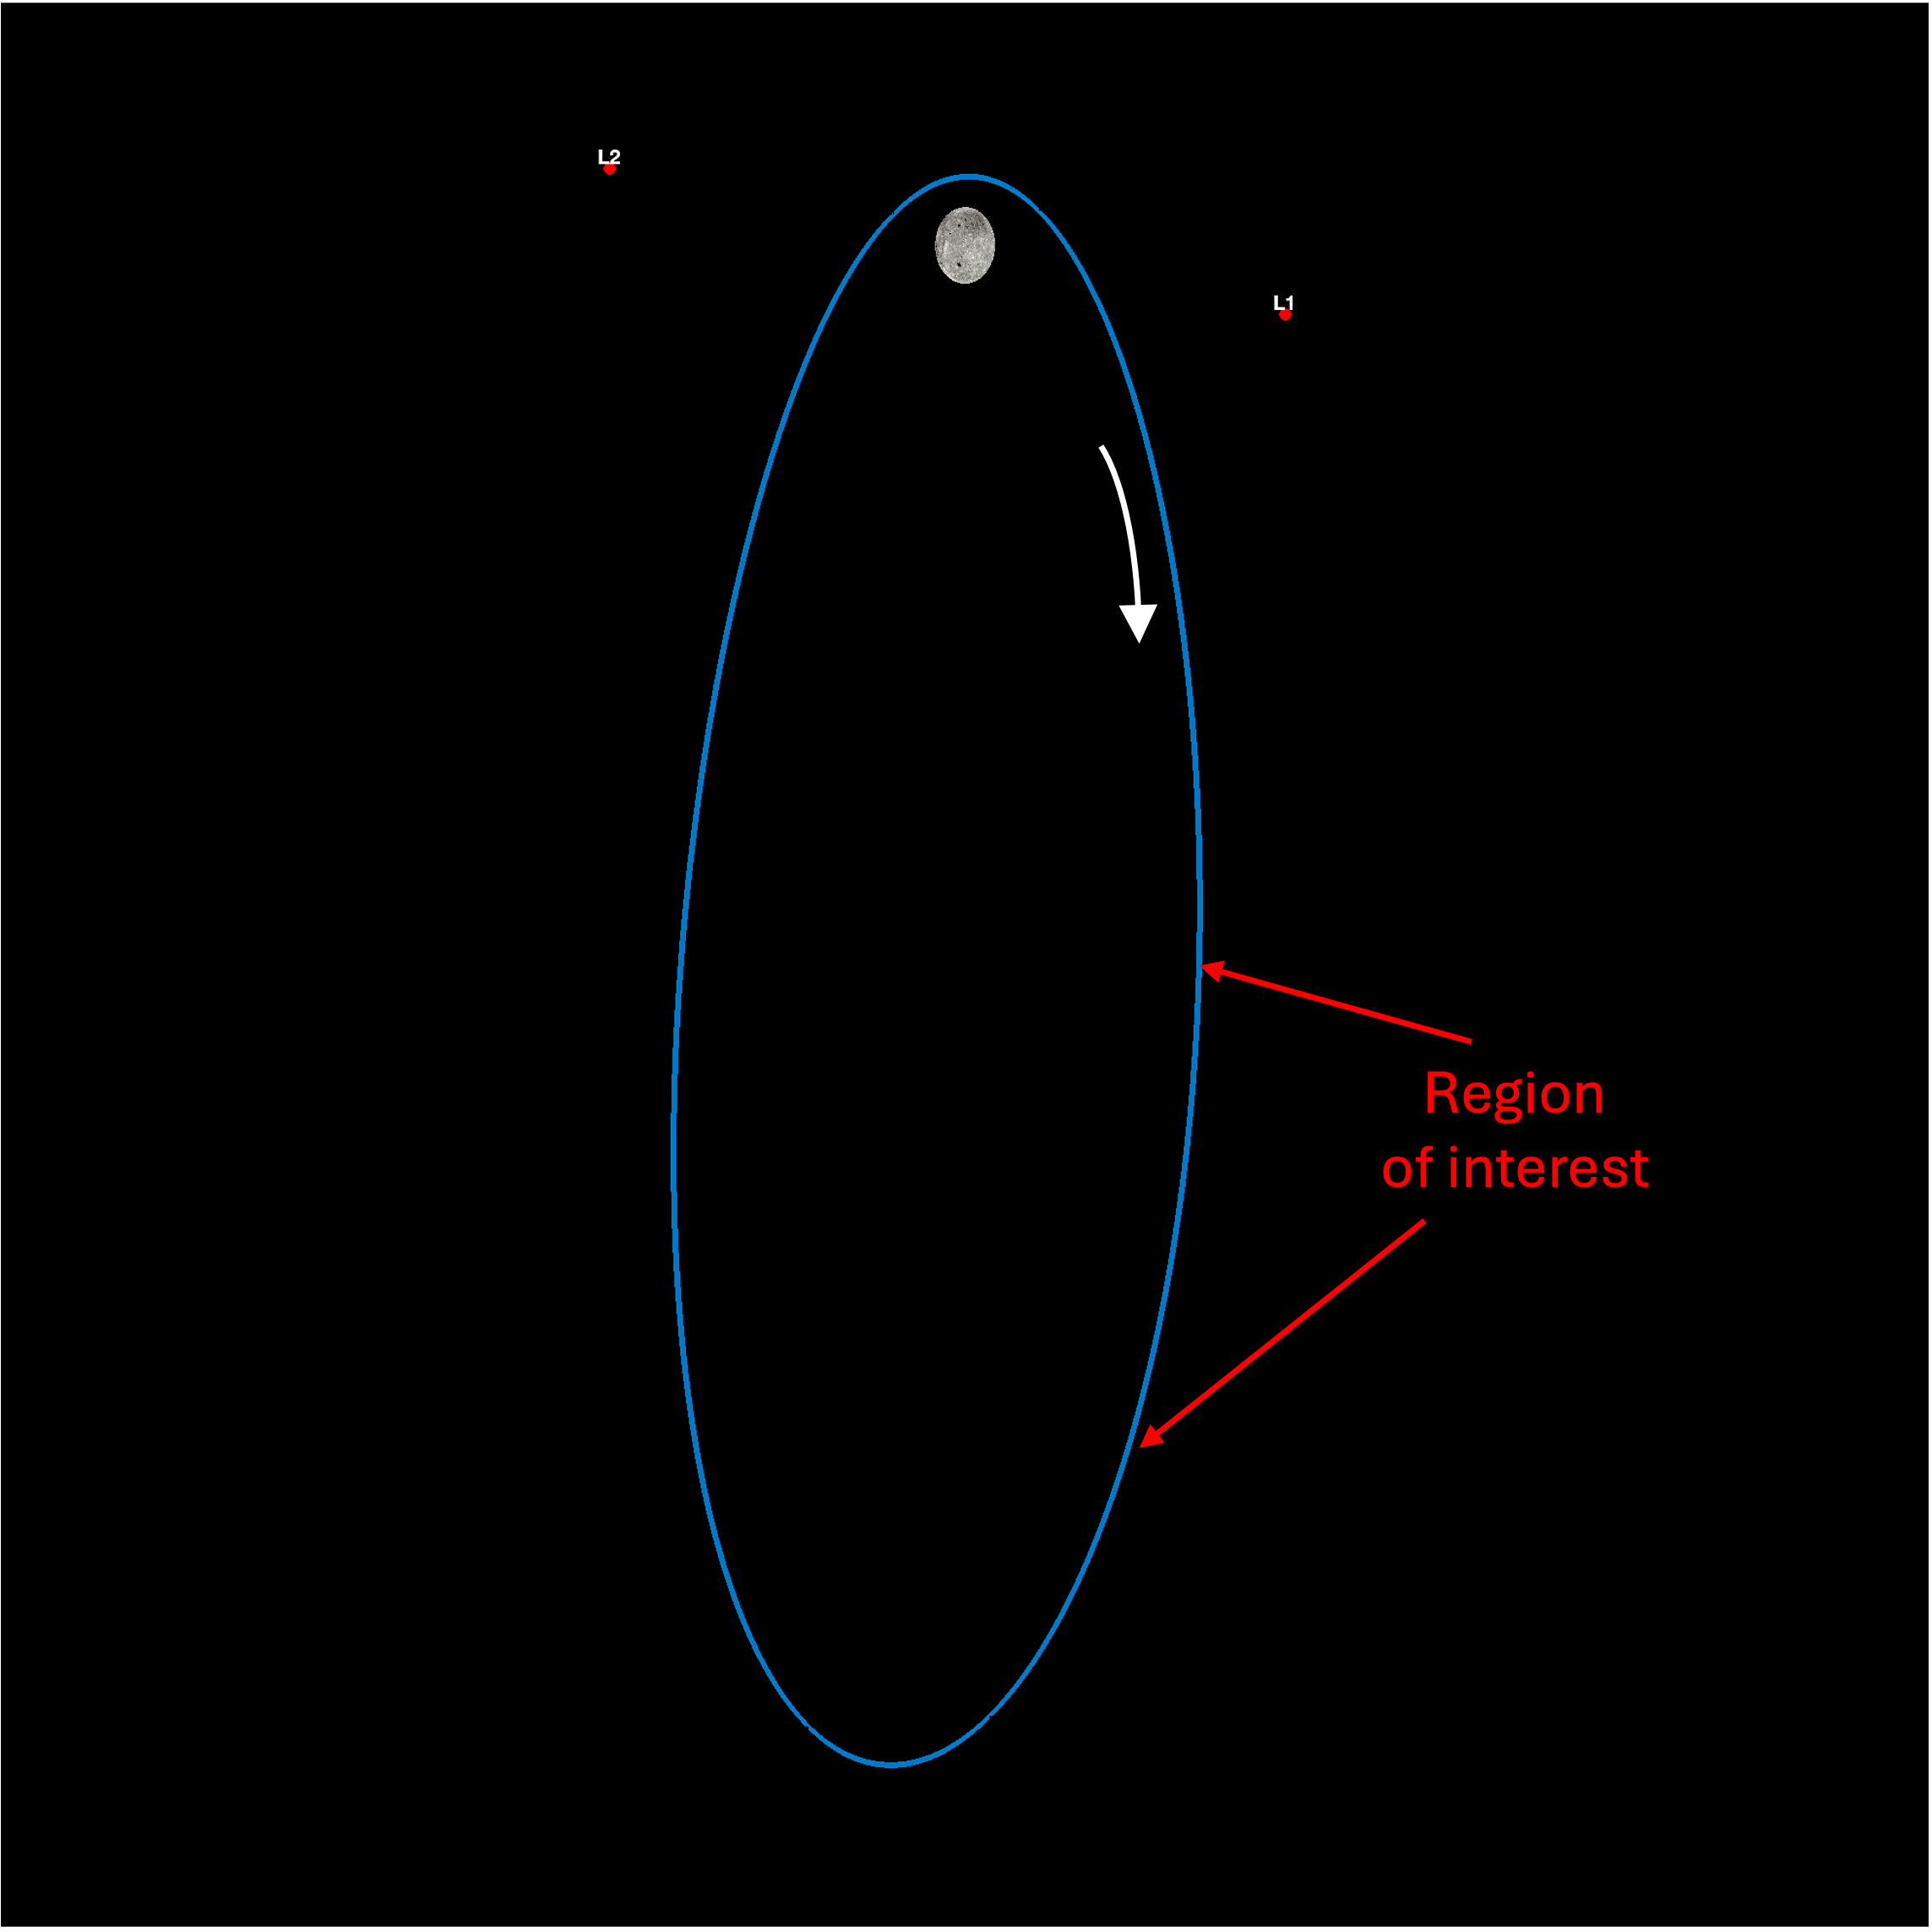
Estimacion del estado de Gateway en NRHO usando solo imagenes del horizonte lunar con dinamica CR3BP, reduciendo la dependencia del seguimiento desde tierra.
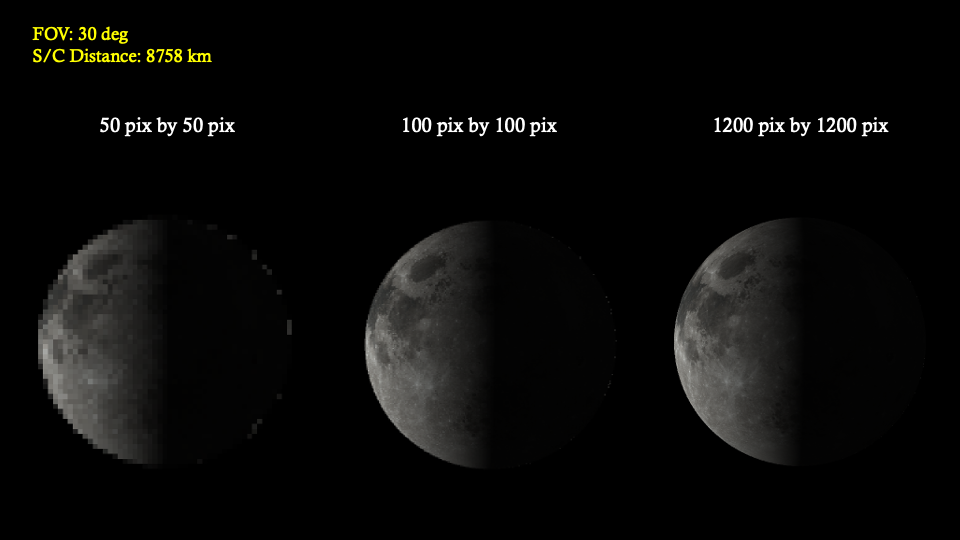
- Desarrollo de una tuberia de imagenes sinteticas con deteccion de borde lunar y ajuste conico para mediciones de navegacion.
- Implementacion de OPNAV de Christian-Robinson con filtrado EKF/UKF.
- Logro de precision de posicion a nivel de kilometros y velocidad a nivel de m/s en regimenes cislunares de multiples cuerpos.
Completado como parte de AAE590 PET (2025) en Purdue University.
 2024
Distributed Consensus and Control for Multi-Satellite Debris Rendezvous
Distributed Consensus and Control for Multi-Satellite Debris Rendezvous
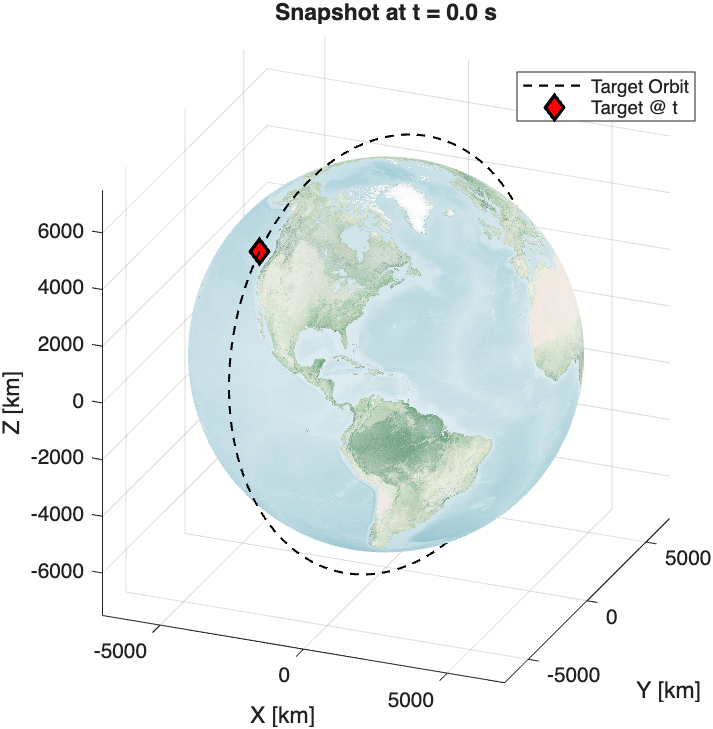
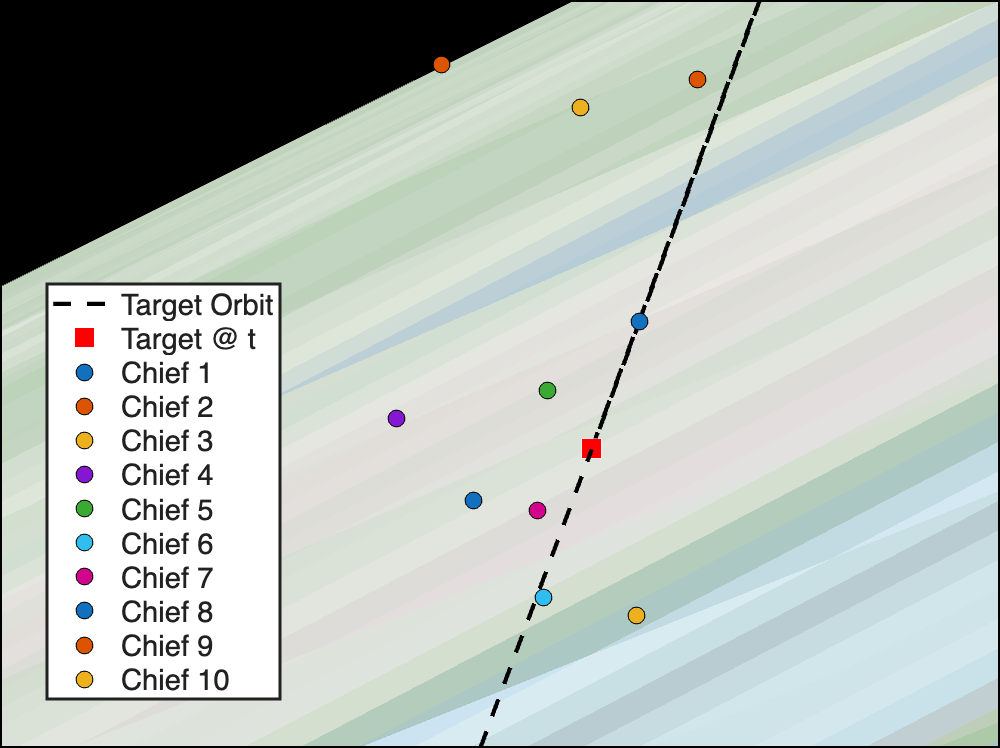
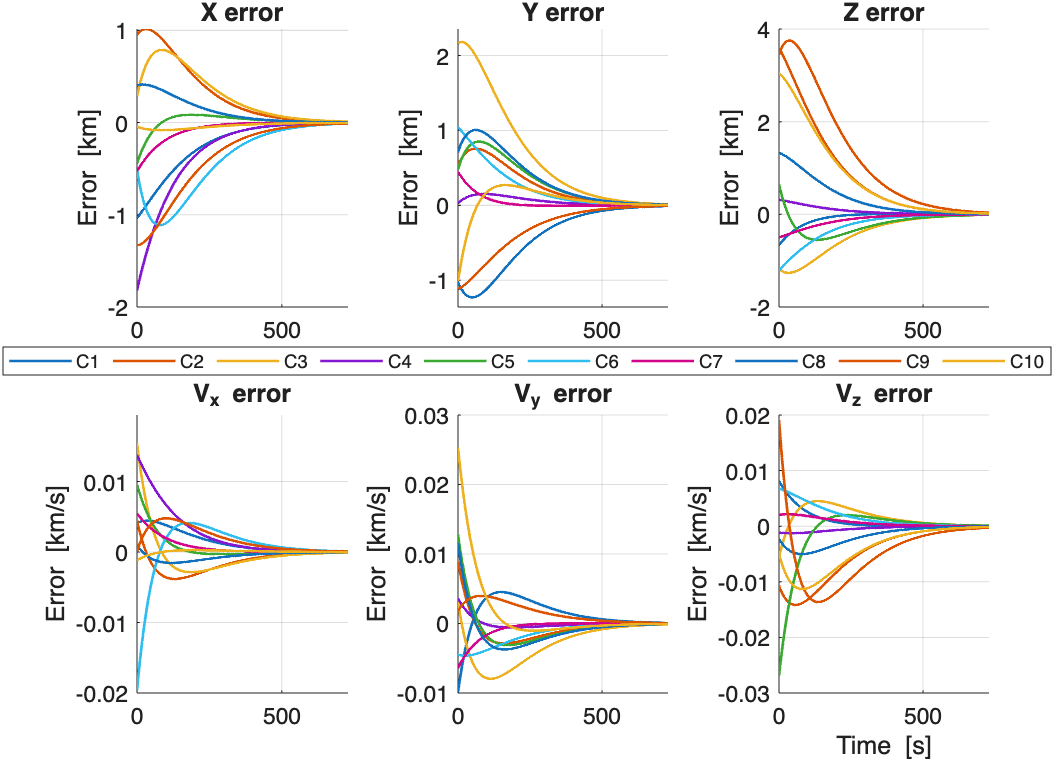
Diseno de un marco distribuido de estimacion y control para rendezvous cooperativo con desechos grandes bajo dinamica perturbada por J2.
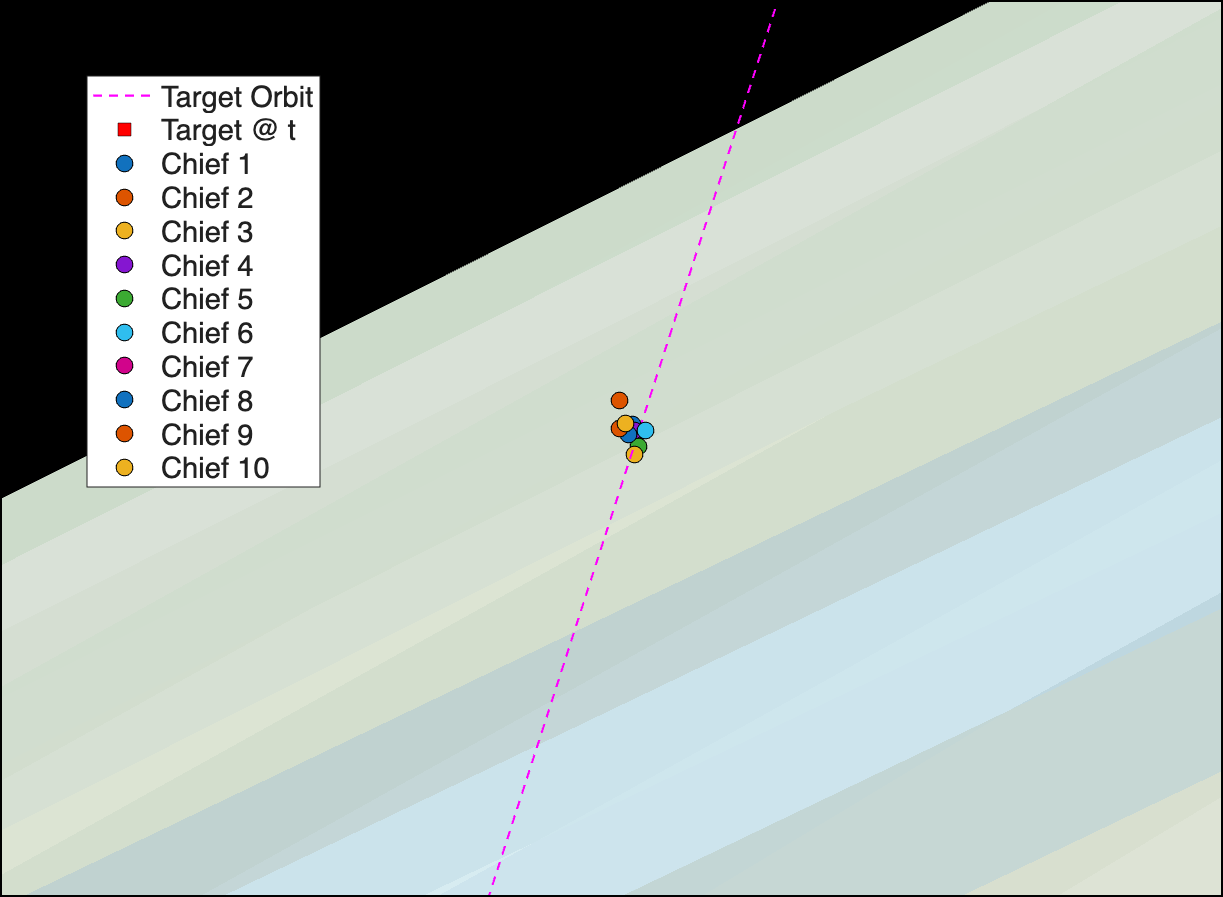
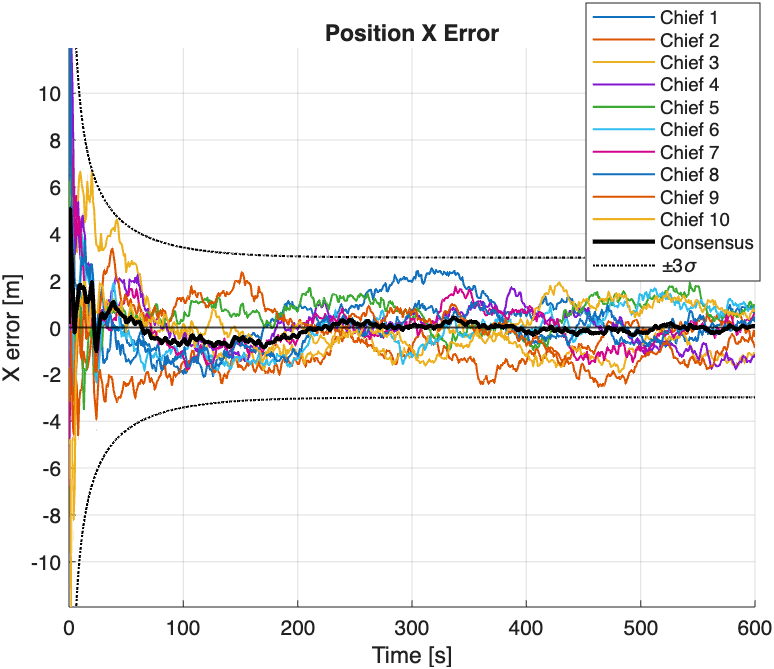
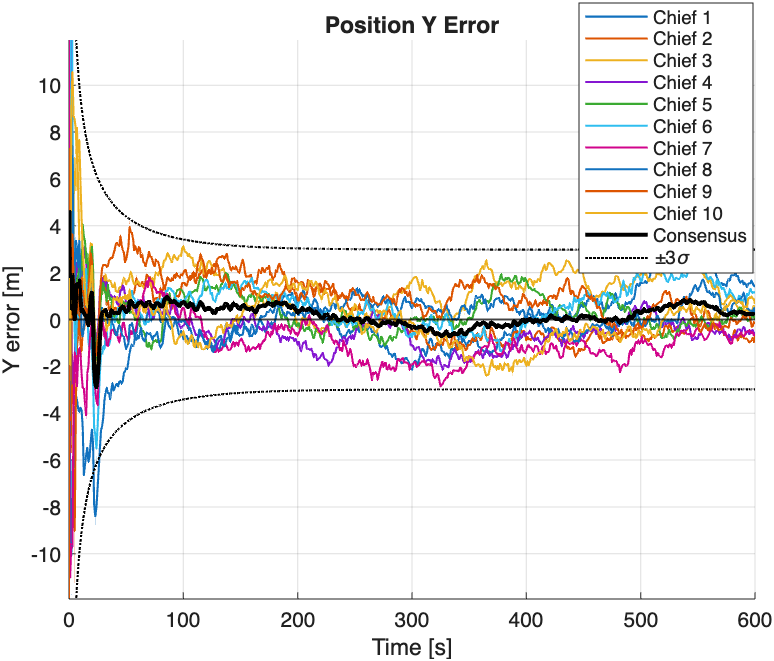
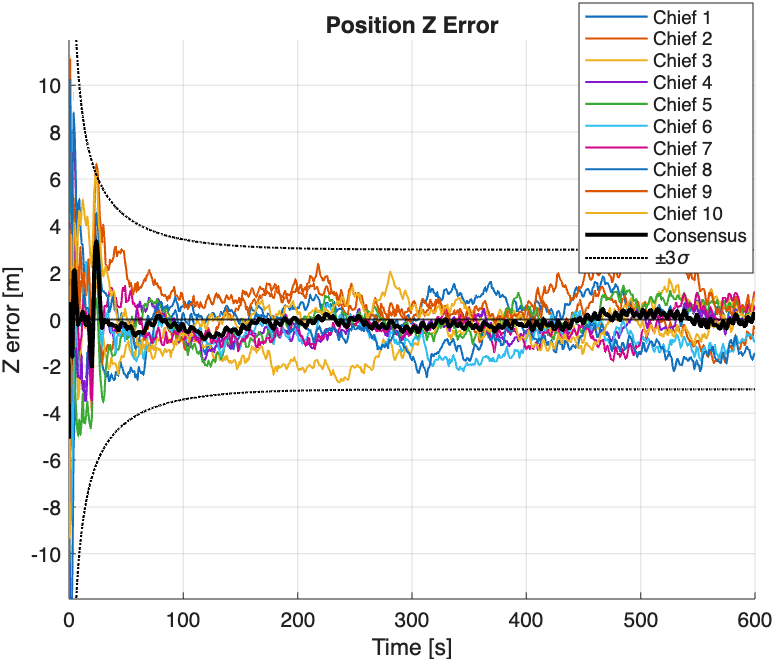
- Desarrollo de EKF distribuido con consenso de Metropolis para un estudio de caso Envisat con 10 naves espaciales.
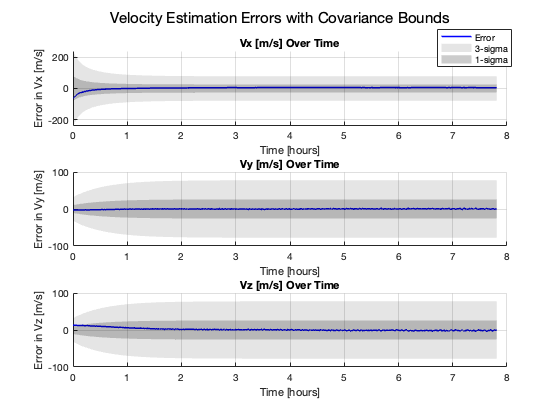
- Convergencia en toda la red en 11 iteraciones con errores medios de 0.33 m en posicion y 0.006 m/s en velocidad.
- Implementacion de guiado PD que permitio rendezvous a nivel de metros en 600 s con ΔV inferior a 50 m/s por agente.
Completado como parte de AAE590 MAAC (2024) en Purdue University.
 2024
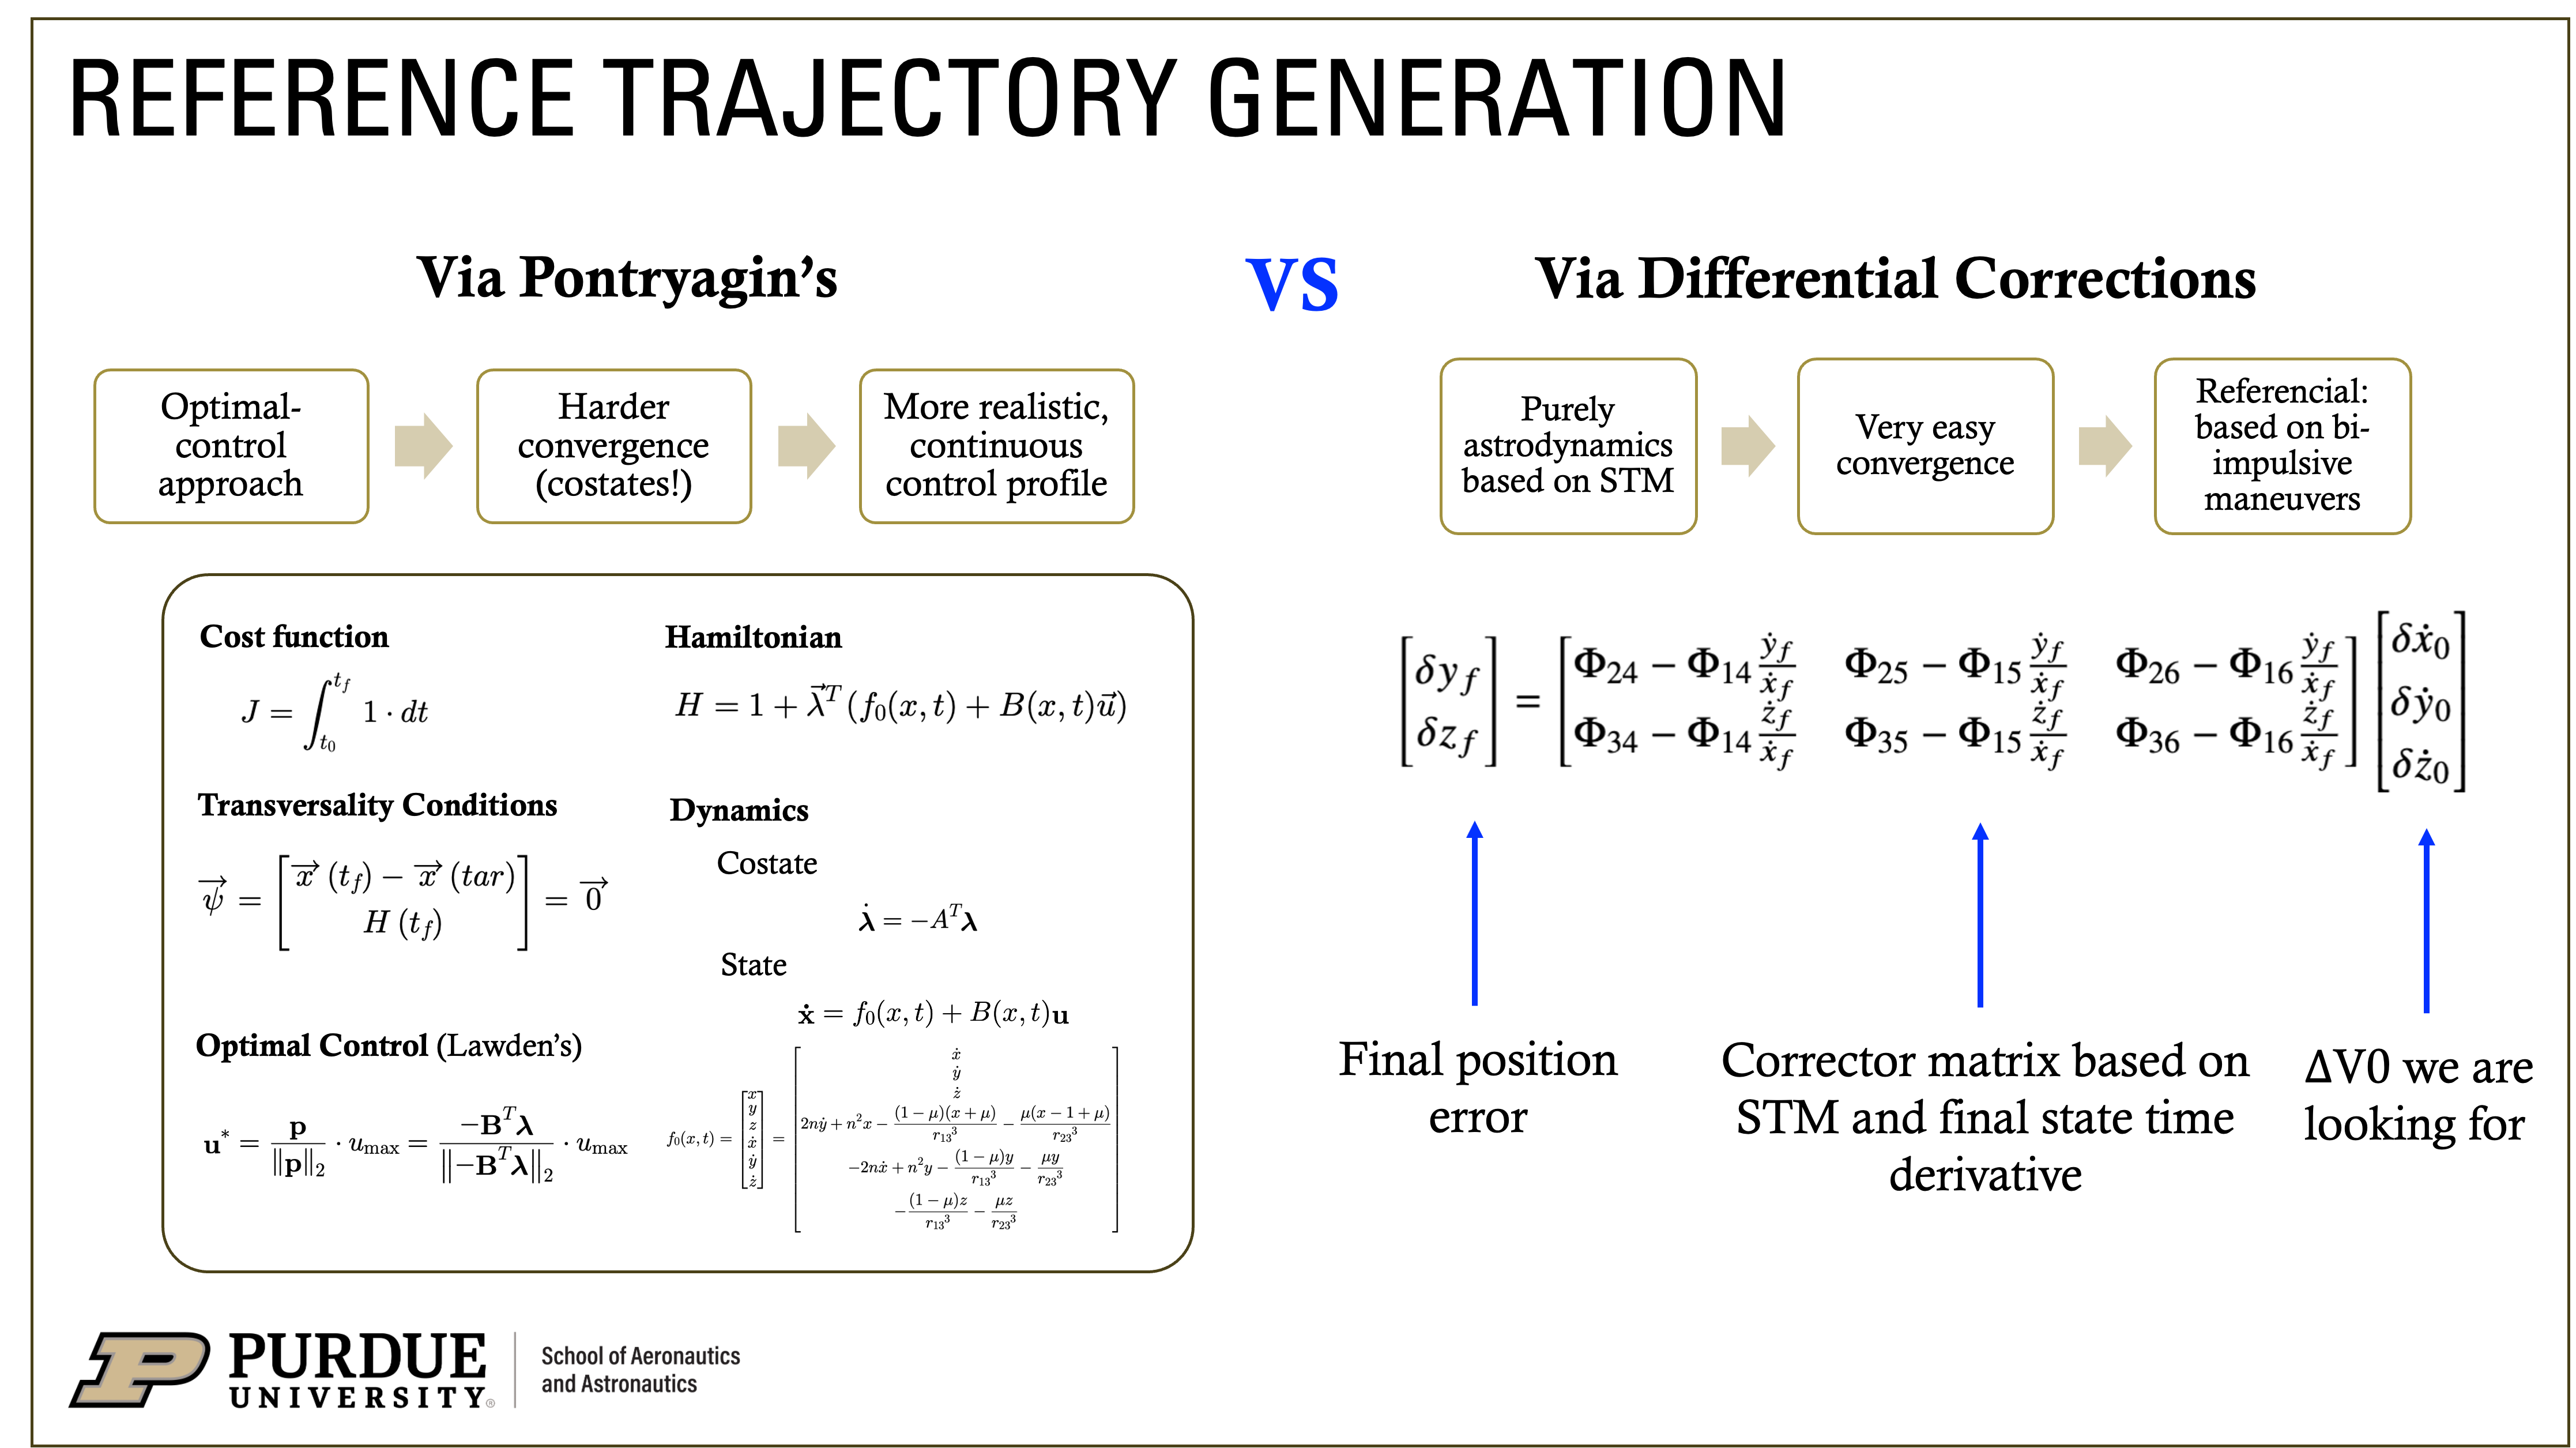
Model Predictive Control for Direct Moon Landing from LPO
Model Predictive Control for Direct Moon Landing from LPO
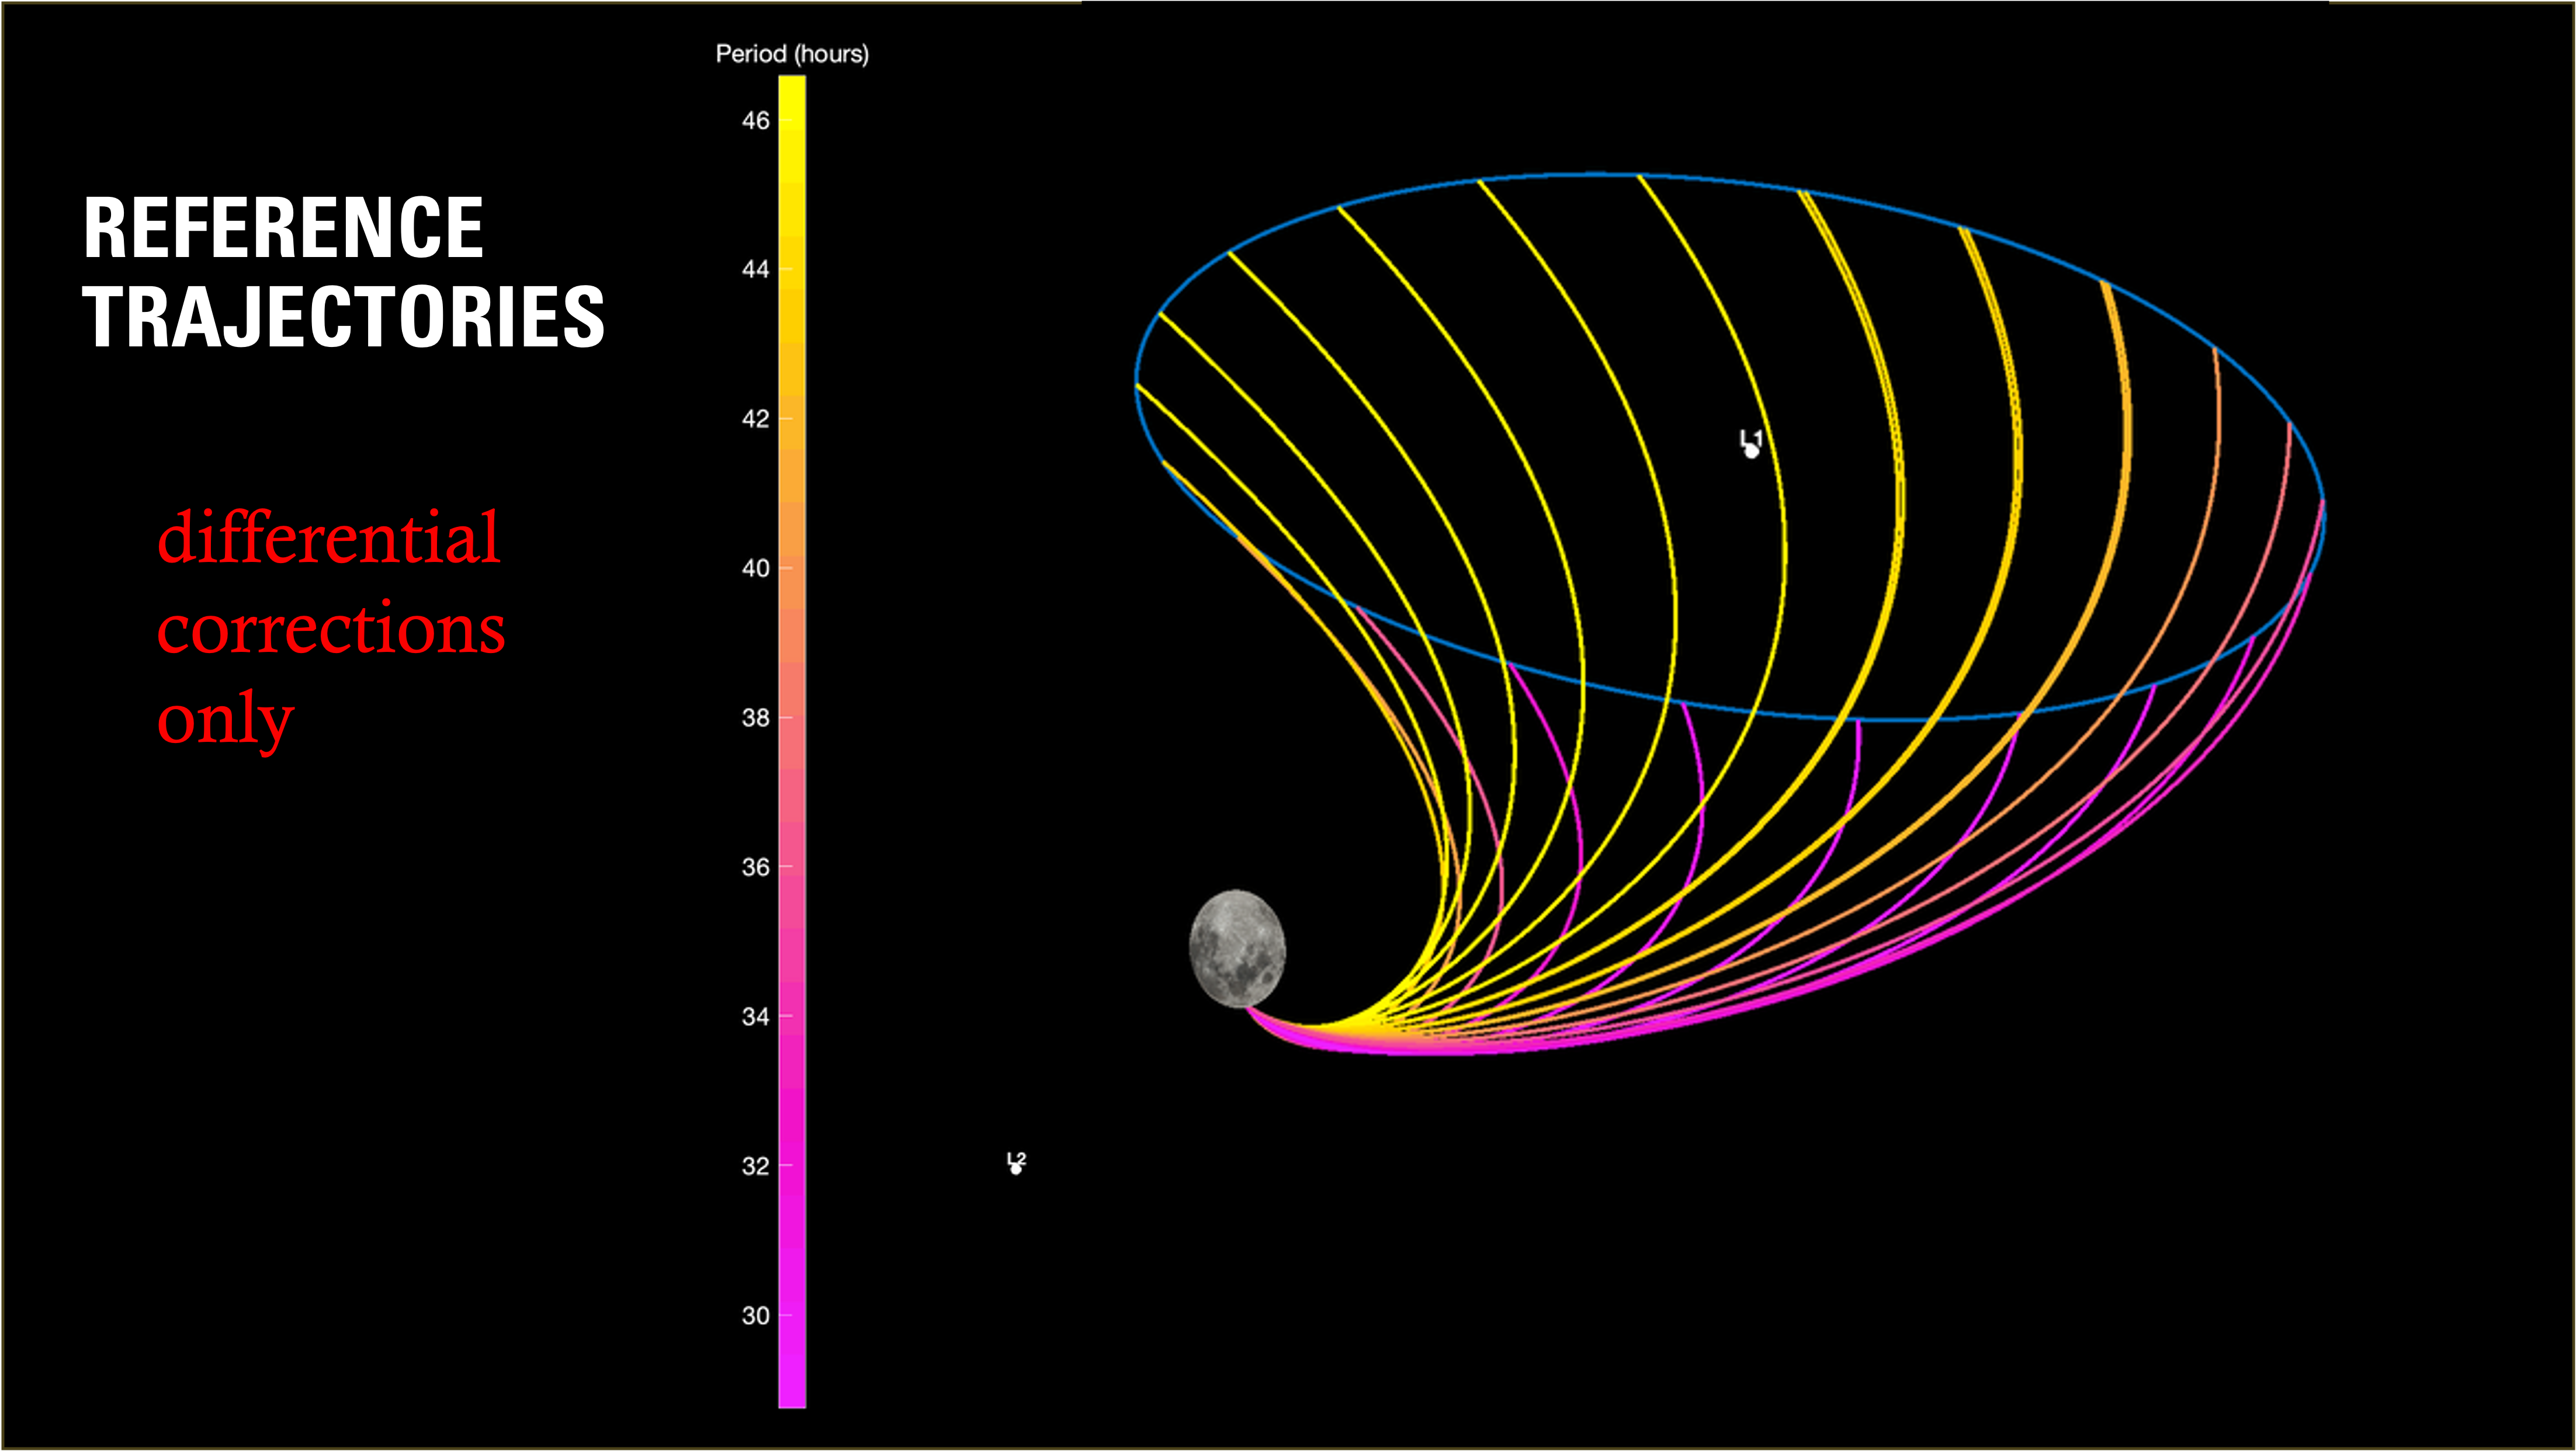
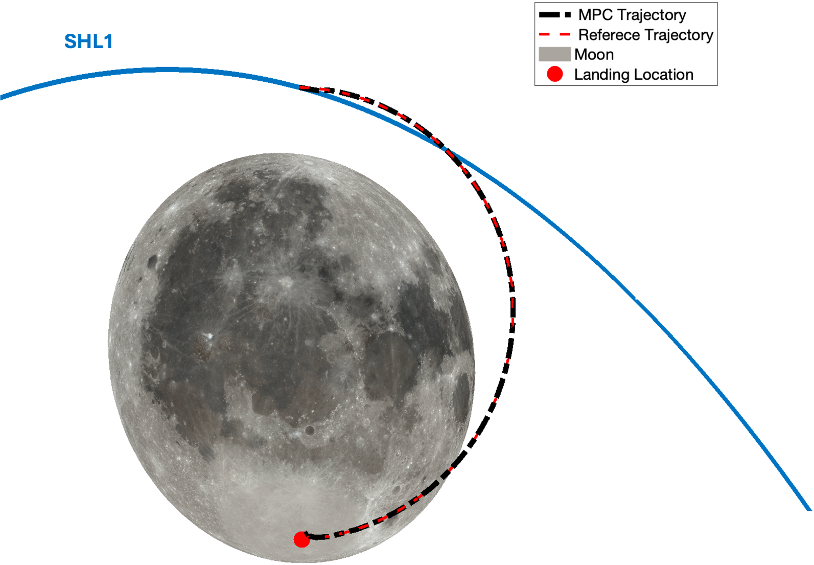
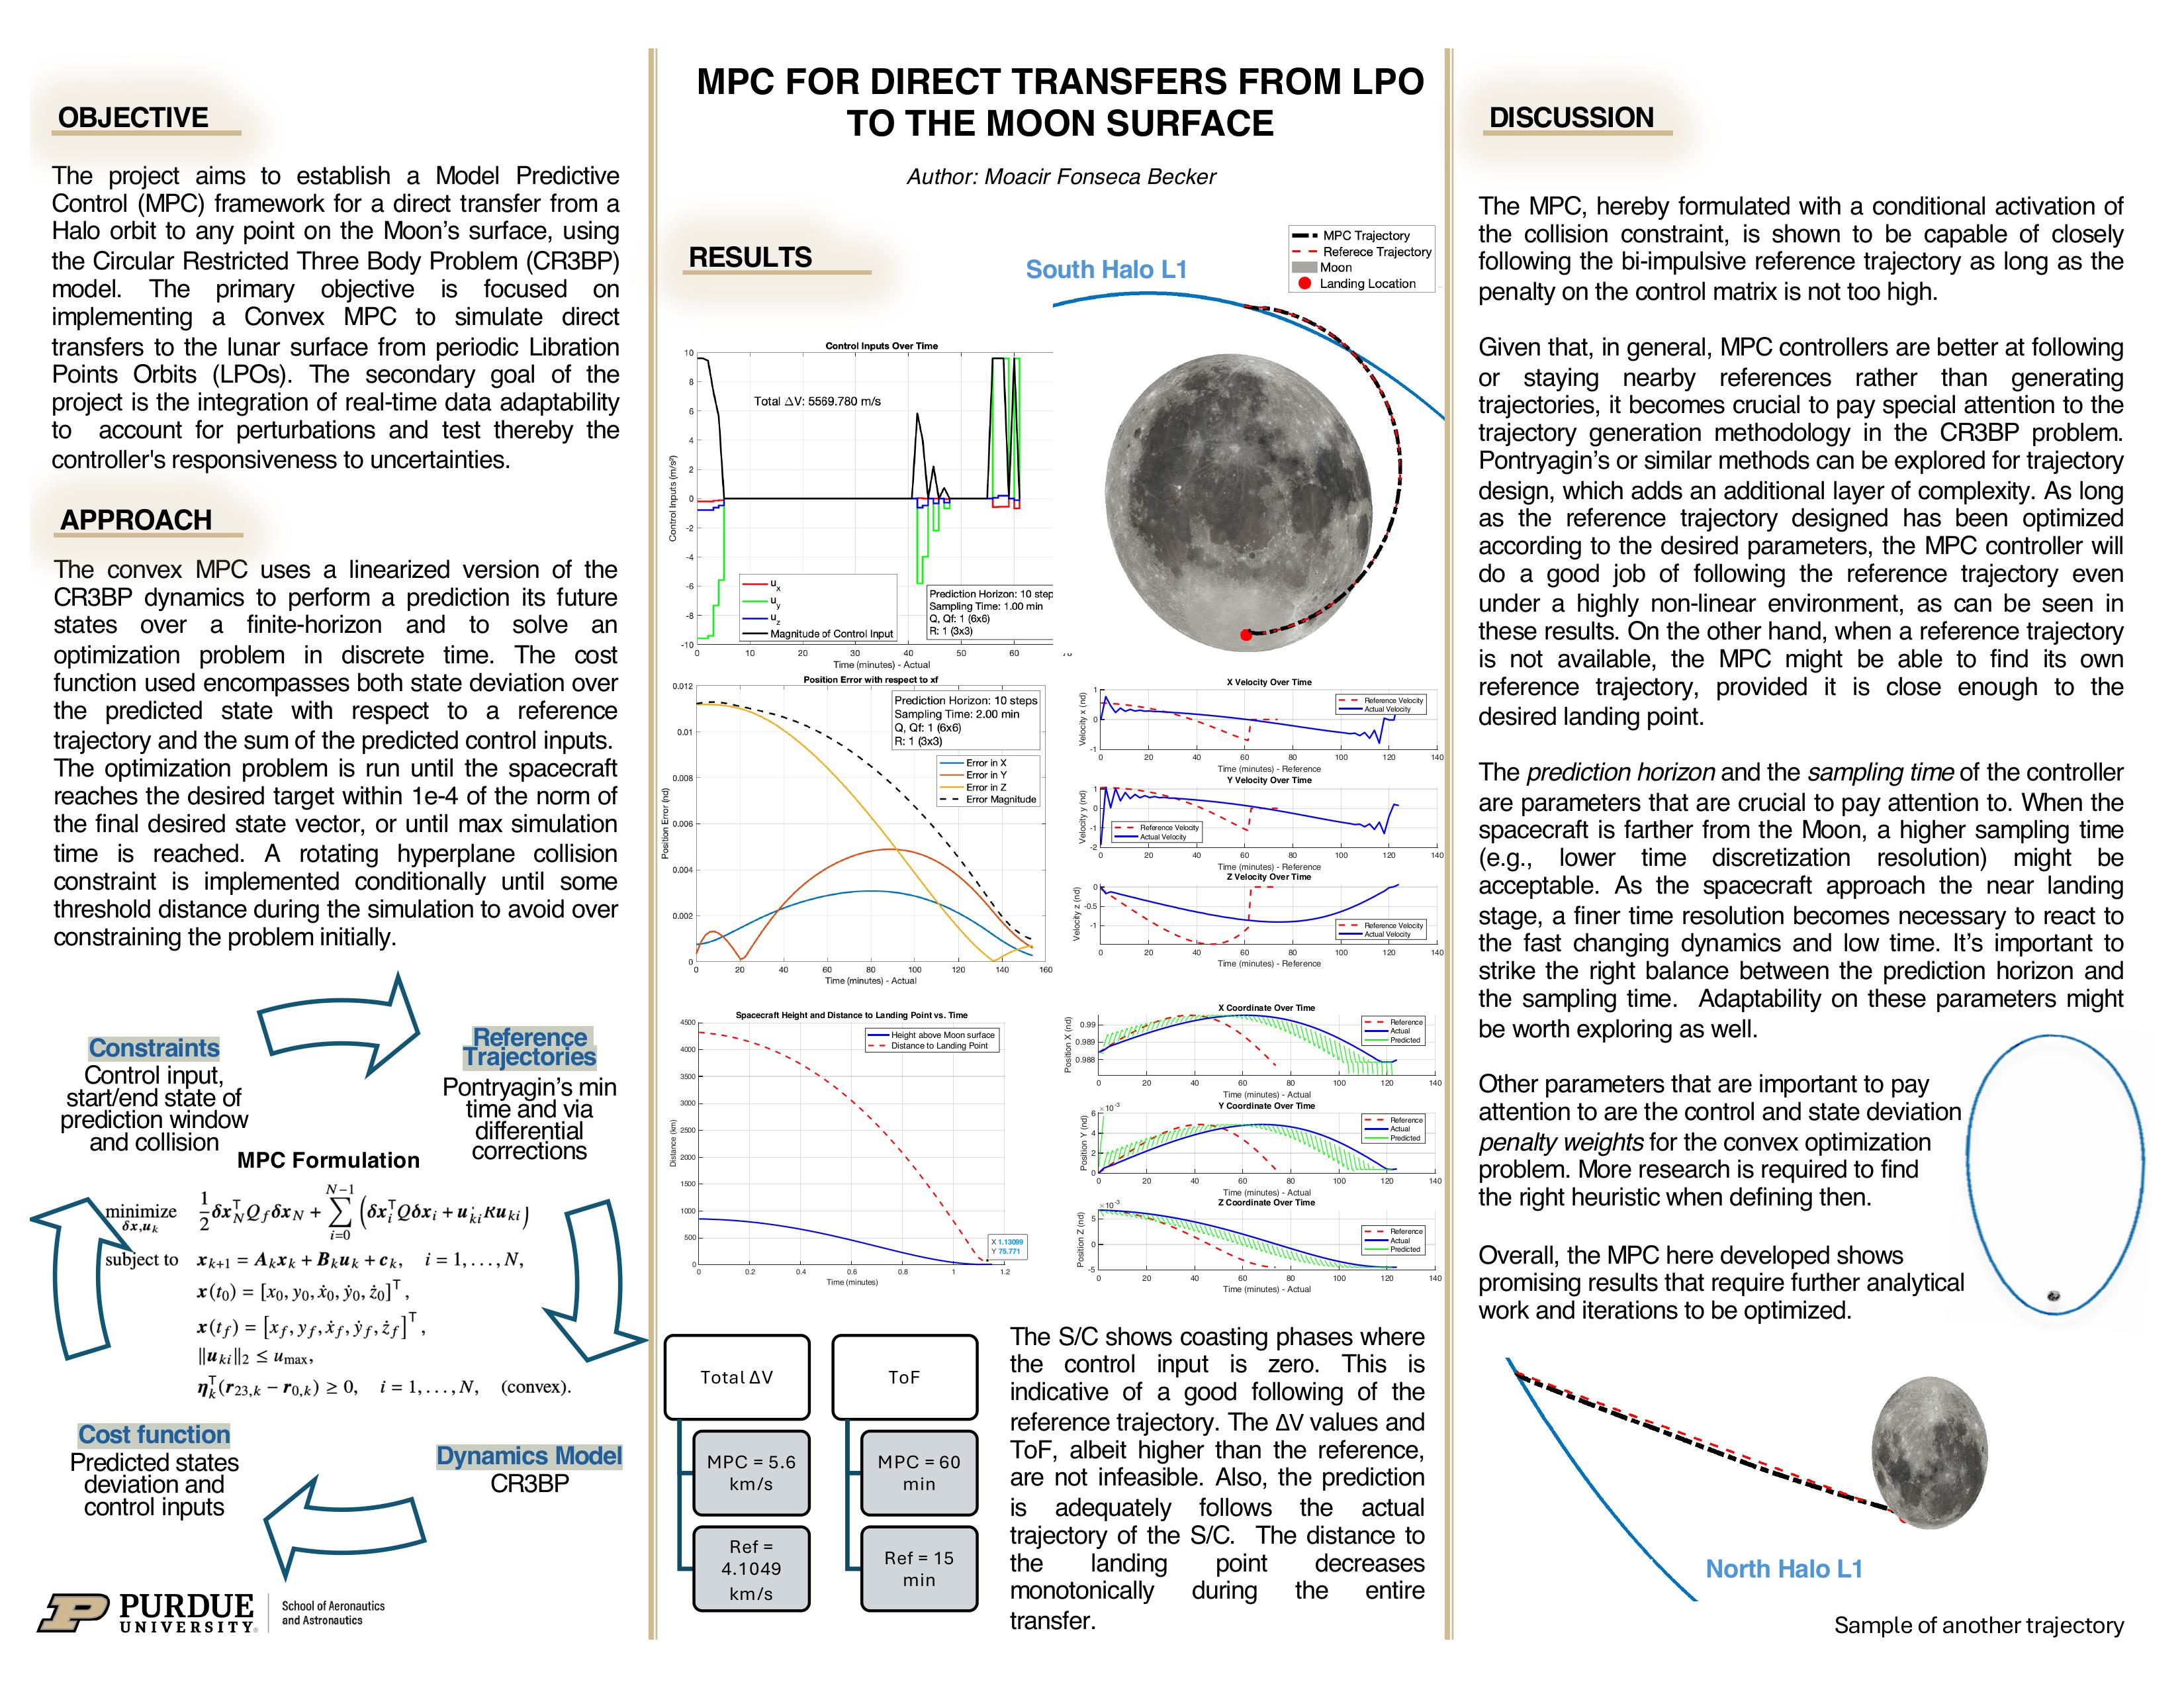
Desarrollo de un marco MPC convexo para transferencias directas desde orbitas de puntos de libracion hacia sitios de alunizaje lunar objetivos.
- Enfoque en escenarios de alunizaje de precision cerca del polo sur lunar.
- Implementacion de restricciones condicionales de colision dentro de un modelo de dinamica CR3BP linealizado.
- Demostracion de seguimiento de trayectoria y adaptacion a perturbaciones mediante ajuste de penalizaciones de estado y control.
Completado como parte de AAE590 Advanced Control Applications (2024) en Purdue University.
 2023
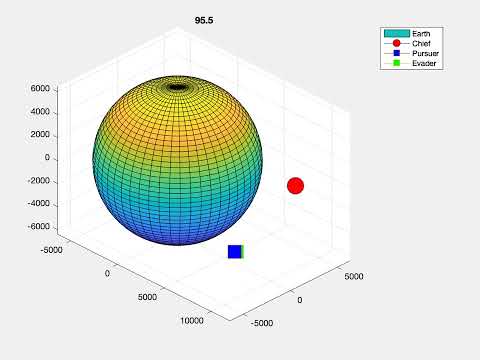
Orbital pursuer evasion game with incomplete information - class project
Orbital pursuer evasion game with incomplete information - class project
Este proyecto aborda un juego orbital de persecucion-evasion, donde una nave debe capturar un objetivo en movimiento en orbita con informacion incompleta.
- Uso de estimacion con Filtro de Kalman Unscented para inferir el estado y la estrategia del evasor.
- Comparacion entre enfoques de control con informacion completa, juego de suma cero y control informado por UKF.
- Modelado de la dinamica con ecuaciones de Euler-Hill para escenarios realistas tipo desechos.
Completado como parte de Optimal Control and Estimation (AAE5980) en Purdue University.
 2023
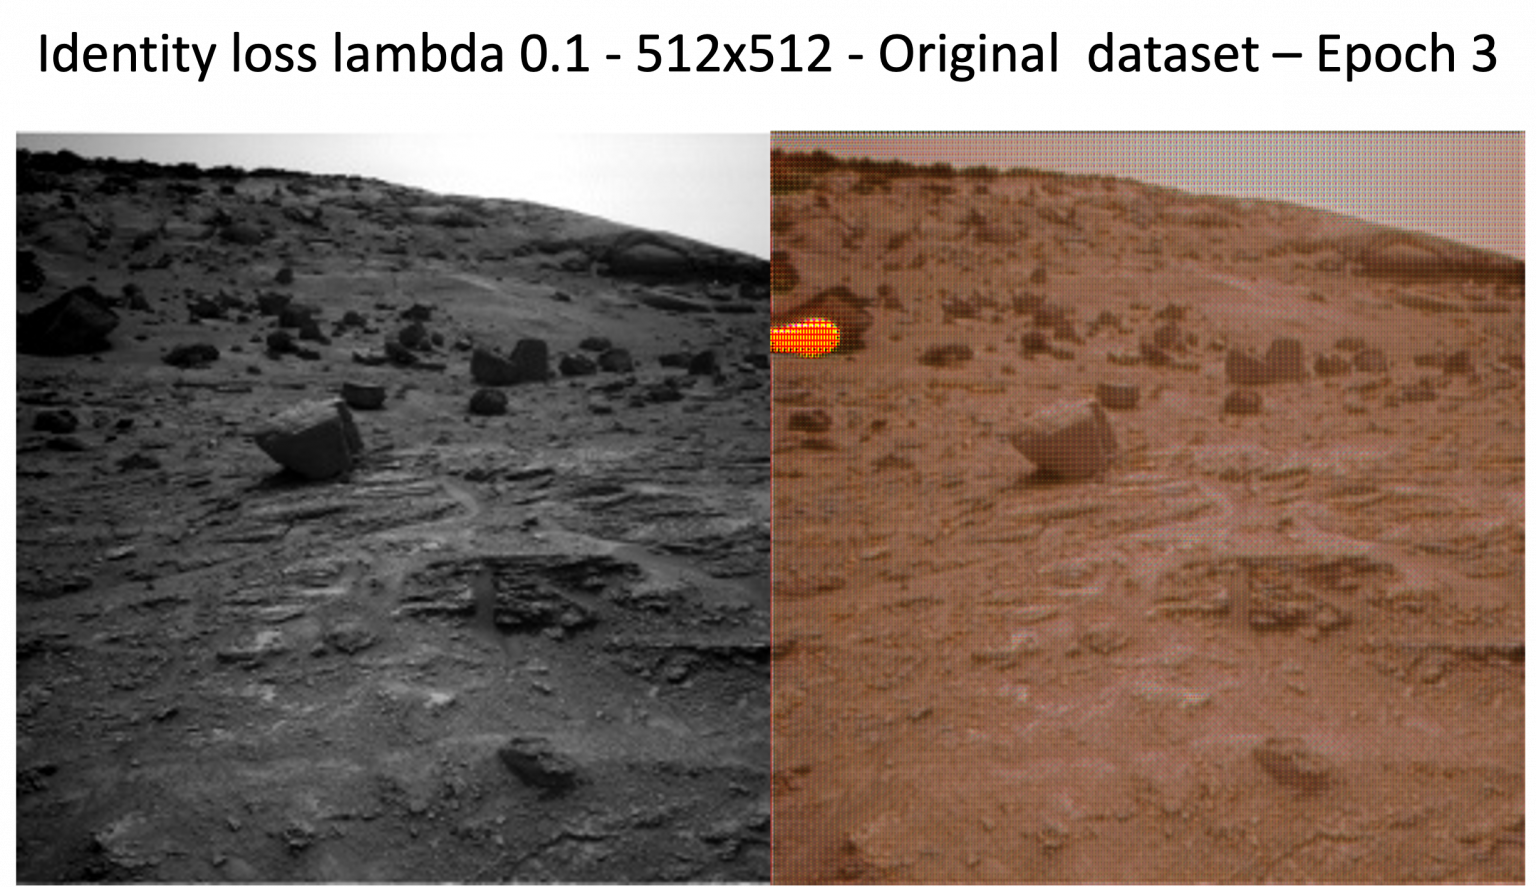
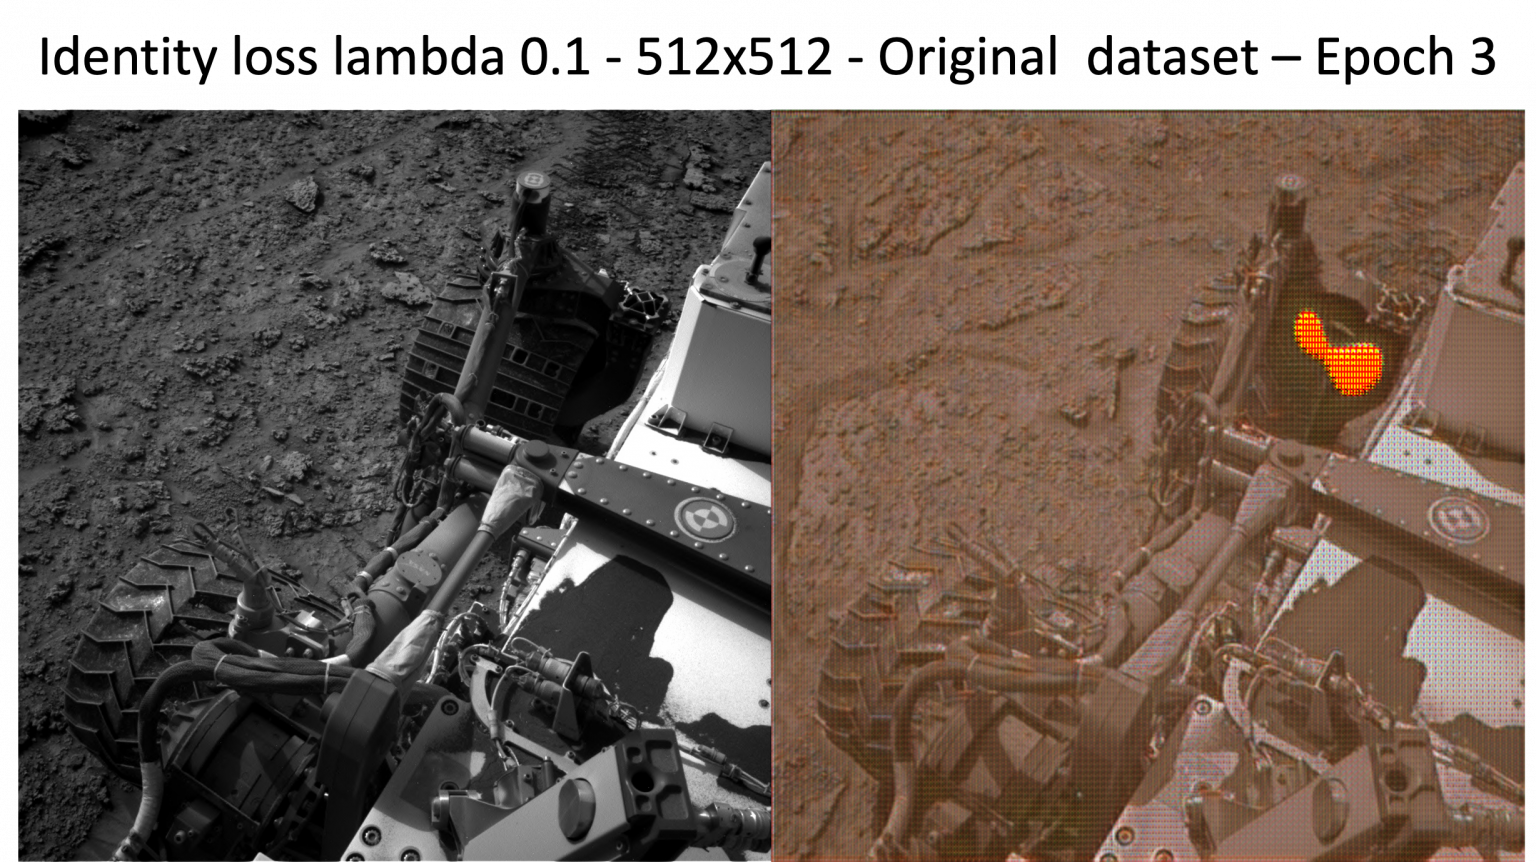
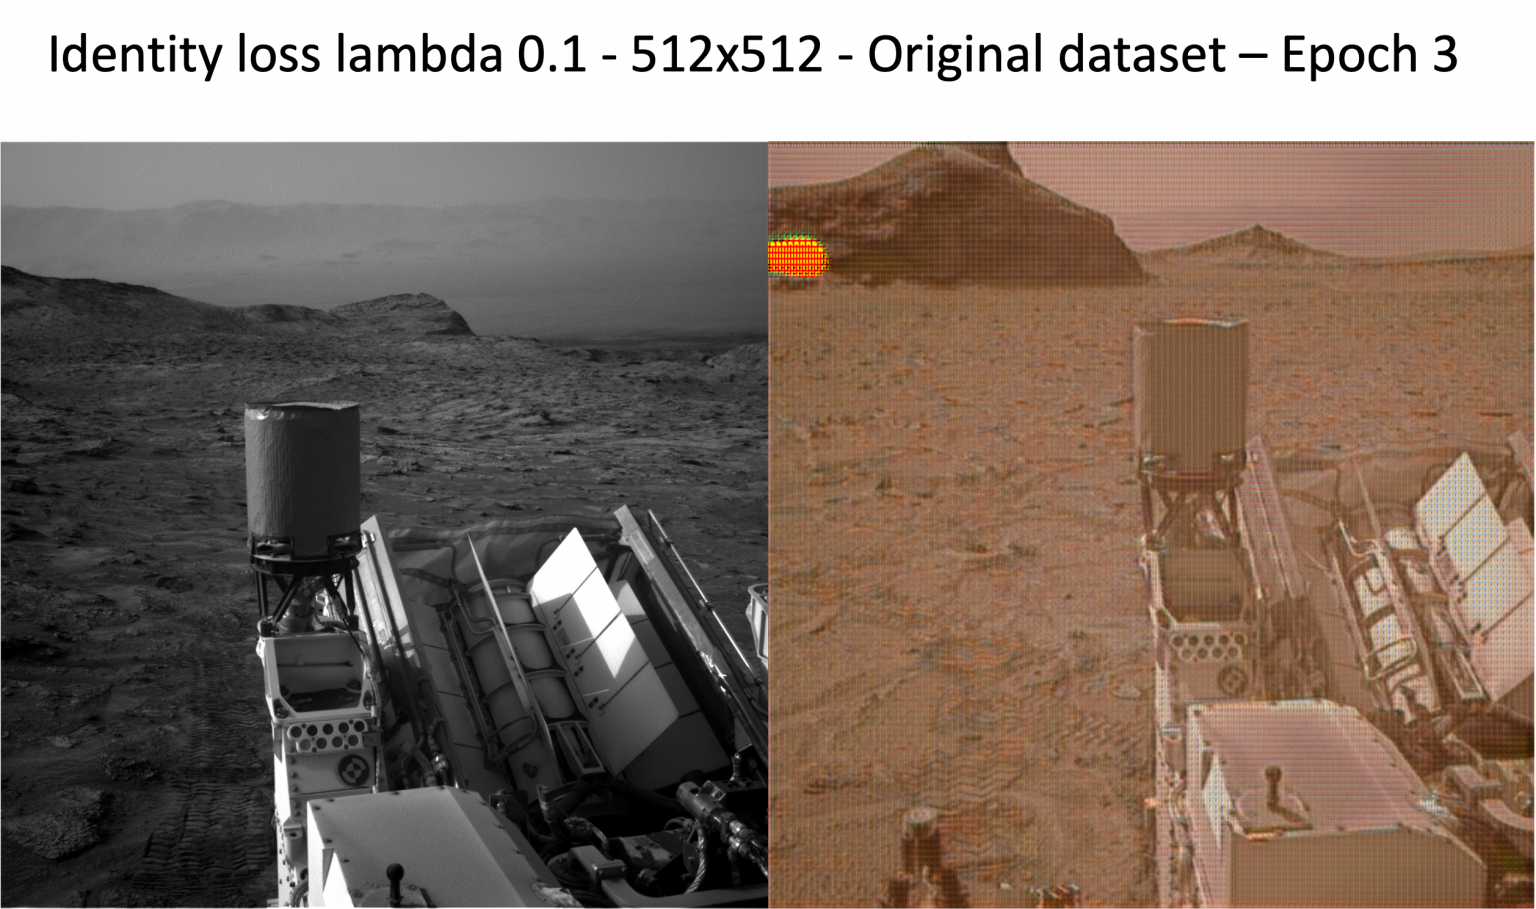
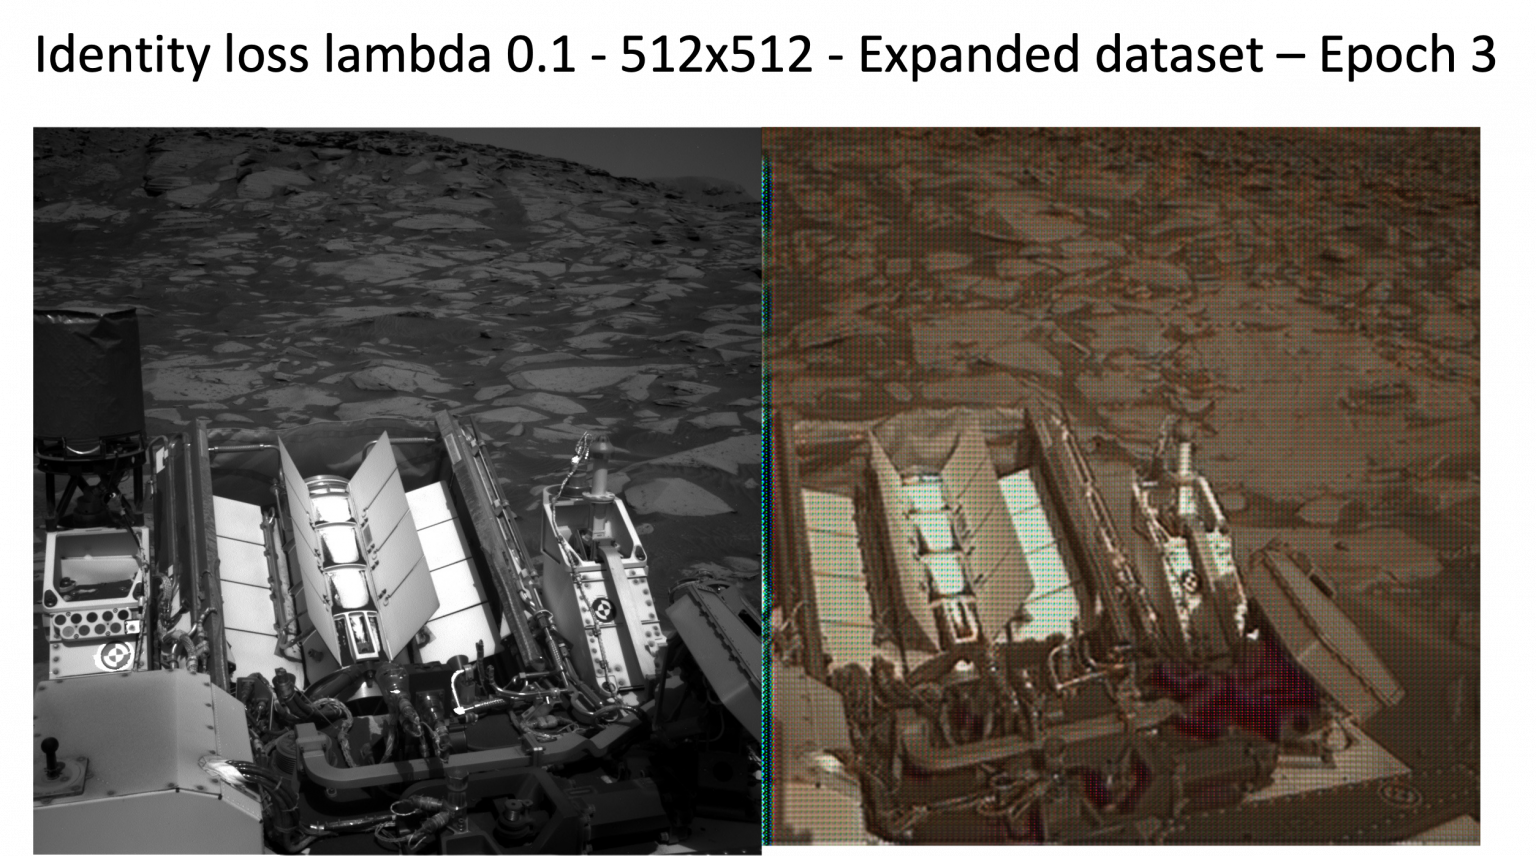
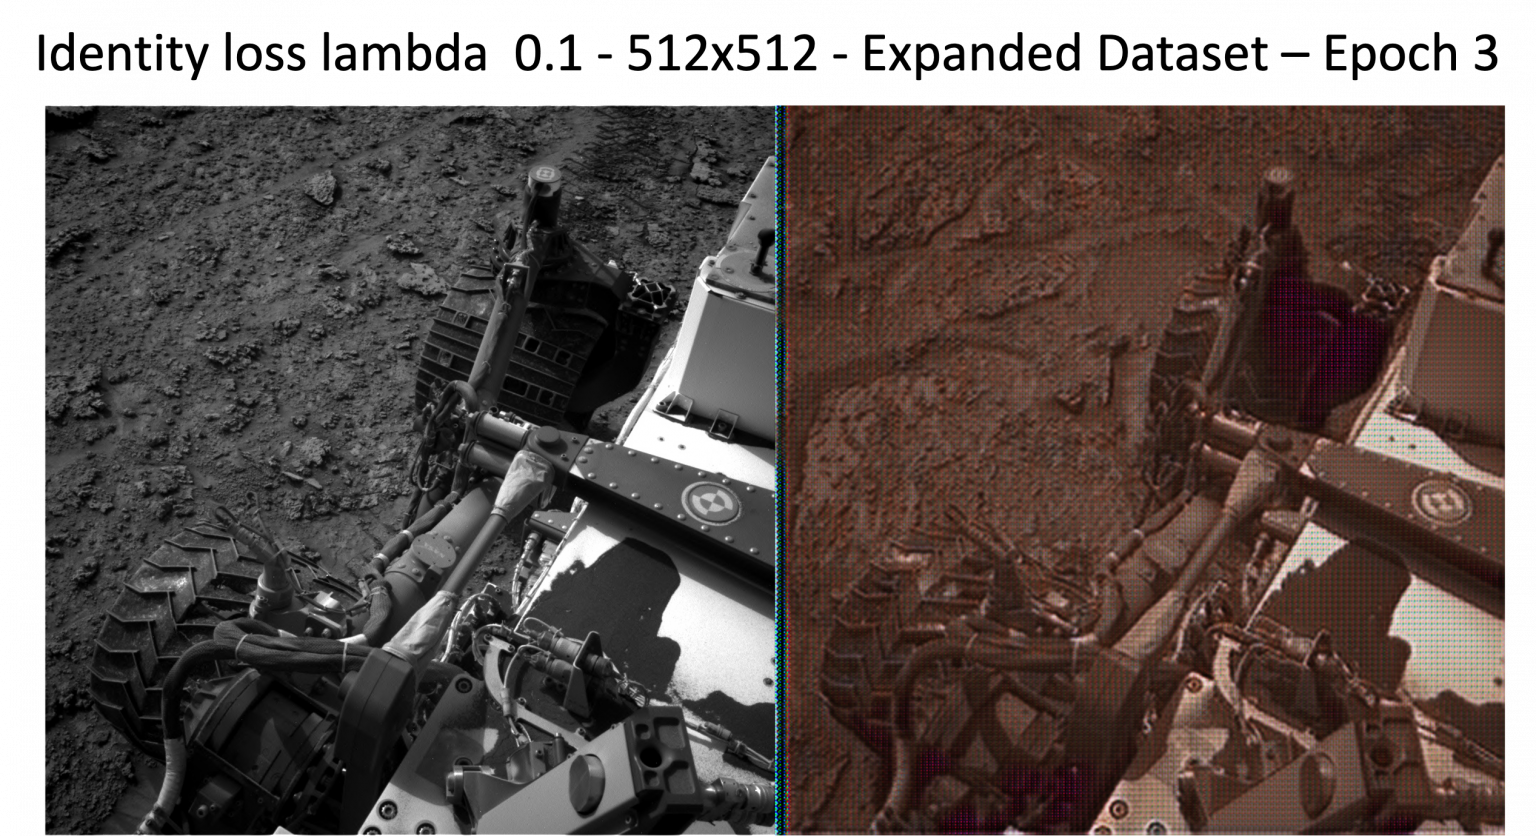
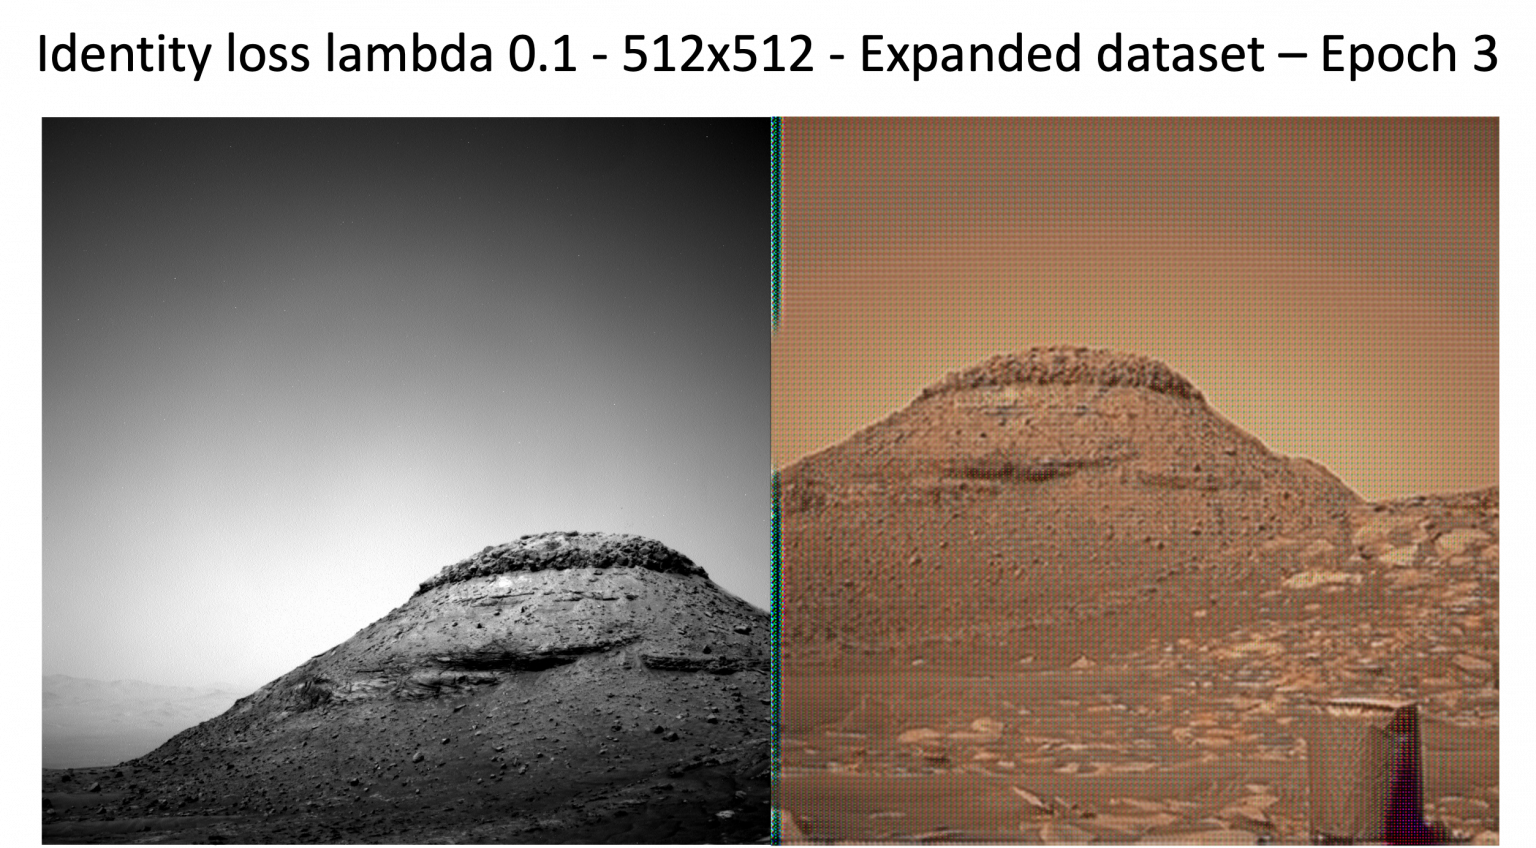
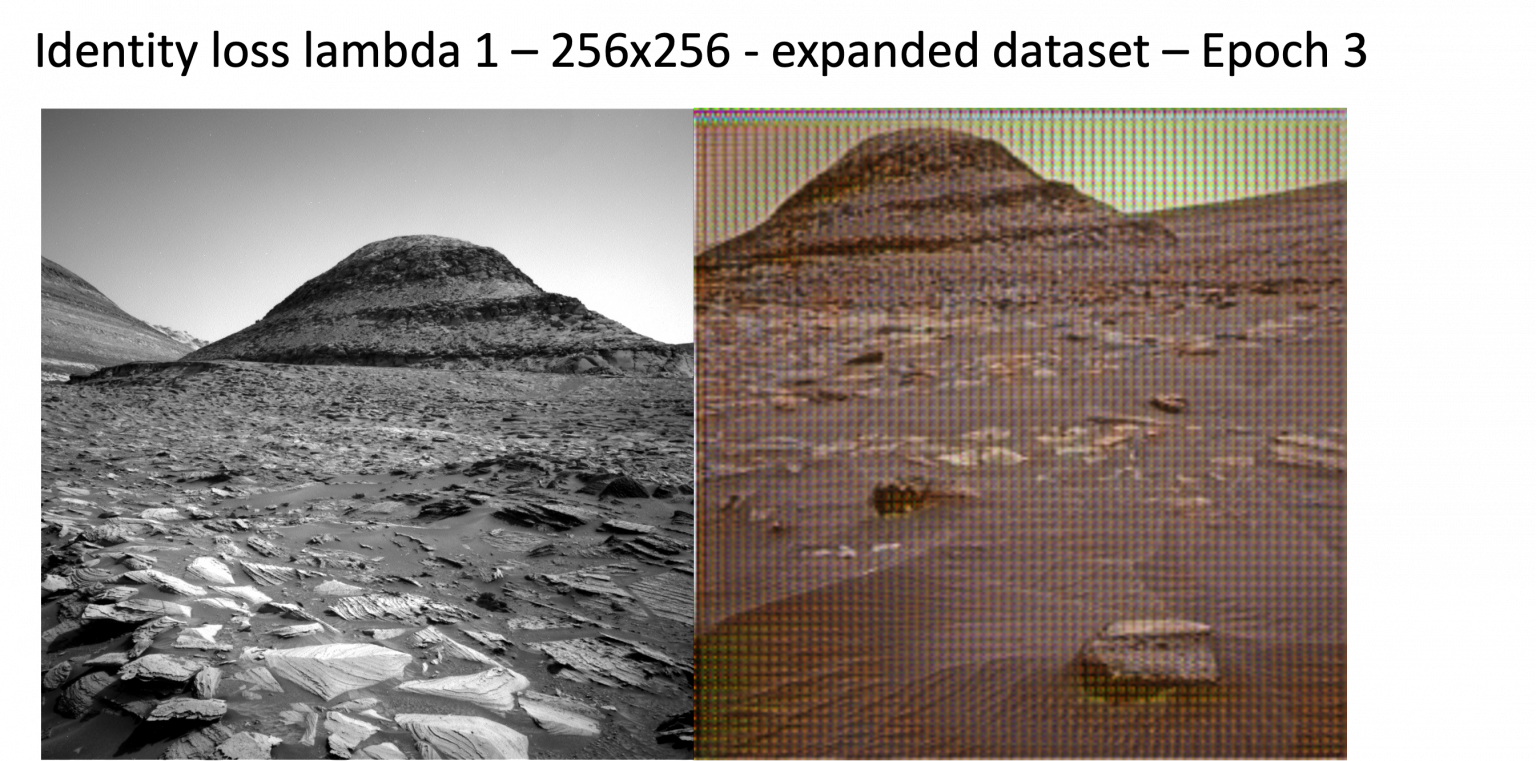
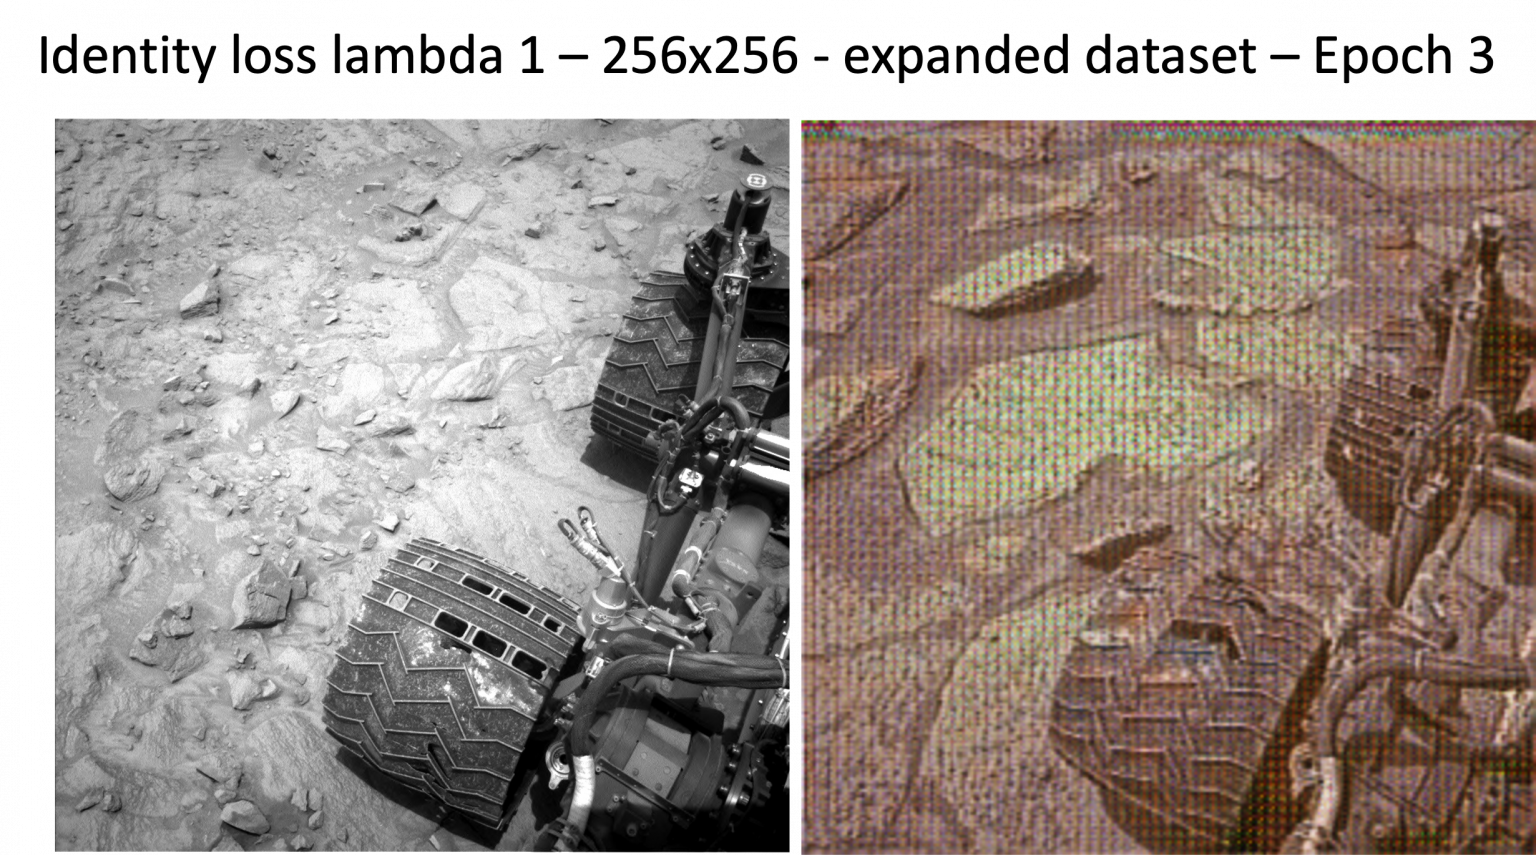
Using Cycle-Consistent Adversarial Networks translation to color surface images of Mars
Using Cycle-Consistent Adversarial Networks translation to color surface images of Mars
Proyecto de aprendizaje automatico enfocado en traducir imagenes de la superficie de Marte a representaciones en color mediante metodos CycleGAN.
Completado como parte de Machine Learning (STAT598 / ECE595) en Purdue University.
 2023
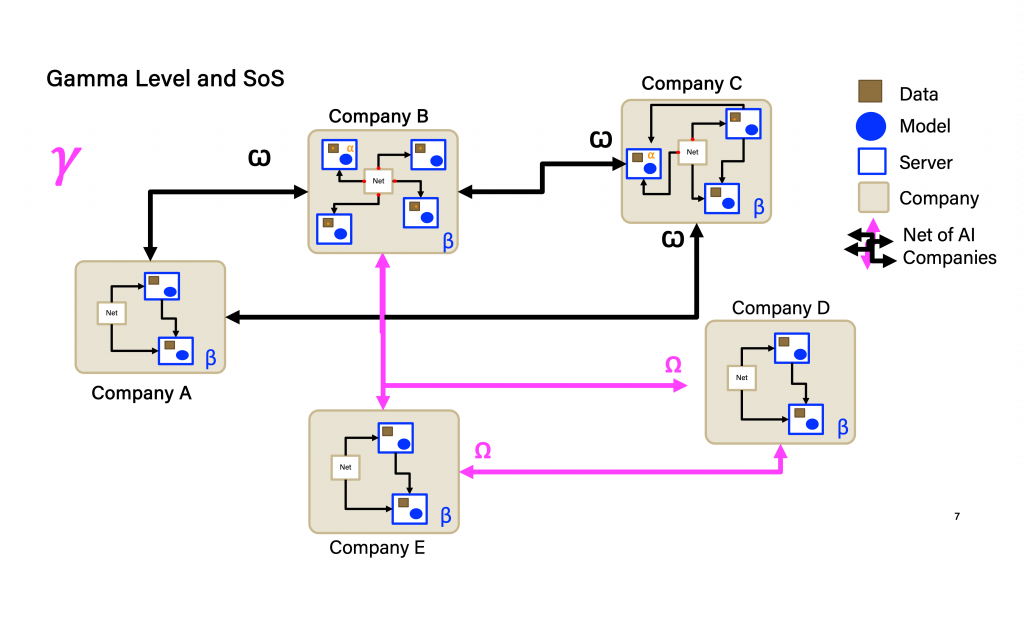
Distributed machine learning across AI companies - class project
Distributed machine learning across AI companies - class project
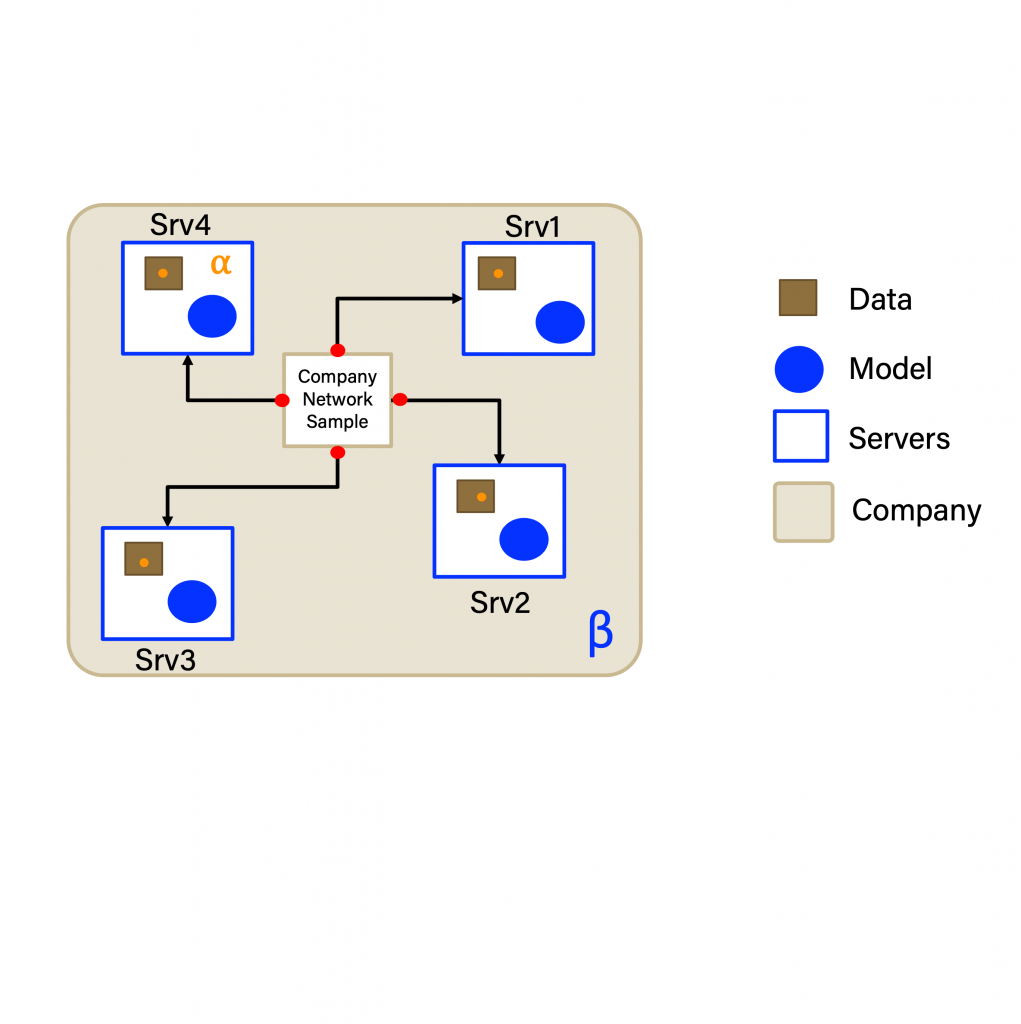
Este proyecto estudio aprendizaje automatico distribuido en un contexto de sistemas de sistemas, modelado como empresas de IA colaborando con distintos roles de datos y red.
- Analisis del efecto de la topologia y la diversidad de datos sobre la calidad del modelo.
- Implementacion de un proceso de tres fases: entrenamiento local, comparticion de parametros y agregacion.
- Observacion de relaciones entre la centralidad de nodos y la variacion en la precision del modelo.
Completado como parte de Systems of Systems (AAE56000) en Purdue University.
 2019-22
Morazan Project - the 1st Central American satellite built through regional collaboration
Morazan Project - the 1st Central American satellite built through regional collaboration
Liderazgo en planificacion, requisitos y coordinacion tecnica para un esfuerzo satelital regional en segmentos espacial y terrestre.
- Coordinacion de actores internos y externos, incluyendo JAXA y UNOOSA.
- Definicion de alrededor de 200 requisitos de mision, sistema y subsistemas.
- Implementacion de flujos seguros de documentacion en la nube y mentoria a equipos de subsistemas.
 2018-19
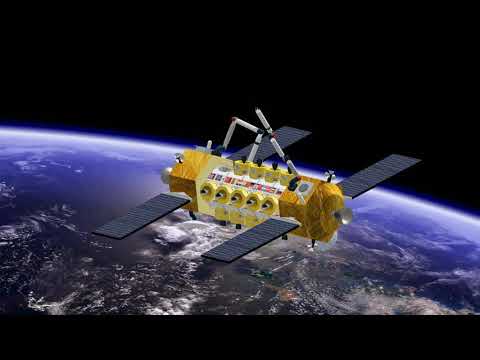
Reusable Space Station mission concept for active debris removal in low Earth orbit
Reusable Space Station mission concept for active debris removal in low Earth orbit
Desarrollado durante el ISU Space Studies Program (patrocinado por ESA), este concepto de mision abordo la remocion activa de desechos con principios de ecodiseno e ingenieria concurrente.
- Desarrollo de un diseno Fase-0 para un concepto de manipulador robotico.
- Contribucion de representaciones CAD para la arquitectura de mision a nivel de estacion.
- Liderazgo en el desarrollo de un caso de negocio viable para remocion de desechos en orbita heliosincrona.
 2016-17
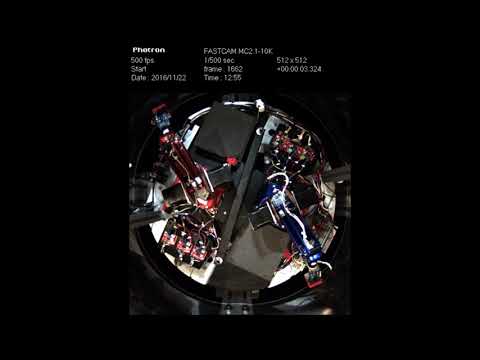
Effect of non-inertial forces over two robotic arms under reduced (artificial) gravity
Effect of non-inertial forces over two robotic arms under reduced (artificial) gravity
Tras ganar el 3er ciclo UNOOSA DropTES, este proyecto ejecuto experimentos de robotica bajo microgravedad y condiciones de gravedad inducida por rotacion en ZARM.
- Liderazgo de un equipo multidisciplinario de cinco personas bajo estrictas restricciones tecnicas y de cronograma.
- Diseno y ejecucion de un experimento de brazo robotico en el Center of Applied Space Technology and Microgravity.
- Presentacion del analisis dinamico resultante en el International Astronautical Congress en Adelaide.
 2016-17
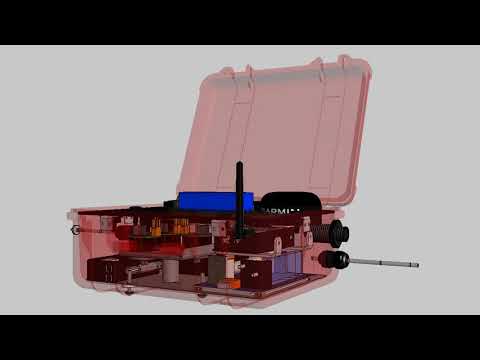
MultiGAS - autonomous remote volcanic gas monitoring station
MultiGAS - autonomous remote volcanic gas monitoring station
Diseno, construccion, validacion y despliegue de una estacion autonoma de monitoreo de gases para entornos volcanicos exigentes.
- El sistema midio CO2, H2S, O2, H2, vapor de agua, temperatura y presion.
- Combinacion de energia solar y eolica para operacion autonoma de varios anos.
- Habilitacion de telemetria a distancias superiores a 40 km.
 2015-16
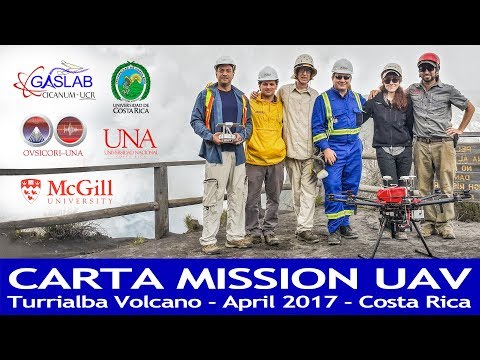
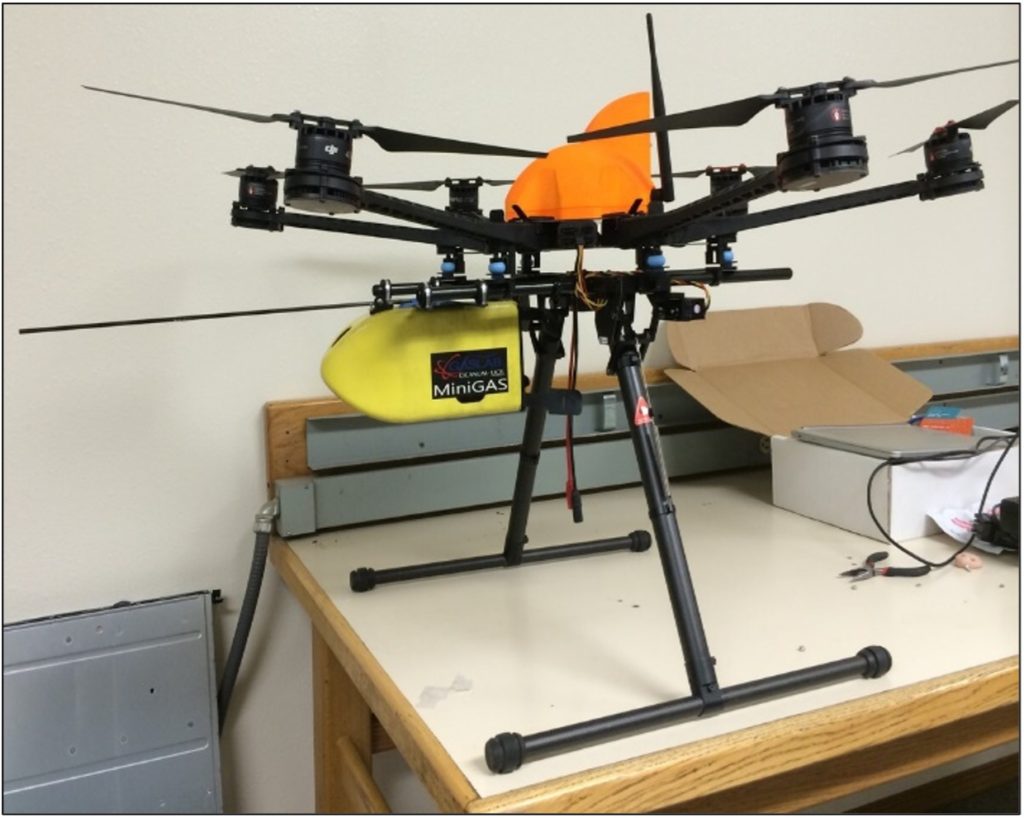
MINIGAS LITE - airborne volcanic activity monitoring system
MINIGAS LITE - airborne volcanic activity monitoring system
Plataforma aerotransportada de monitoreo de gases probada en Kilauea con integracion de telemetria RF.
- Diseno de integracion PCB de sensores CO2, SO2 y H2S sobre STM32-F4.
- Construccion de una cadena de telemetria de radiosonda usando Arduino y hardware iMet-1 RSB.
- Validacion del flujo de despliegue en globo estratosferico para medicion volcanica.
 2016
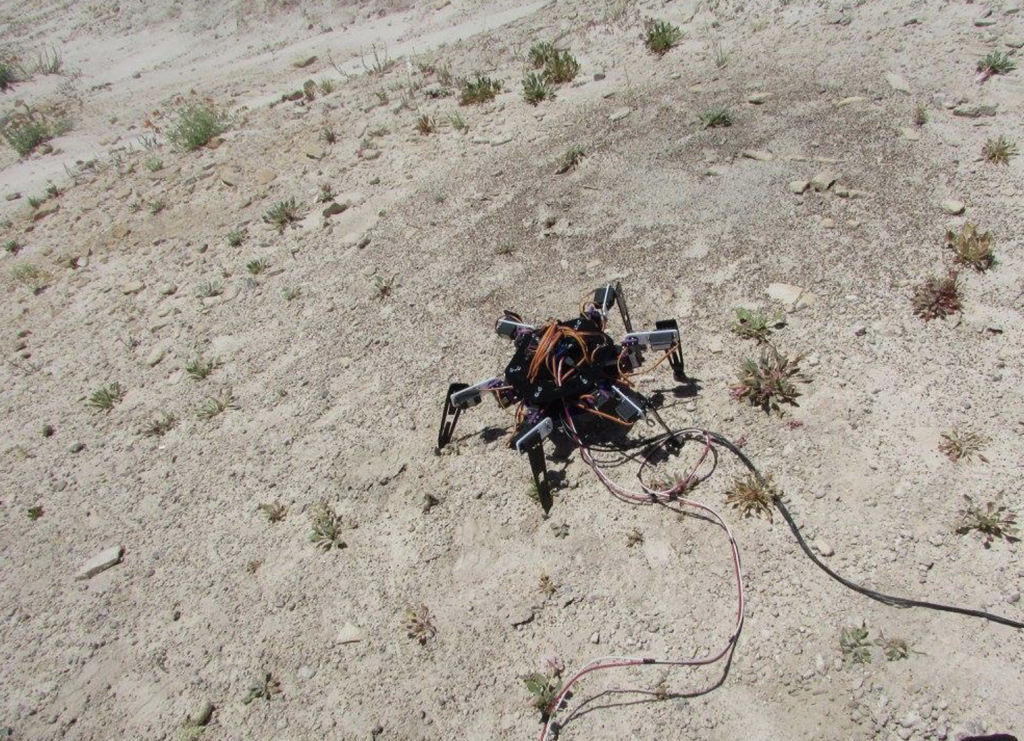
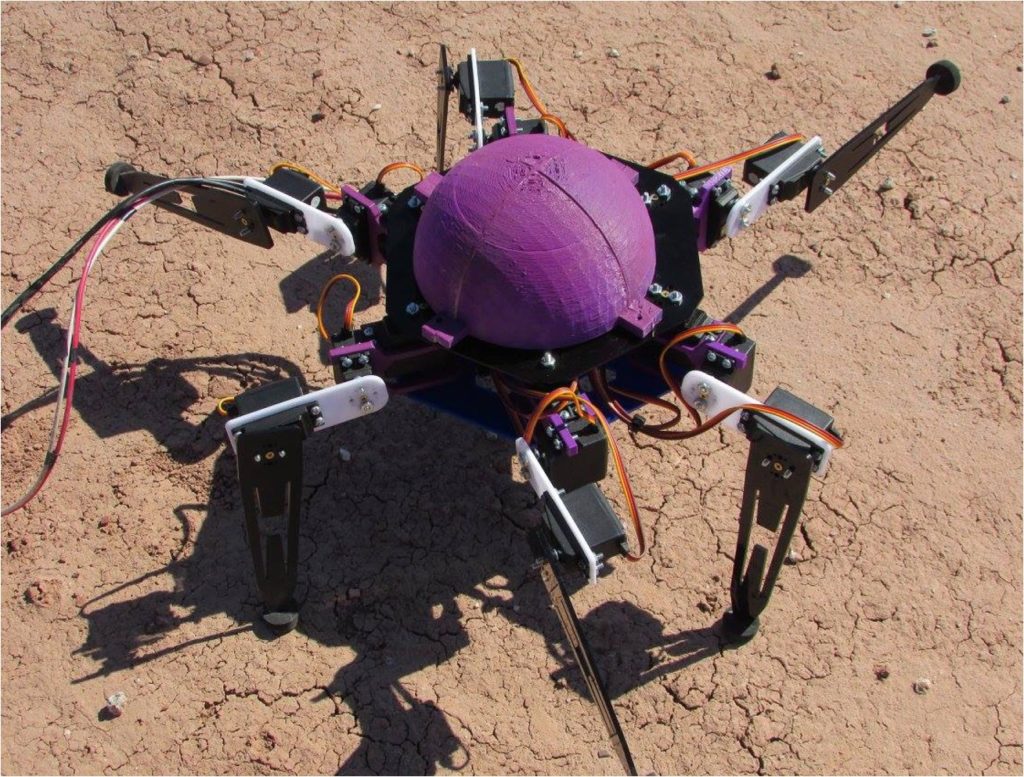
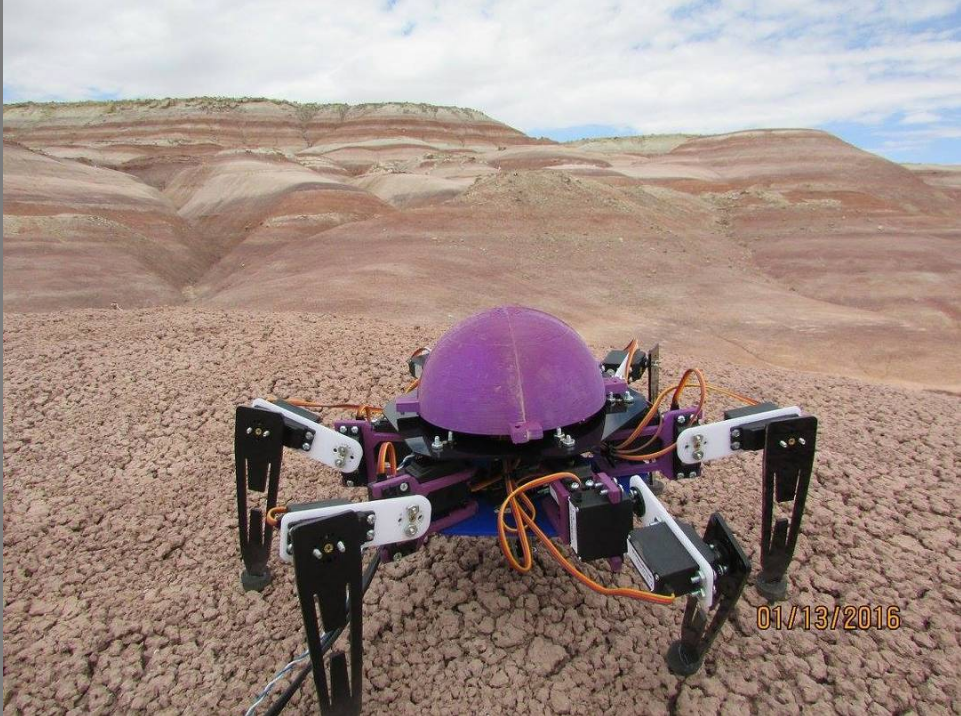
Hexapod Robot Based on Arthropod Locomotion for Difficult Exploration Areas on Mars
Hexapod Robot Based on Arthropod Locomotion for Difficult Exploration Areas on Mars
Proyecto de la primera mision analogica MDRS integrada completamente por Latinoamerica, enfocado en conceptos robustos de locomocion de rover.
- Diseno, integracion y prueba de la estructura mecanica del hexapodo.
- Uso de metodos iterativos de optimizacion de ingenieria y manufactura aditiva.
 2015
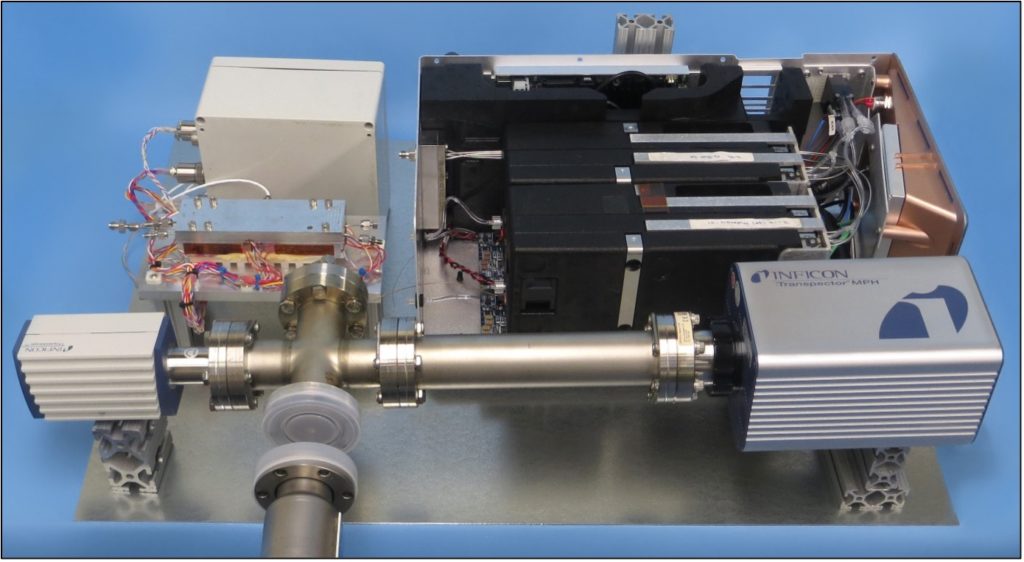
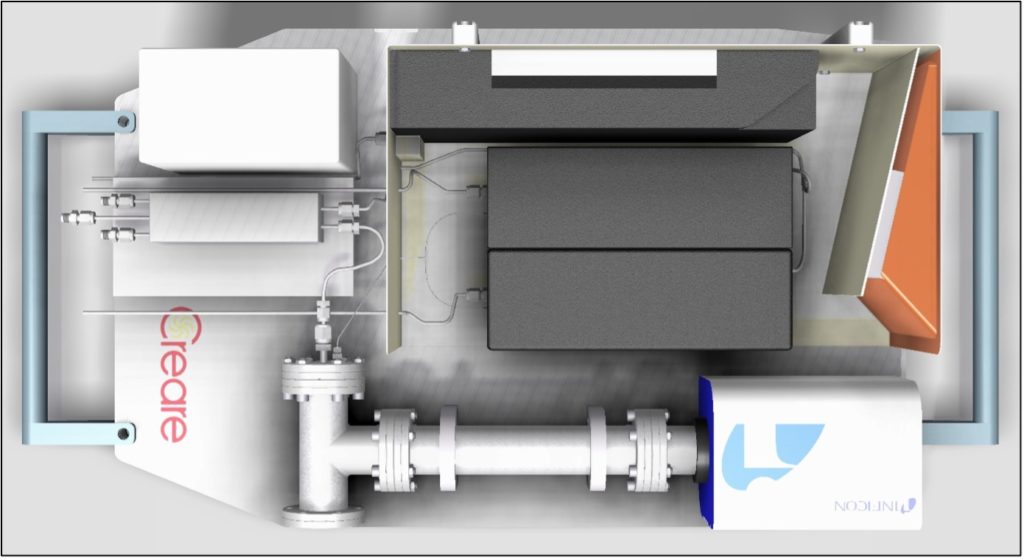
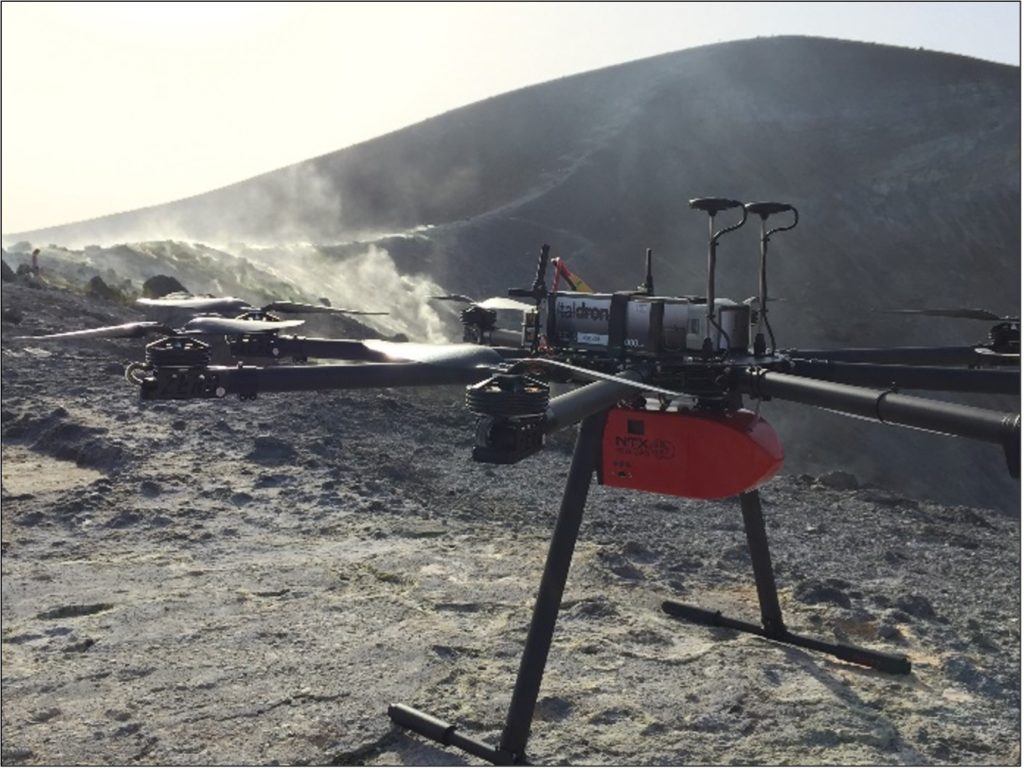
In-flight control unit for a mass spectrometer and subsystems
In-flight control unit for a mass spectrometer and subsystems
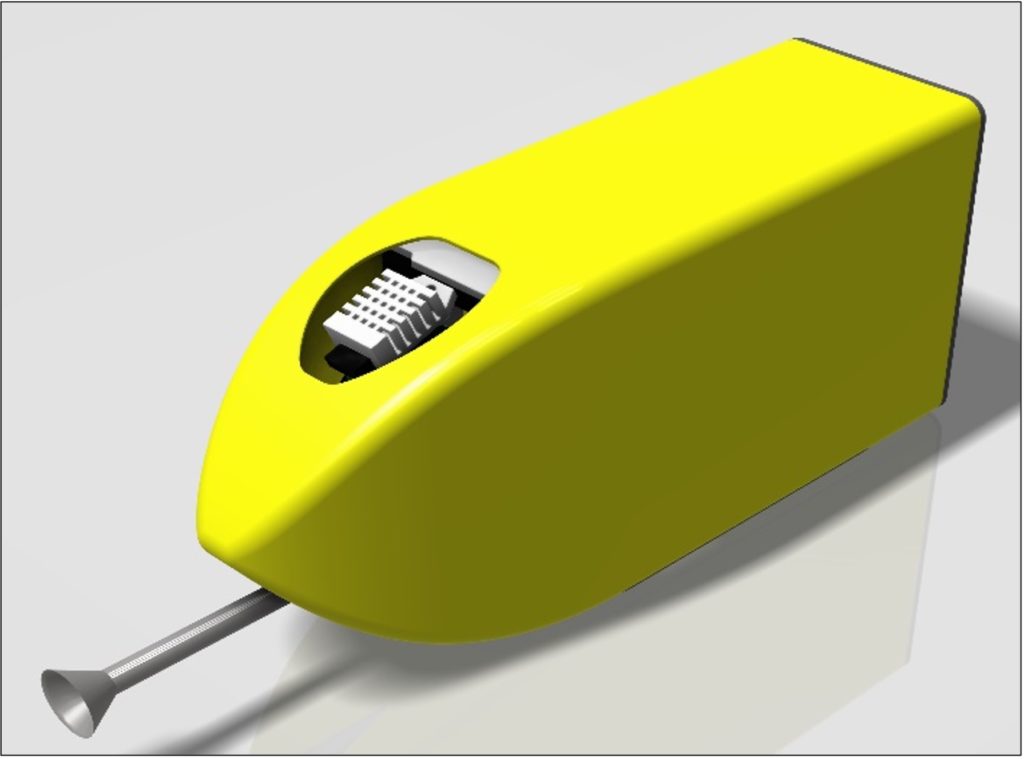
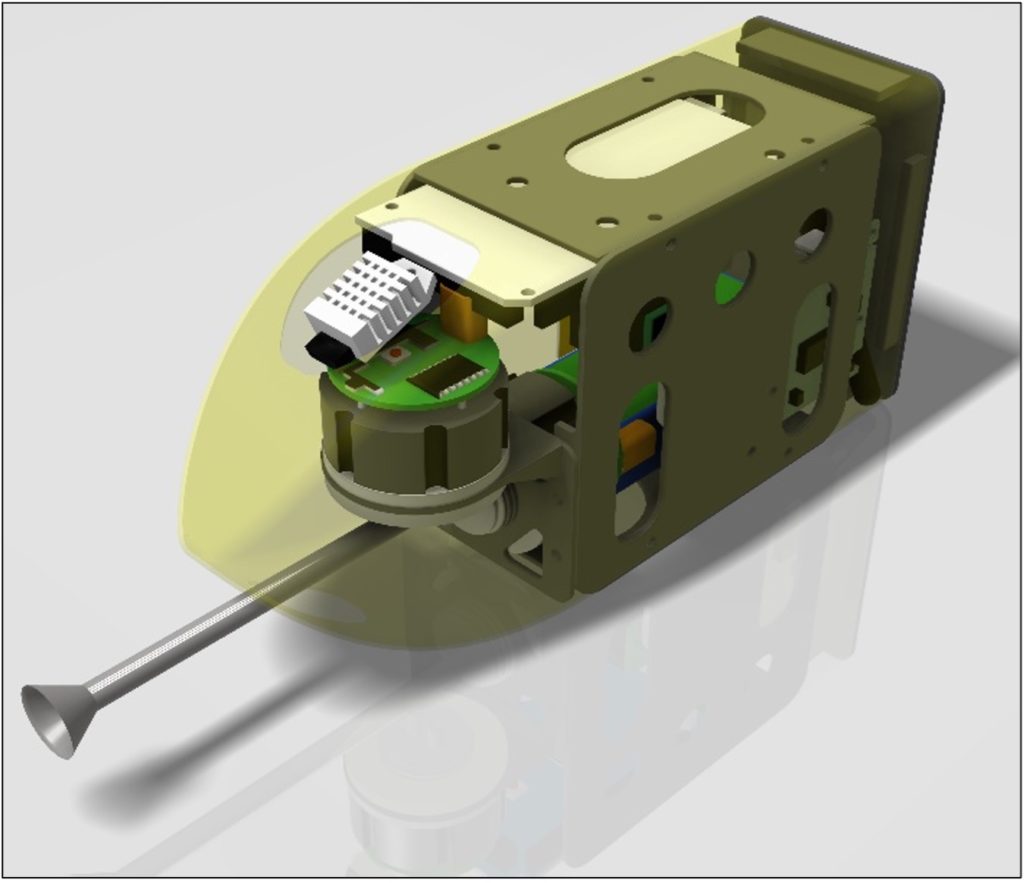
Diseno y programacion de una unidad de control en vuelo basada en ATmega para instrumentacion de investigacion volcanica.
- Habilitacion de operacion manual y automatica de subsistemas de espectrometro de masas.
- Integracion de sensado de temperatura, humedad, presion y flujo de aire.
- Gestion del control de bomba turbomolecular y de la distribucion de energia de la mision.
 2015-16
Controller box for auto/manual control of hydraulic and pneumatic circuits
Controller box for auto/manual control of hydraulic and pneumatic circuits
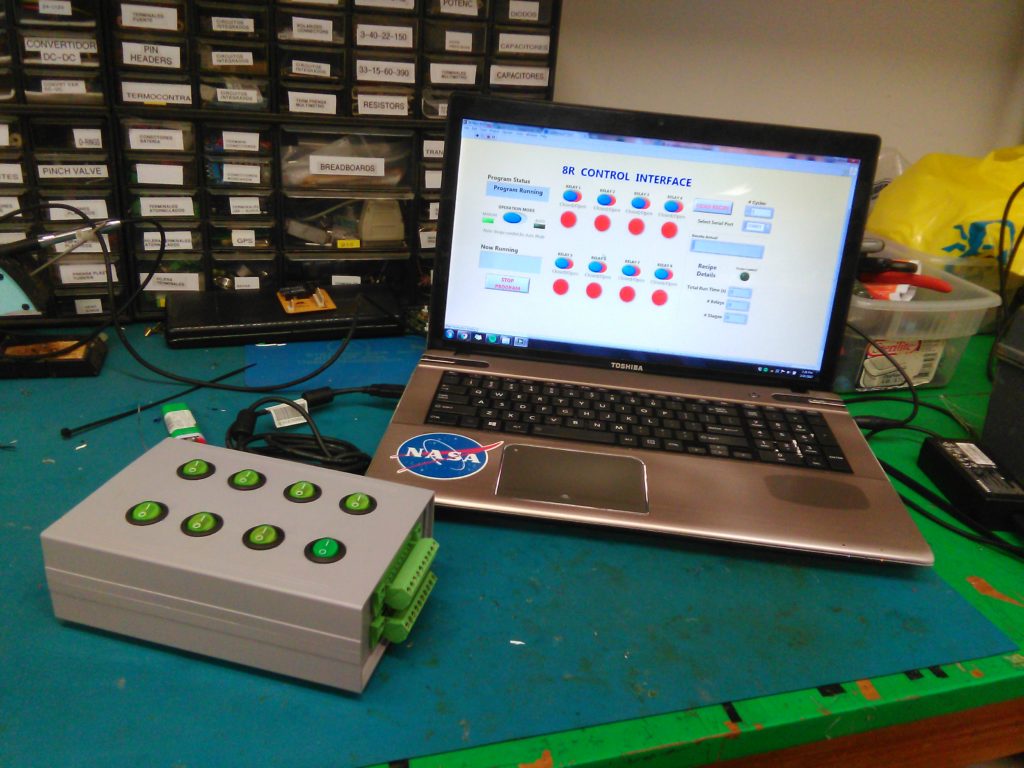
Desarrollo de un modulo multiproposito de salidas por relevadores para sistemas hidraulicos y neumaticos de laboratorio con automatizacion programable.
- Integracion de una interfaz de usuario en LabVIEW para configuracion y operacion.
- Soporte de operacion autonoma sin supervision durante varios dias.
 2014
Blink-controlled small prototype of a remote-controlled car
Blink-controlled small prototype of a remote-controlled car
Diseno de un prototipo de carro a control remoto accionado por actividad EEG y comandos por parpadeo.
- Procesamiento de EEG en tiempo real con transformadas de Fourier para deteccion de estados mentales.
- Implementacion de logica de control para operar el vehiculo mediante parpadeos.
- Inspiracion para desarrollos de tecnologia asistiva dirigidos a ninos con discapacidad fisica.
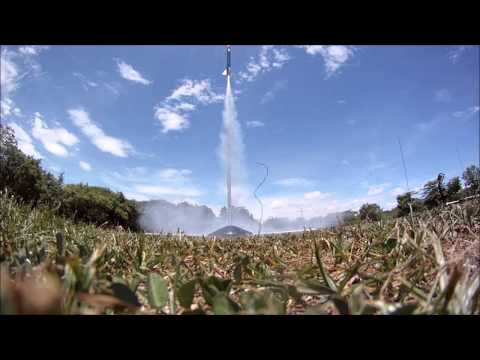 2015
Launch of the first solid-state rocket with a scientific payload in Costa Rica
Launch of the first solid-state rocket with a scientific payload in Costa Rica
Participacion en el lanzamiento de una mision con carga util cientifica para medir variables atmosfericas en Costa Rica.