MOACIR FONSECA BECKER
Hi, Hello,
Olá,
Soy Moacir, estudiante de doctorado en Purdue con pasión por la exploración espacial.

Soy ingeniero y estudiante de doctorado en Aeronáutica y Astronáutica en Purdue. Mi trayectoria abarca astrodinámica, robótica, experimentos en microgravedad y proyectos espaciales colaborativos en Centroamérica.
- Cocina
- Escalada
- Bodyboard
- Batería
- Buceo
- Calistenia
- Natación
- Aprender a volar avionetas
Investigación
Intercepción de asteroides
Mi investigación se centra en el diseño de misiones de intercepción de asteroides, incluidas sus trayectorias y estrategias de control.
InvestigaciónExploración de asteroides
Estudio trayectorias, navegación óptica y diseño de misiones para llegar a cuerpos pequeños y operar cerca de ellos.
ProyectosEntorno cercano a la Tierra
Cien órbitas ilustrativas que atraviesan el vecindario orbital de la Tierra.
Publicaciones
Ver las 10 publicaciones
- 01
- 02
- 03
An Explainability-Based Framework for Evaluating Space Mission Architectures Using Sandbox Games.
Schmitt, R.N., Becker, M.F., DeLaurentis, D., Capannolo, A., 2025.
Aerotecnica Missili & Spazio, pp. 1-26.
- 04
Design of Space Systems and Operational Mission Architectures Using Sandbox Games.
Schmitt, R.N., Becker, M.F., DeLaurentis, D., Oguri, K., 2025.
Acta Astronautica.
- 05
Morazan Project Ground and Space Systems: Results of a Successful Preliminary Design for Space and Ground Segments, International Cooperation, Knowledge Transfer and Lessons Learned.
Becker, M.F., Reynel, G., Francisco, S., Mauricio, A., Eduardo, G., Fernando, Z., Luis, M., Carlos, A., Maria Jose, M., Oliver, S., 2022.
In: 73rd International Astronautical Congress, Paris.
- 06
Cabanas: First Honduran Academic Ground Station for small satellite missions.
Javier, M., Vilma, O., Eduardo, G., Fernando, Z., Becker, M.F., Luis, M., Carlos, A., Maria Jose, M., Oliver, S., 2020.
In: 71st International Astronautical Congress.
- 07
Paving the way to the stars: Inclusion and education through space.
Javier, M., Becker, M.F., Luis, M., Eduardo, G., Maria Jose, M., Oliver, S., Carlos E., A., Fernando, Z., 2020.
In: International Astronautical Congress Cyberspace Edition. International Astronautical Federation.
- 08
Space Station Concept for Active Debris Removal Applying EcoDesign Principles.
Becker, M.F., Aureliano, R., Alexander, O., Shirrel, A., Yanina, H., Rudiger, J., Olga, Z., Singh, P., Tiago, S., 2019.
In: 70th International Astronautical Congress.
- 09
Morazan MRZ-SAT CubeSat project for integration of the Central American Nations through collaboration in Space.
Luis, M., Becker, M.F., Carlos E., A., Maria Jose, M., Fernando, Z., Javier, M., Eduardo, G., Oliver, S., 2019.
In: 70th International Astronautical Congress. International Astronautical Federation.
- 10
Analysis of scaled robotic arm manipulators under microgravity conditions.
Becker, M.F., Nicole, C., Carlos, M., Renato, R., Ernesto, C., 2017.
In: 68th International Astronautical Congress. Adelaide: International Astronautical Federation.
Proyectos
 2025
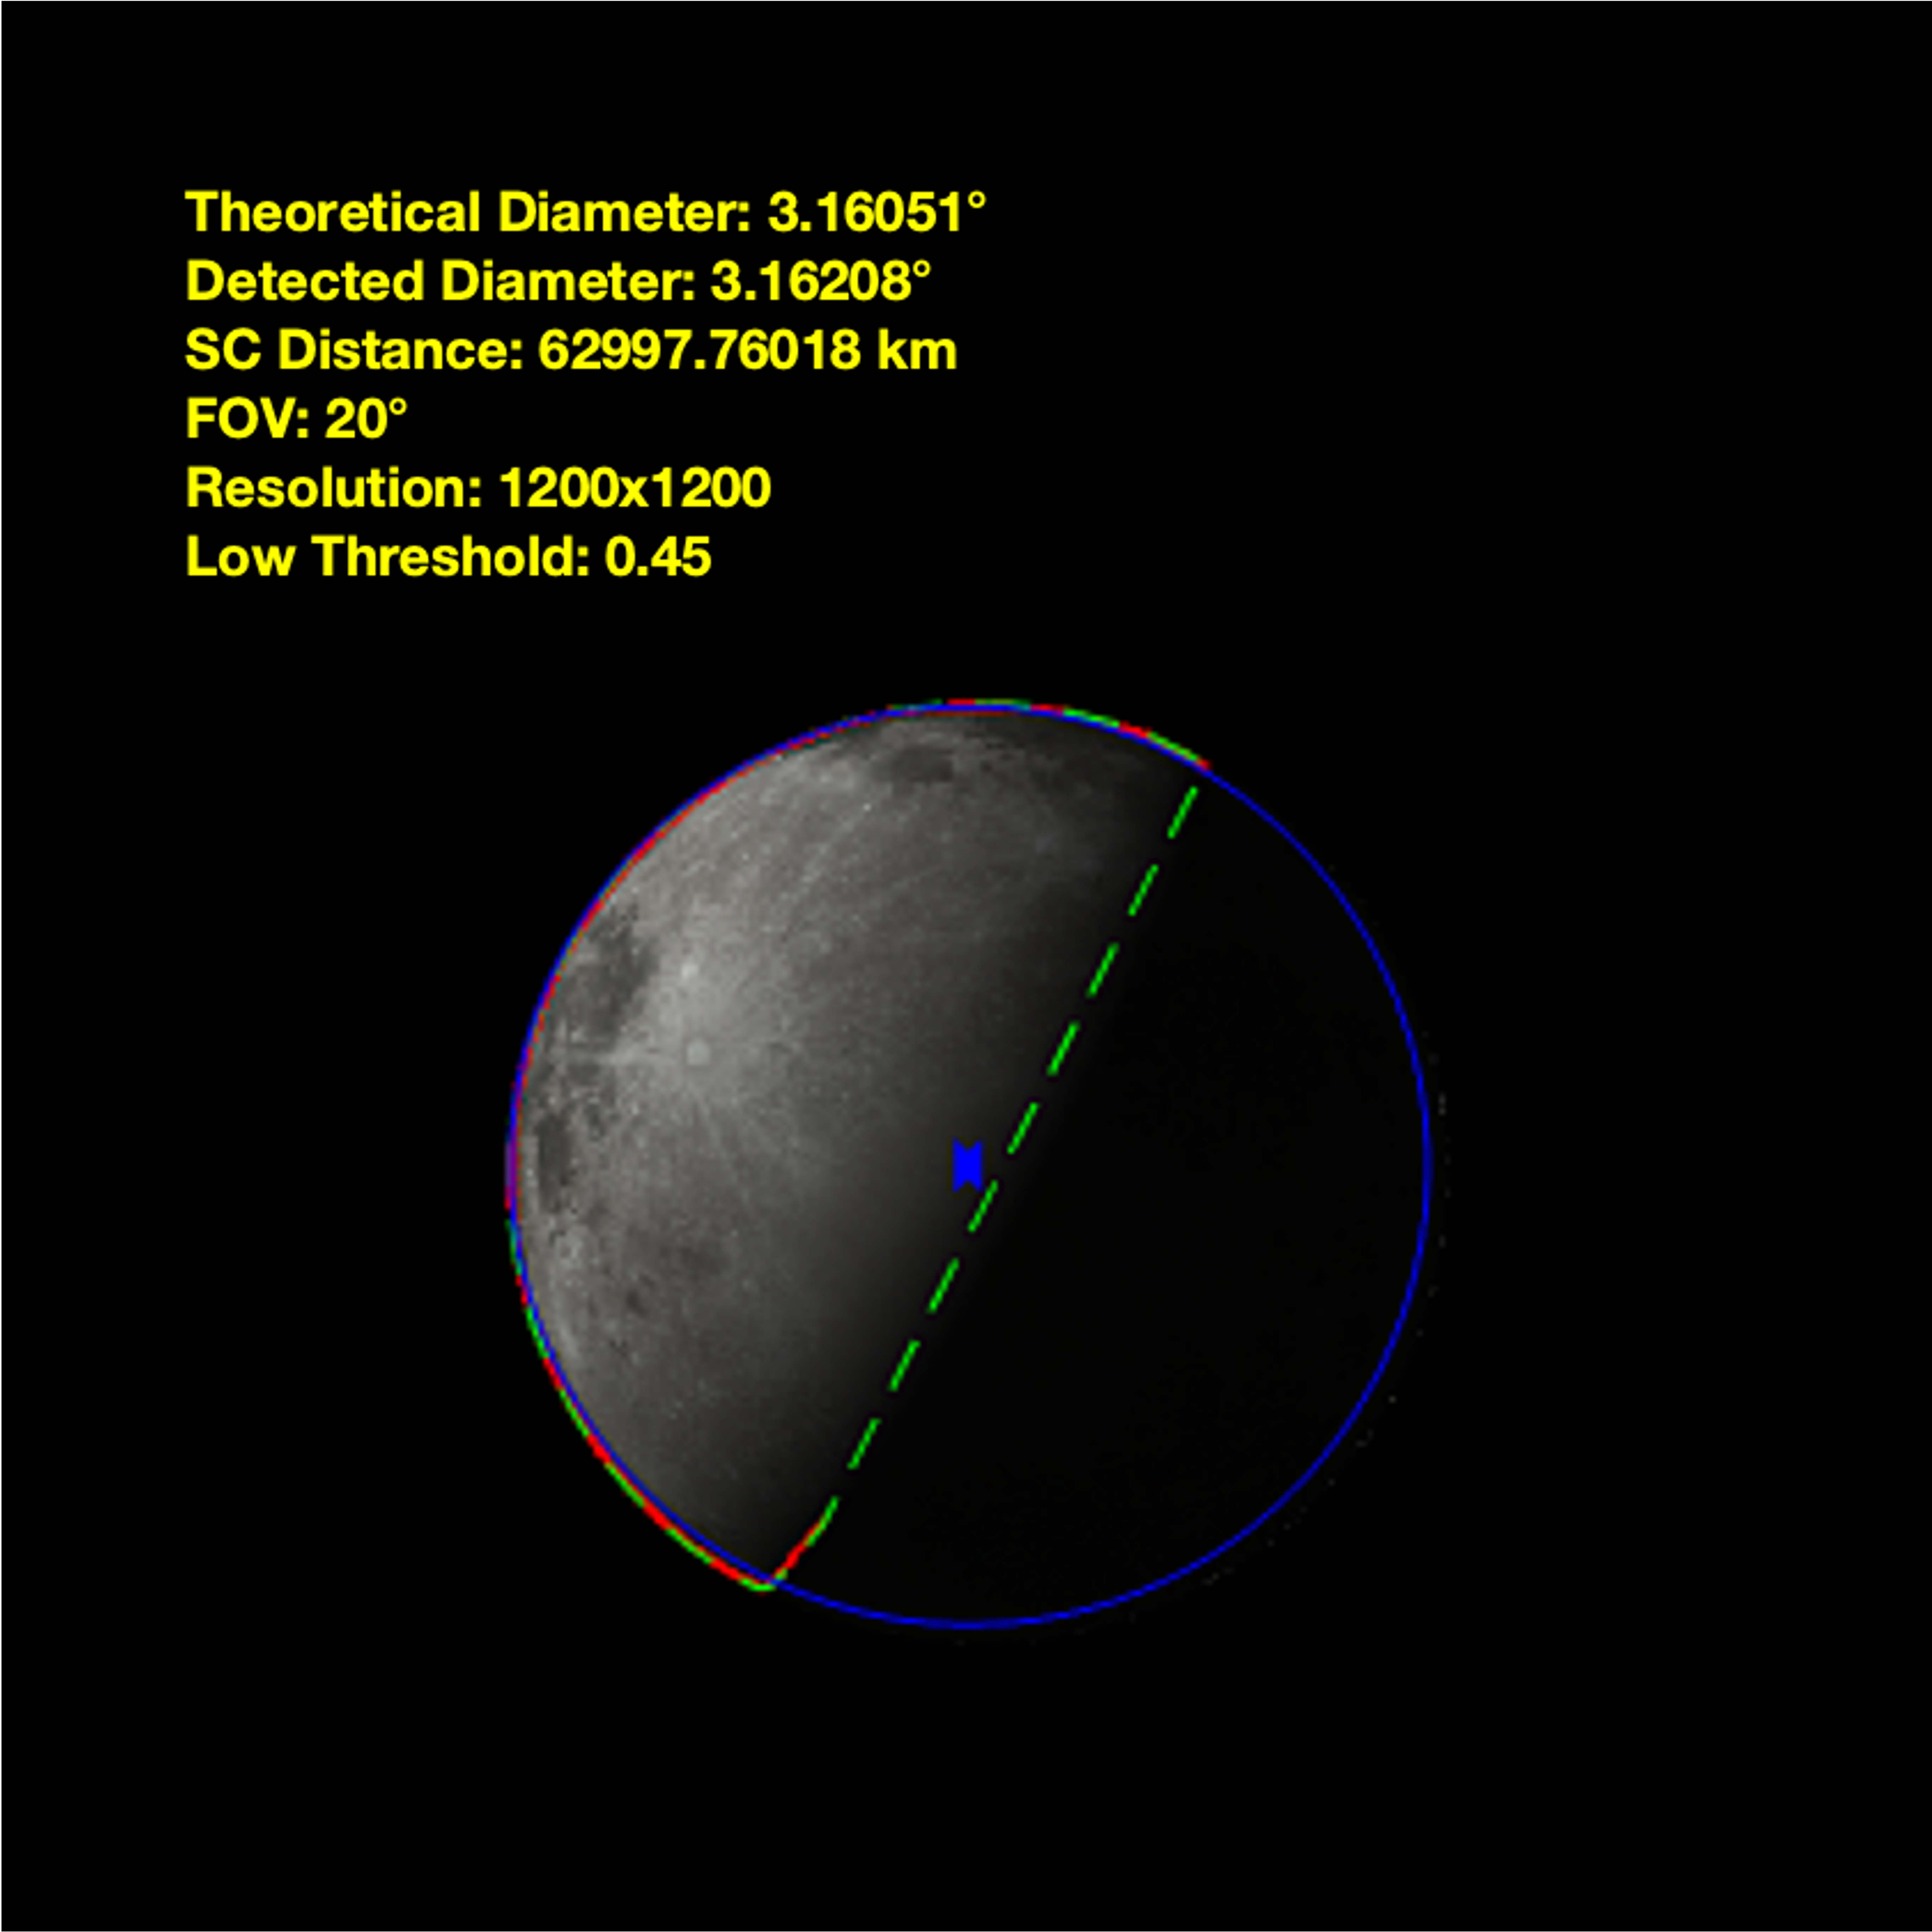
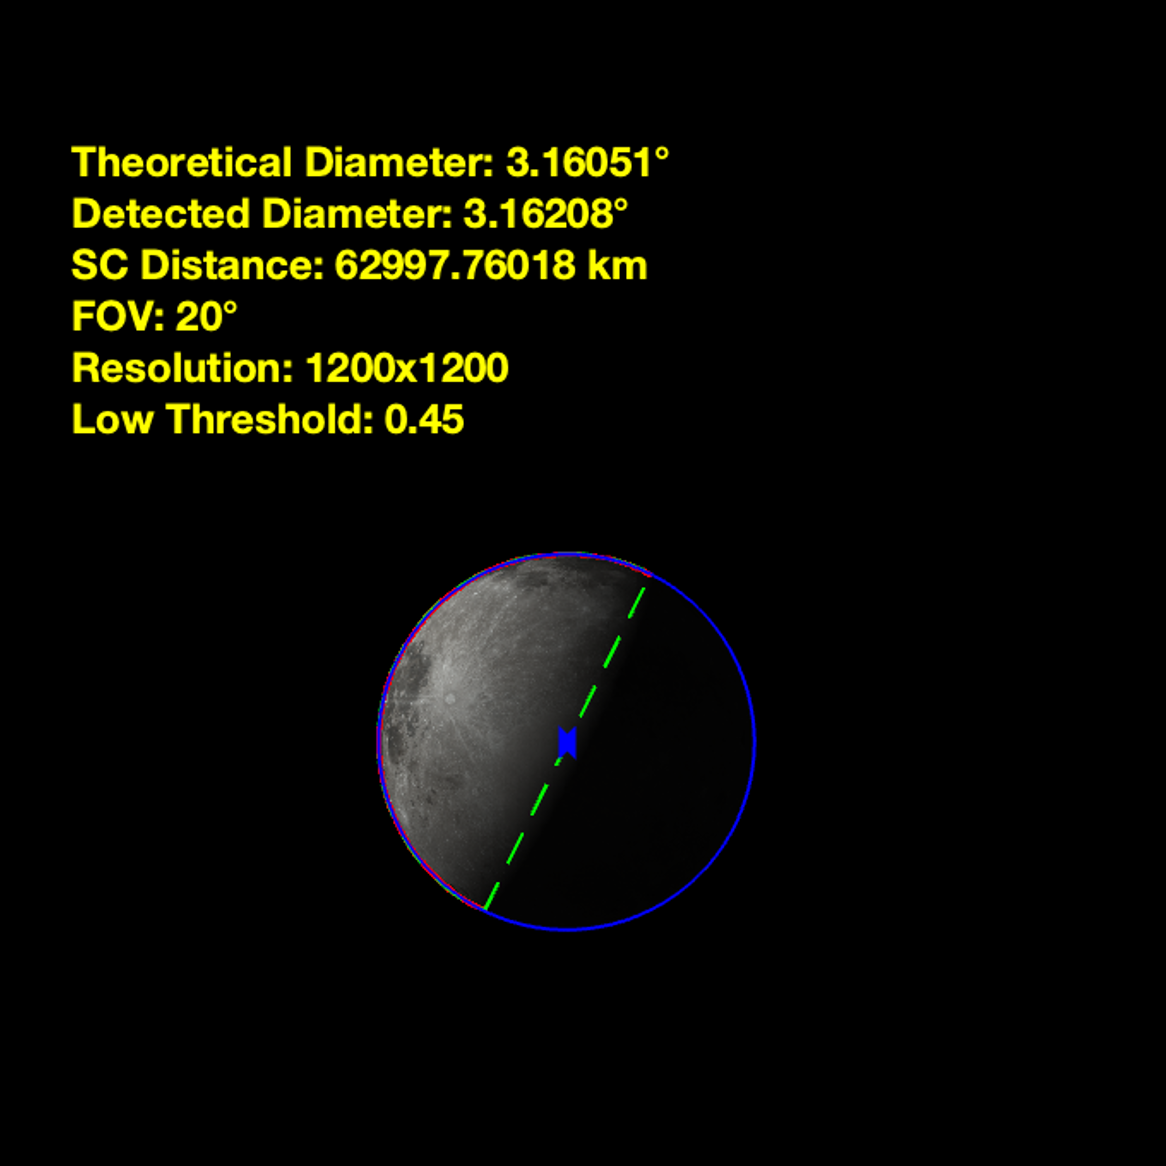
Gateway State Estimation via Moon-Horizon Optical Navigation
Gateway State Estimation via Moon-Horizon Optical Navigation
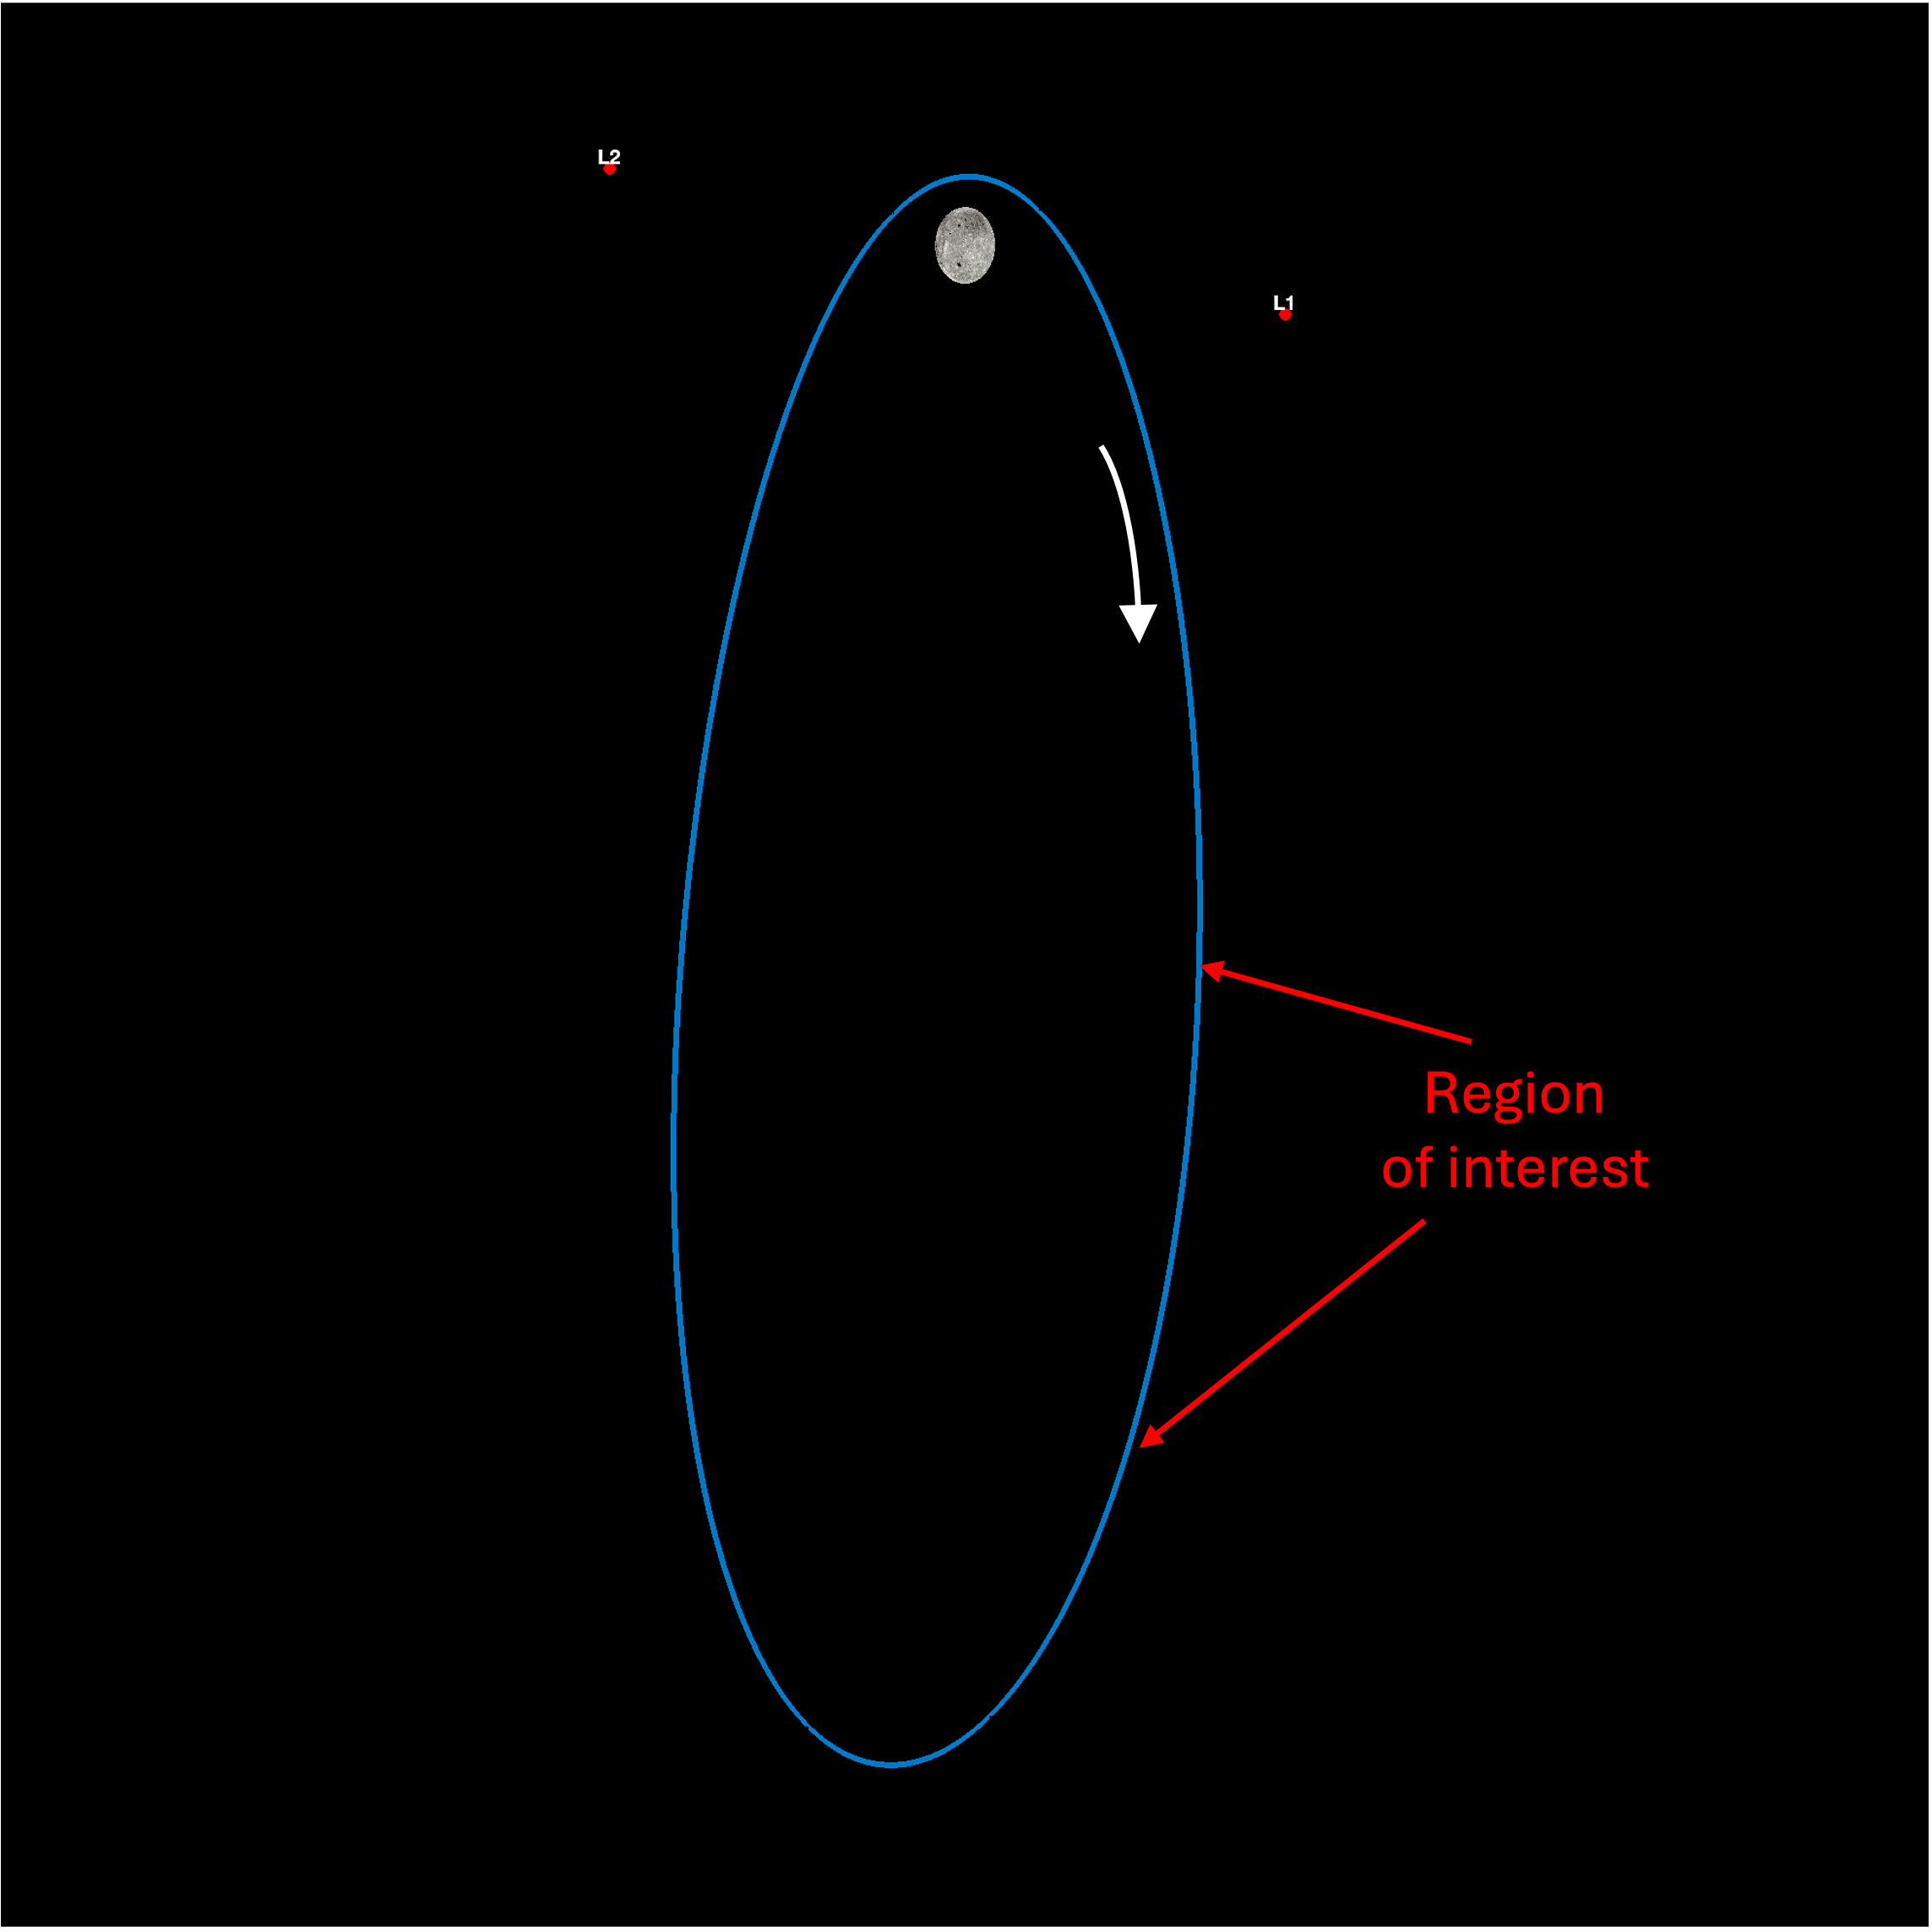
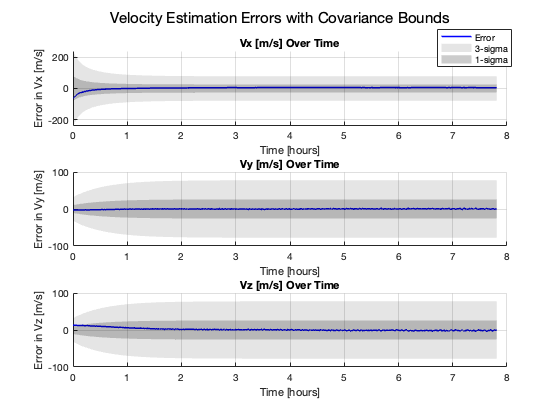
Estimacion del estado de Gateway en NRHO usando solo imagenes del horizonte lunar con dinamica CR3BP, reduciendo la dependencia del seguimiento desde tierra.
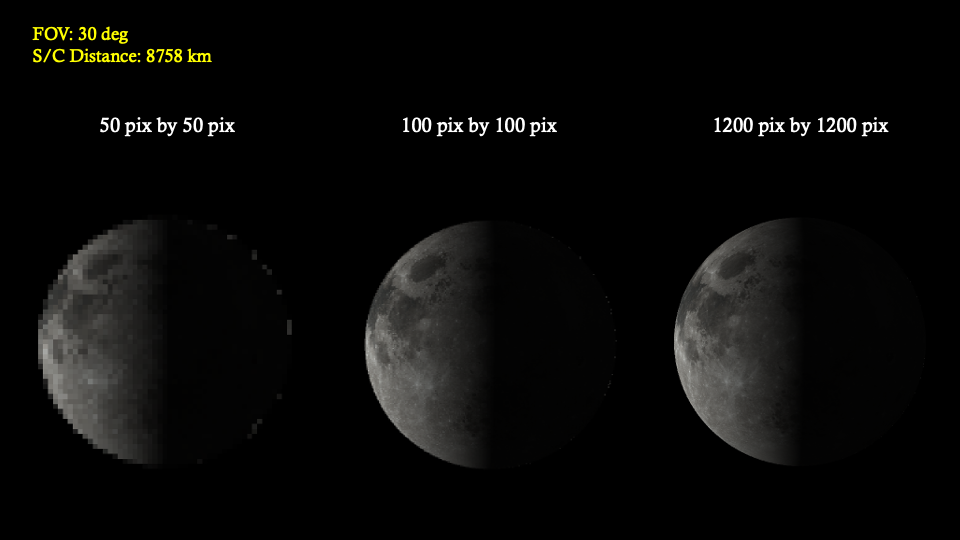
- Desarrollo de una tuberia de imagenes sinteticas con deteccion de borde lunar y ajuste conico para mediciones de navegacion.
- Implementacion de OPNAV de Christian-Robinson con filtrado EKF/UKF.
- Logro de precision de posicion a nivel de kilometros y velocidad a nivel de m/s en regimenes cislunares de multiples cuerpos.
Completado como parte de AAE590 PET (2025) en Purdue University.
 2024
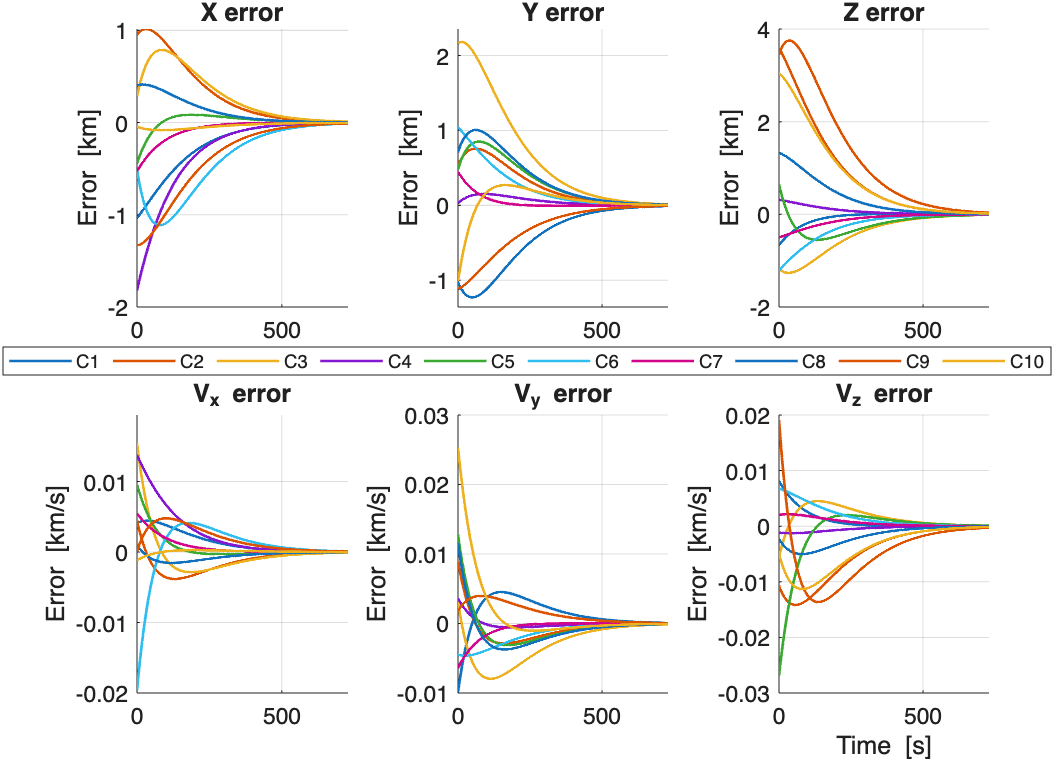
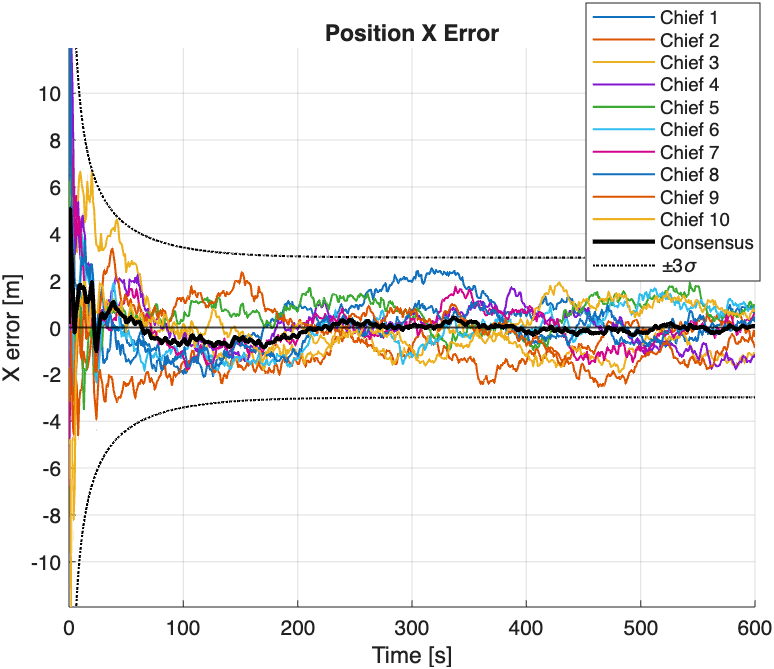
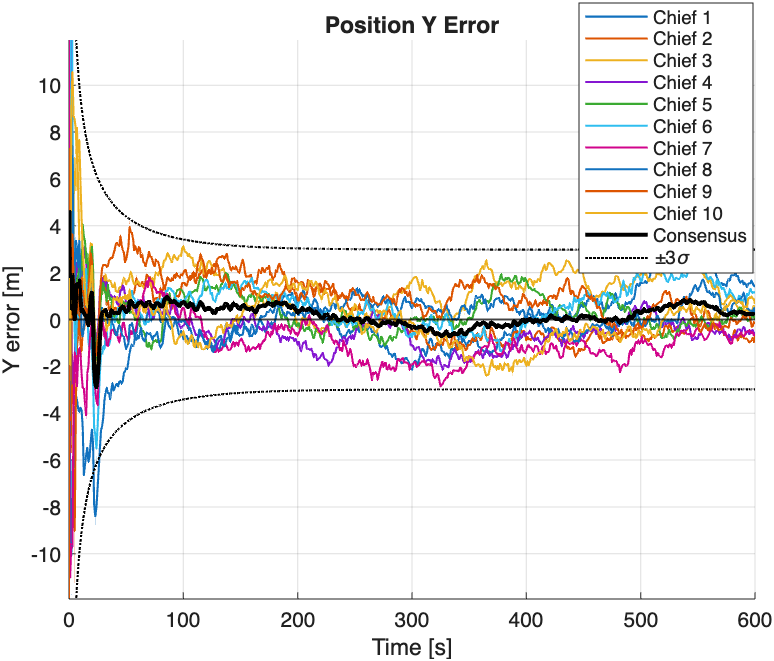
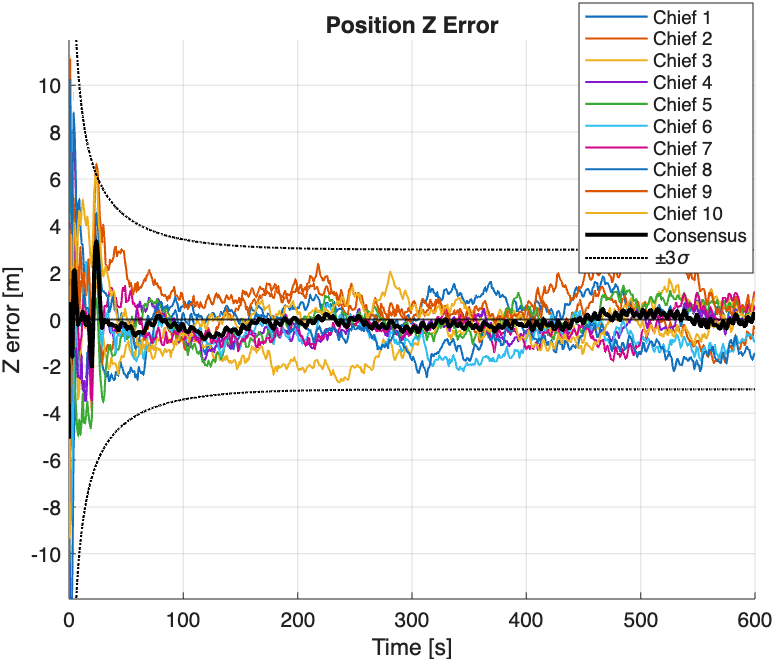
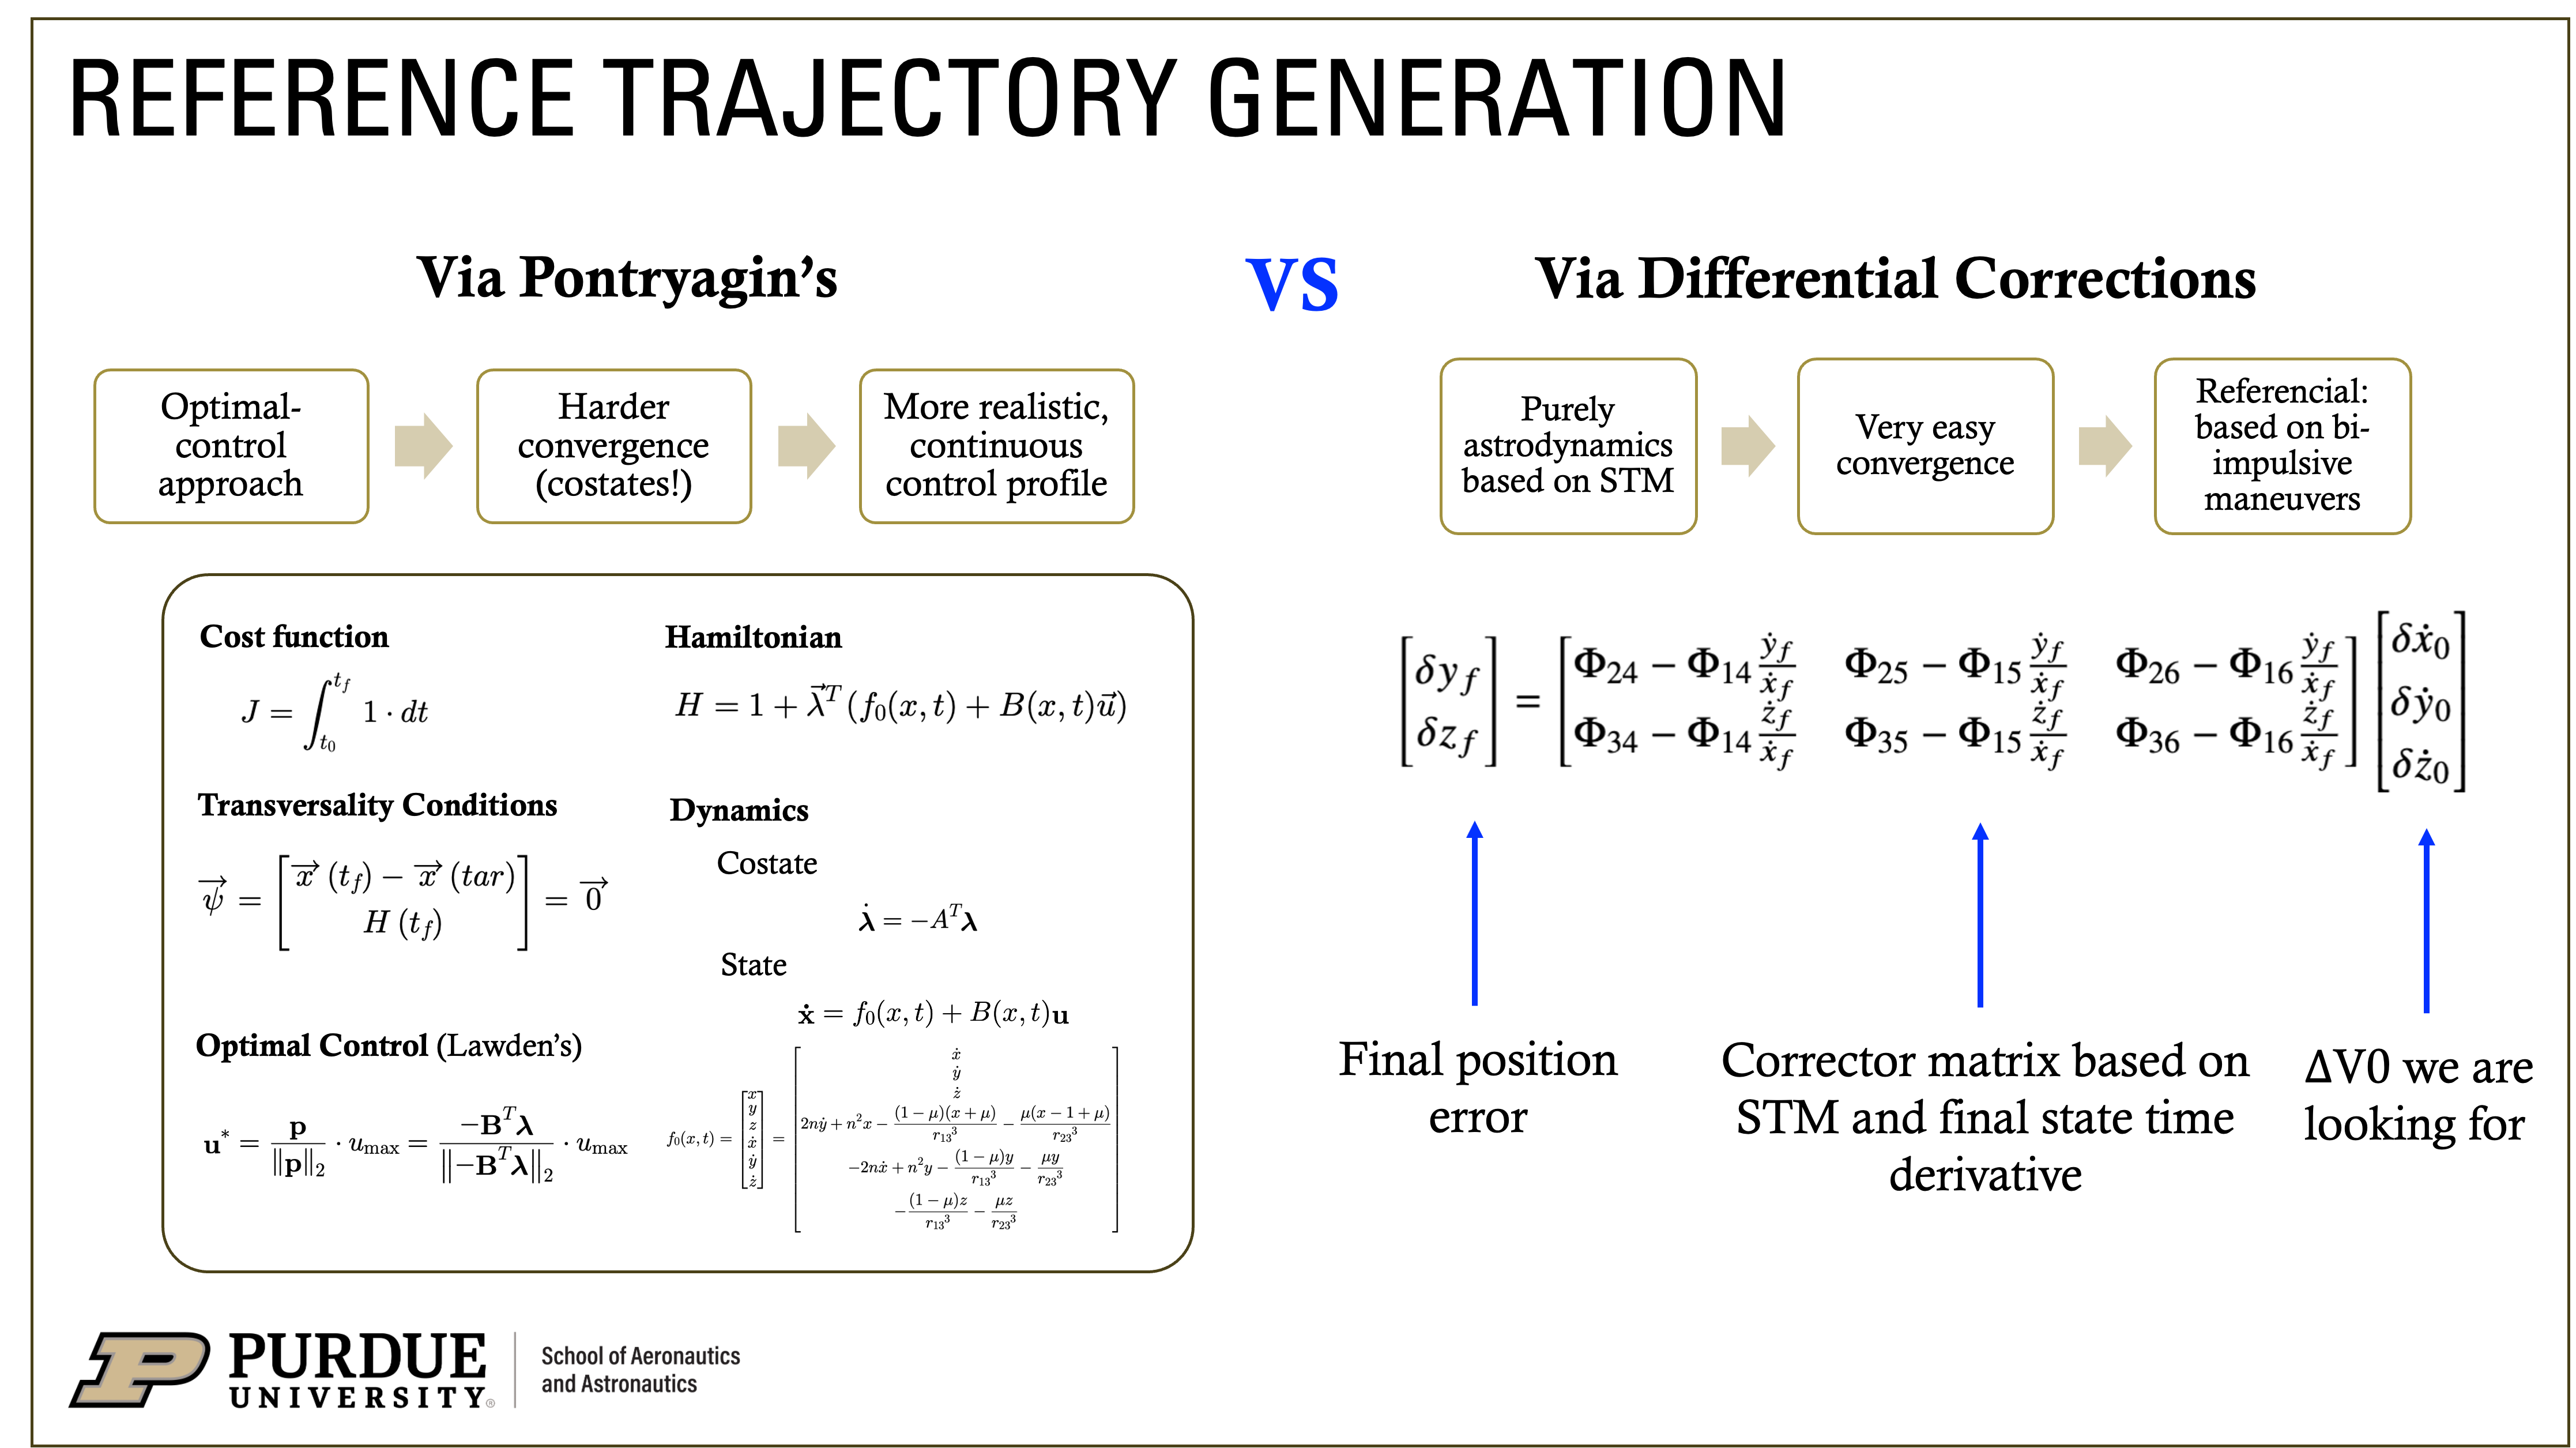
Distributed Consensus and Control for Multi-Satellite Debris Rendezvous
Distributed Consensus and Control for Multi-Satellite Debris Rendezvous
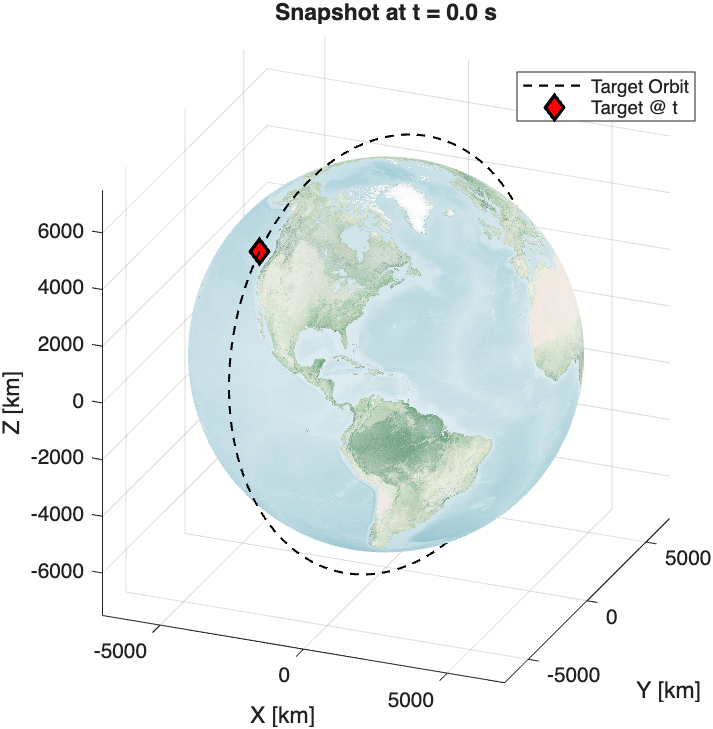
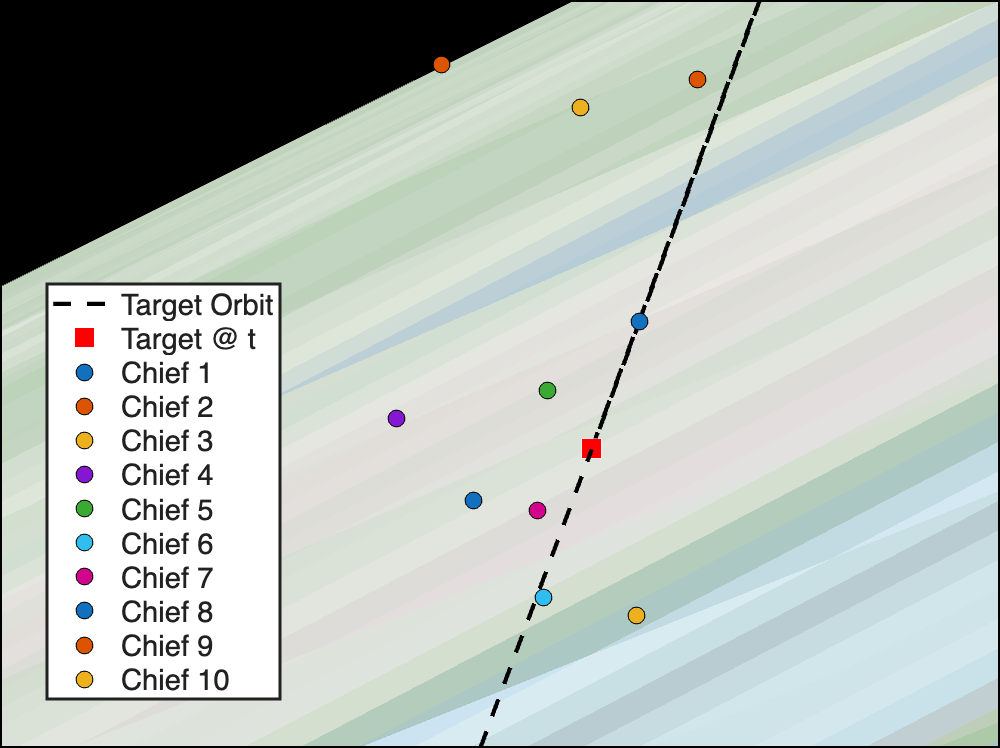
Diseno de un marco distribuido de estimacion y control para rendezvous cooperativo con desechos grandes bajo dinamica perturbada por J2.
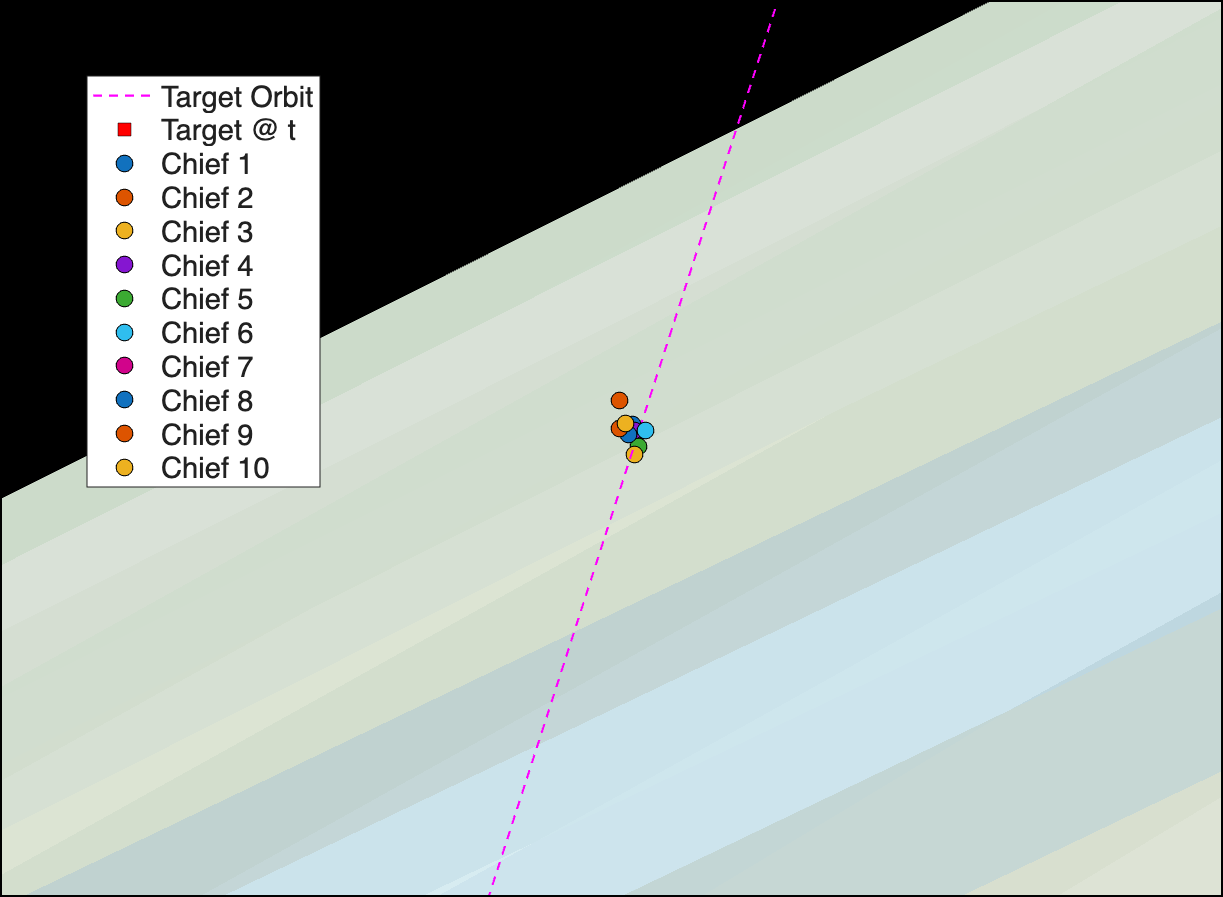
- Desarrollo de EKF distribuido con consenso de Metropolis para un estudio de caso Envisat con 10 naves espaciales.
- Convergencia en toda la red en 11 iteraciones con errores medios de 0.33 m en posicion y 0.006 m/s en velocidad.
- Implementacion de guiado PD que permitio rendezvous a nivel de metros en 600 s con ΔV inferior a 50 m/s por agente.
Completado como parte de AAE590 MAAC (2024) en Purdue University.
 2024
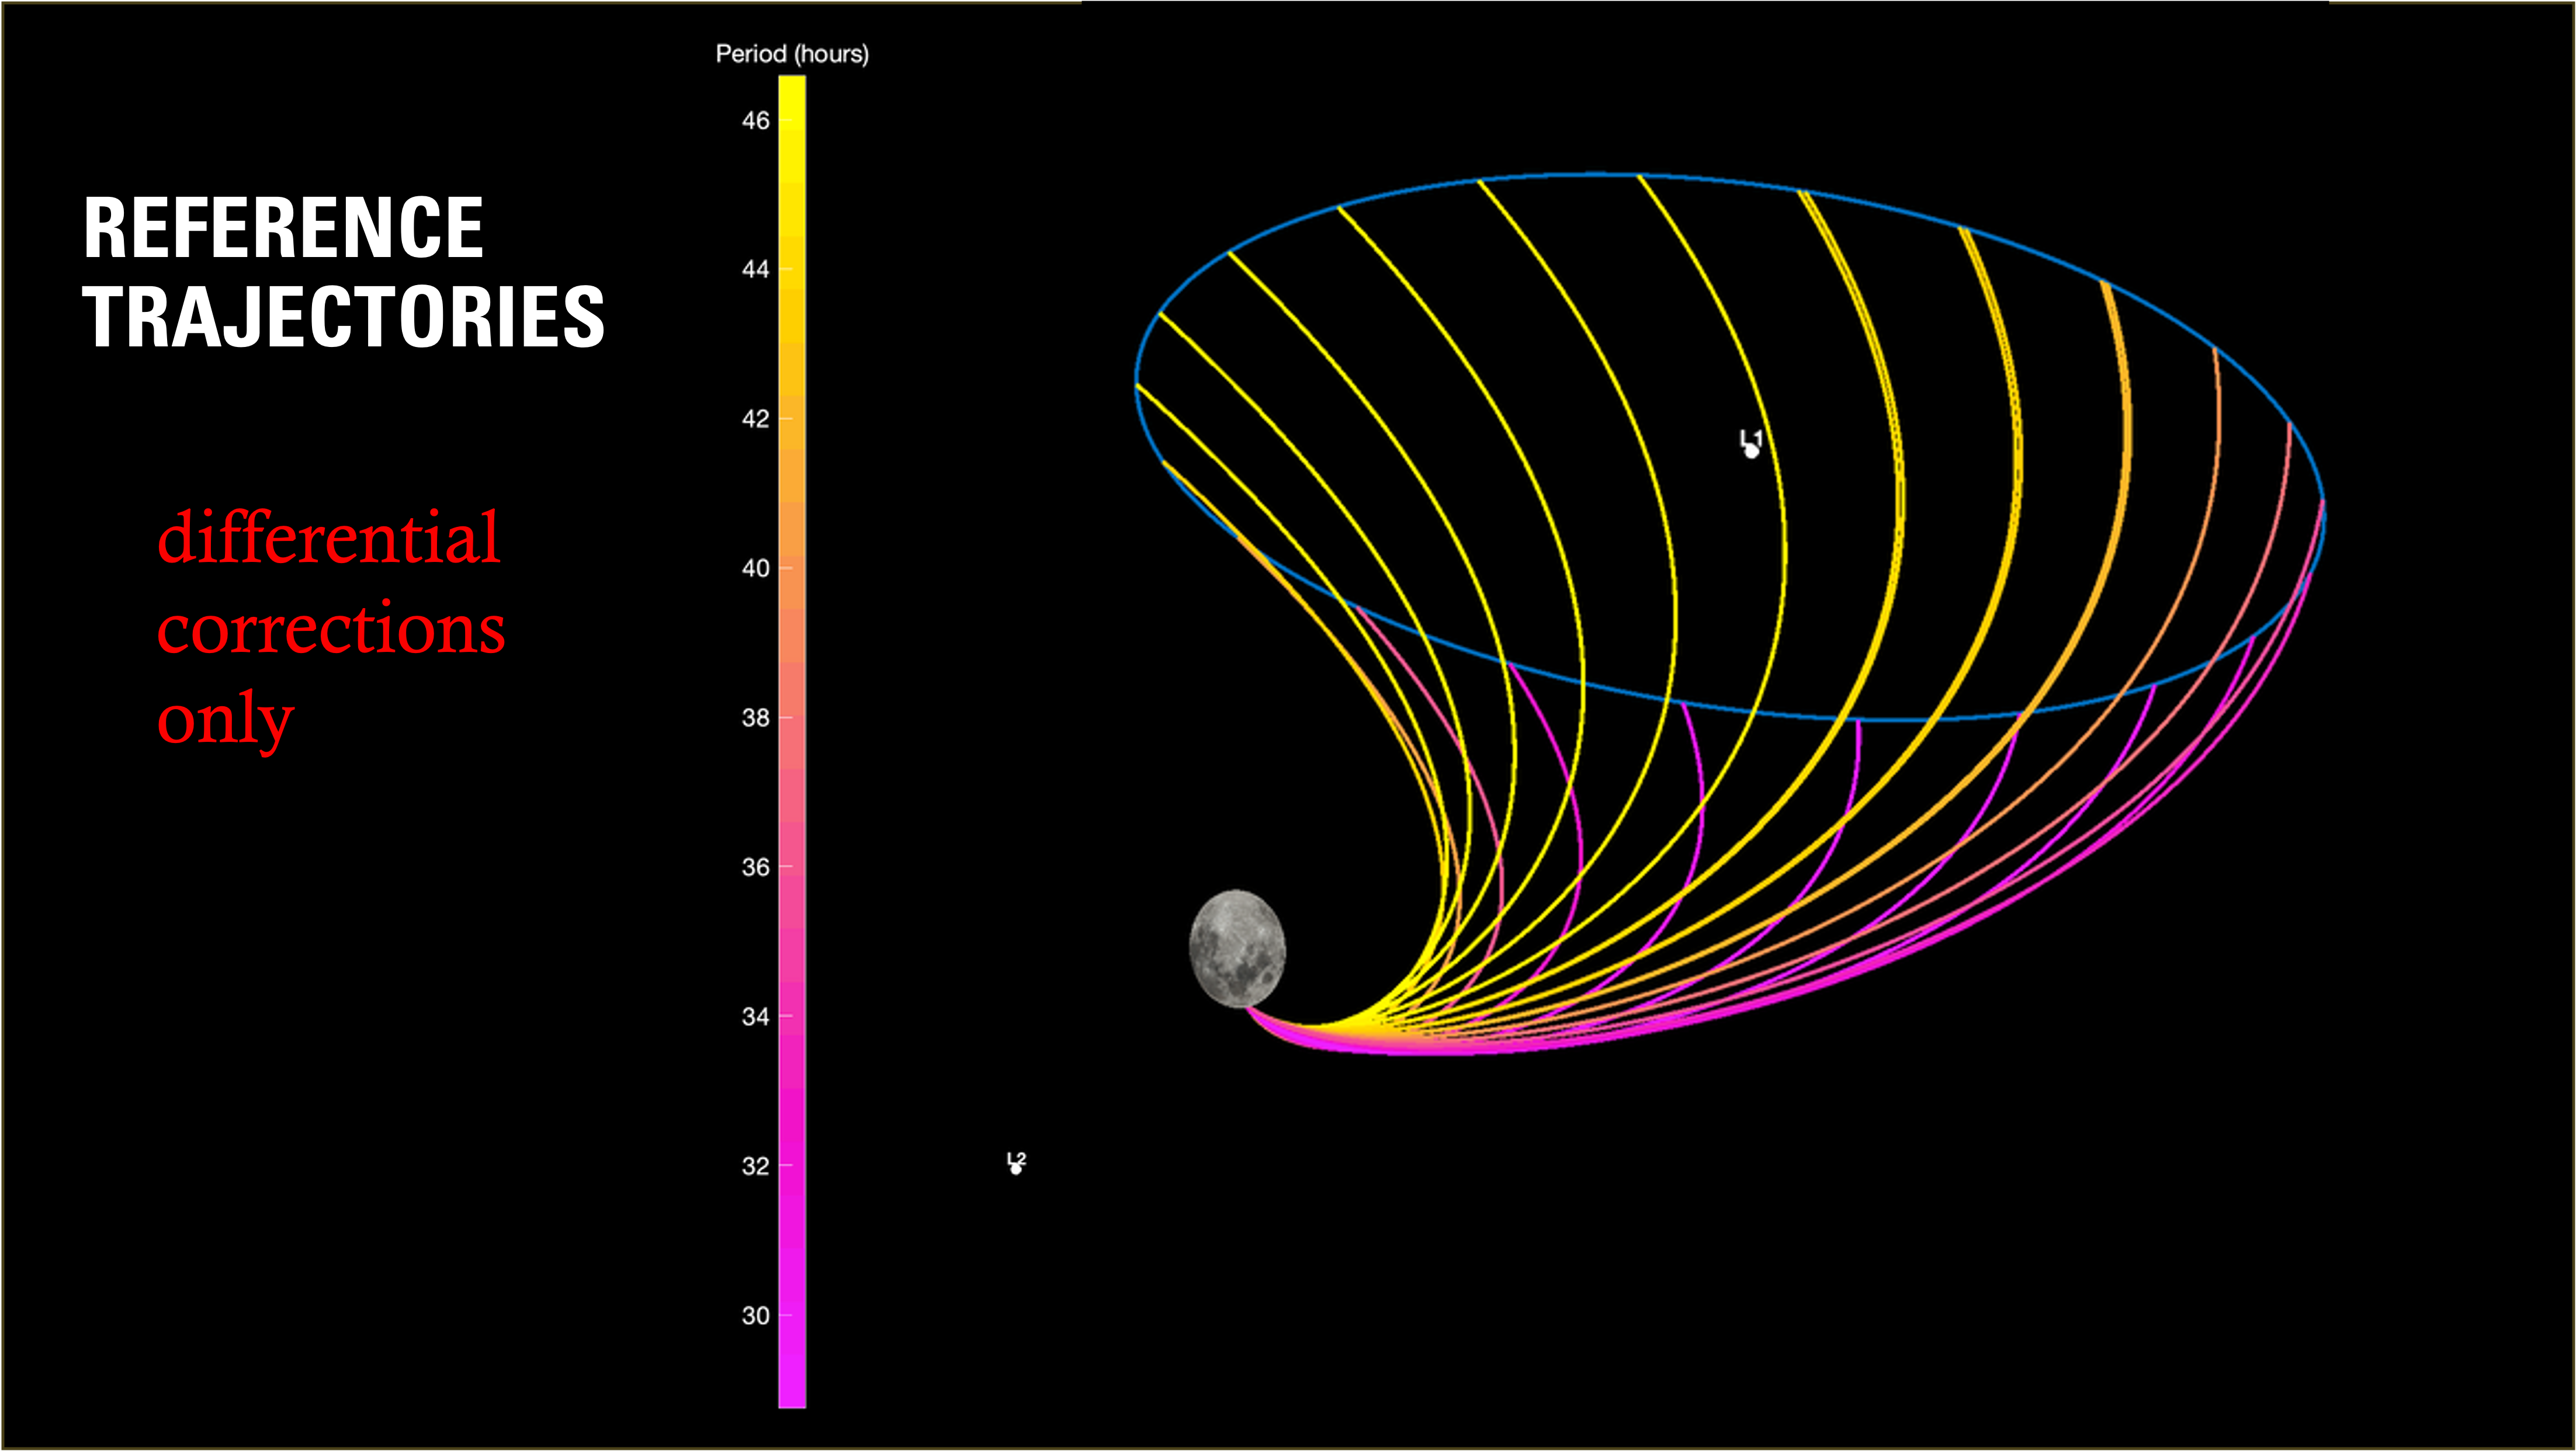
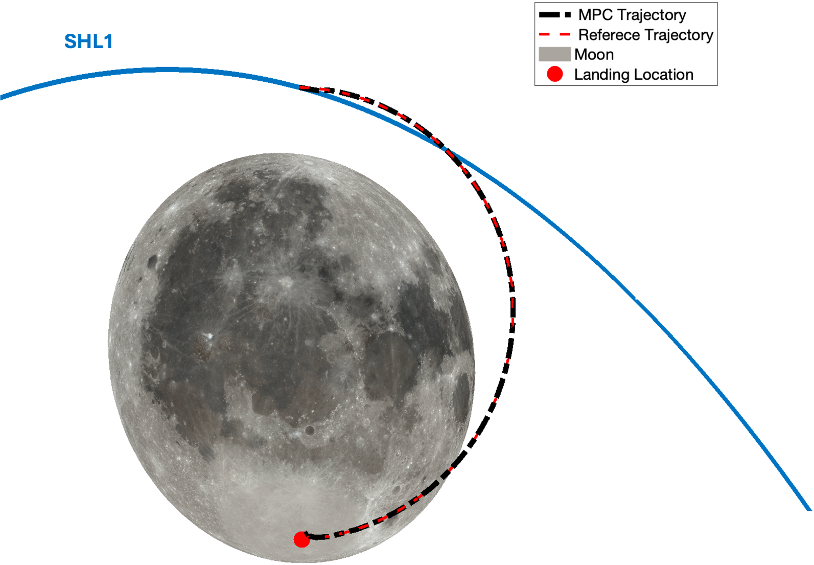
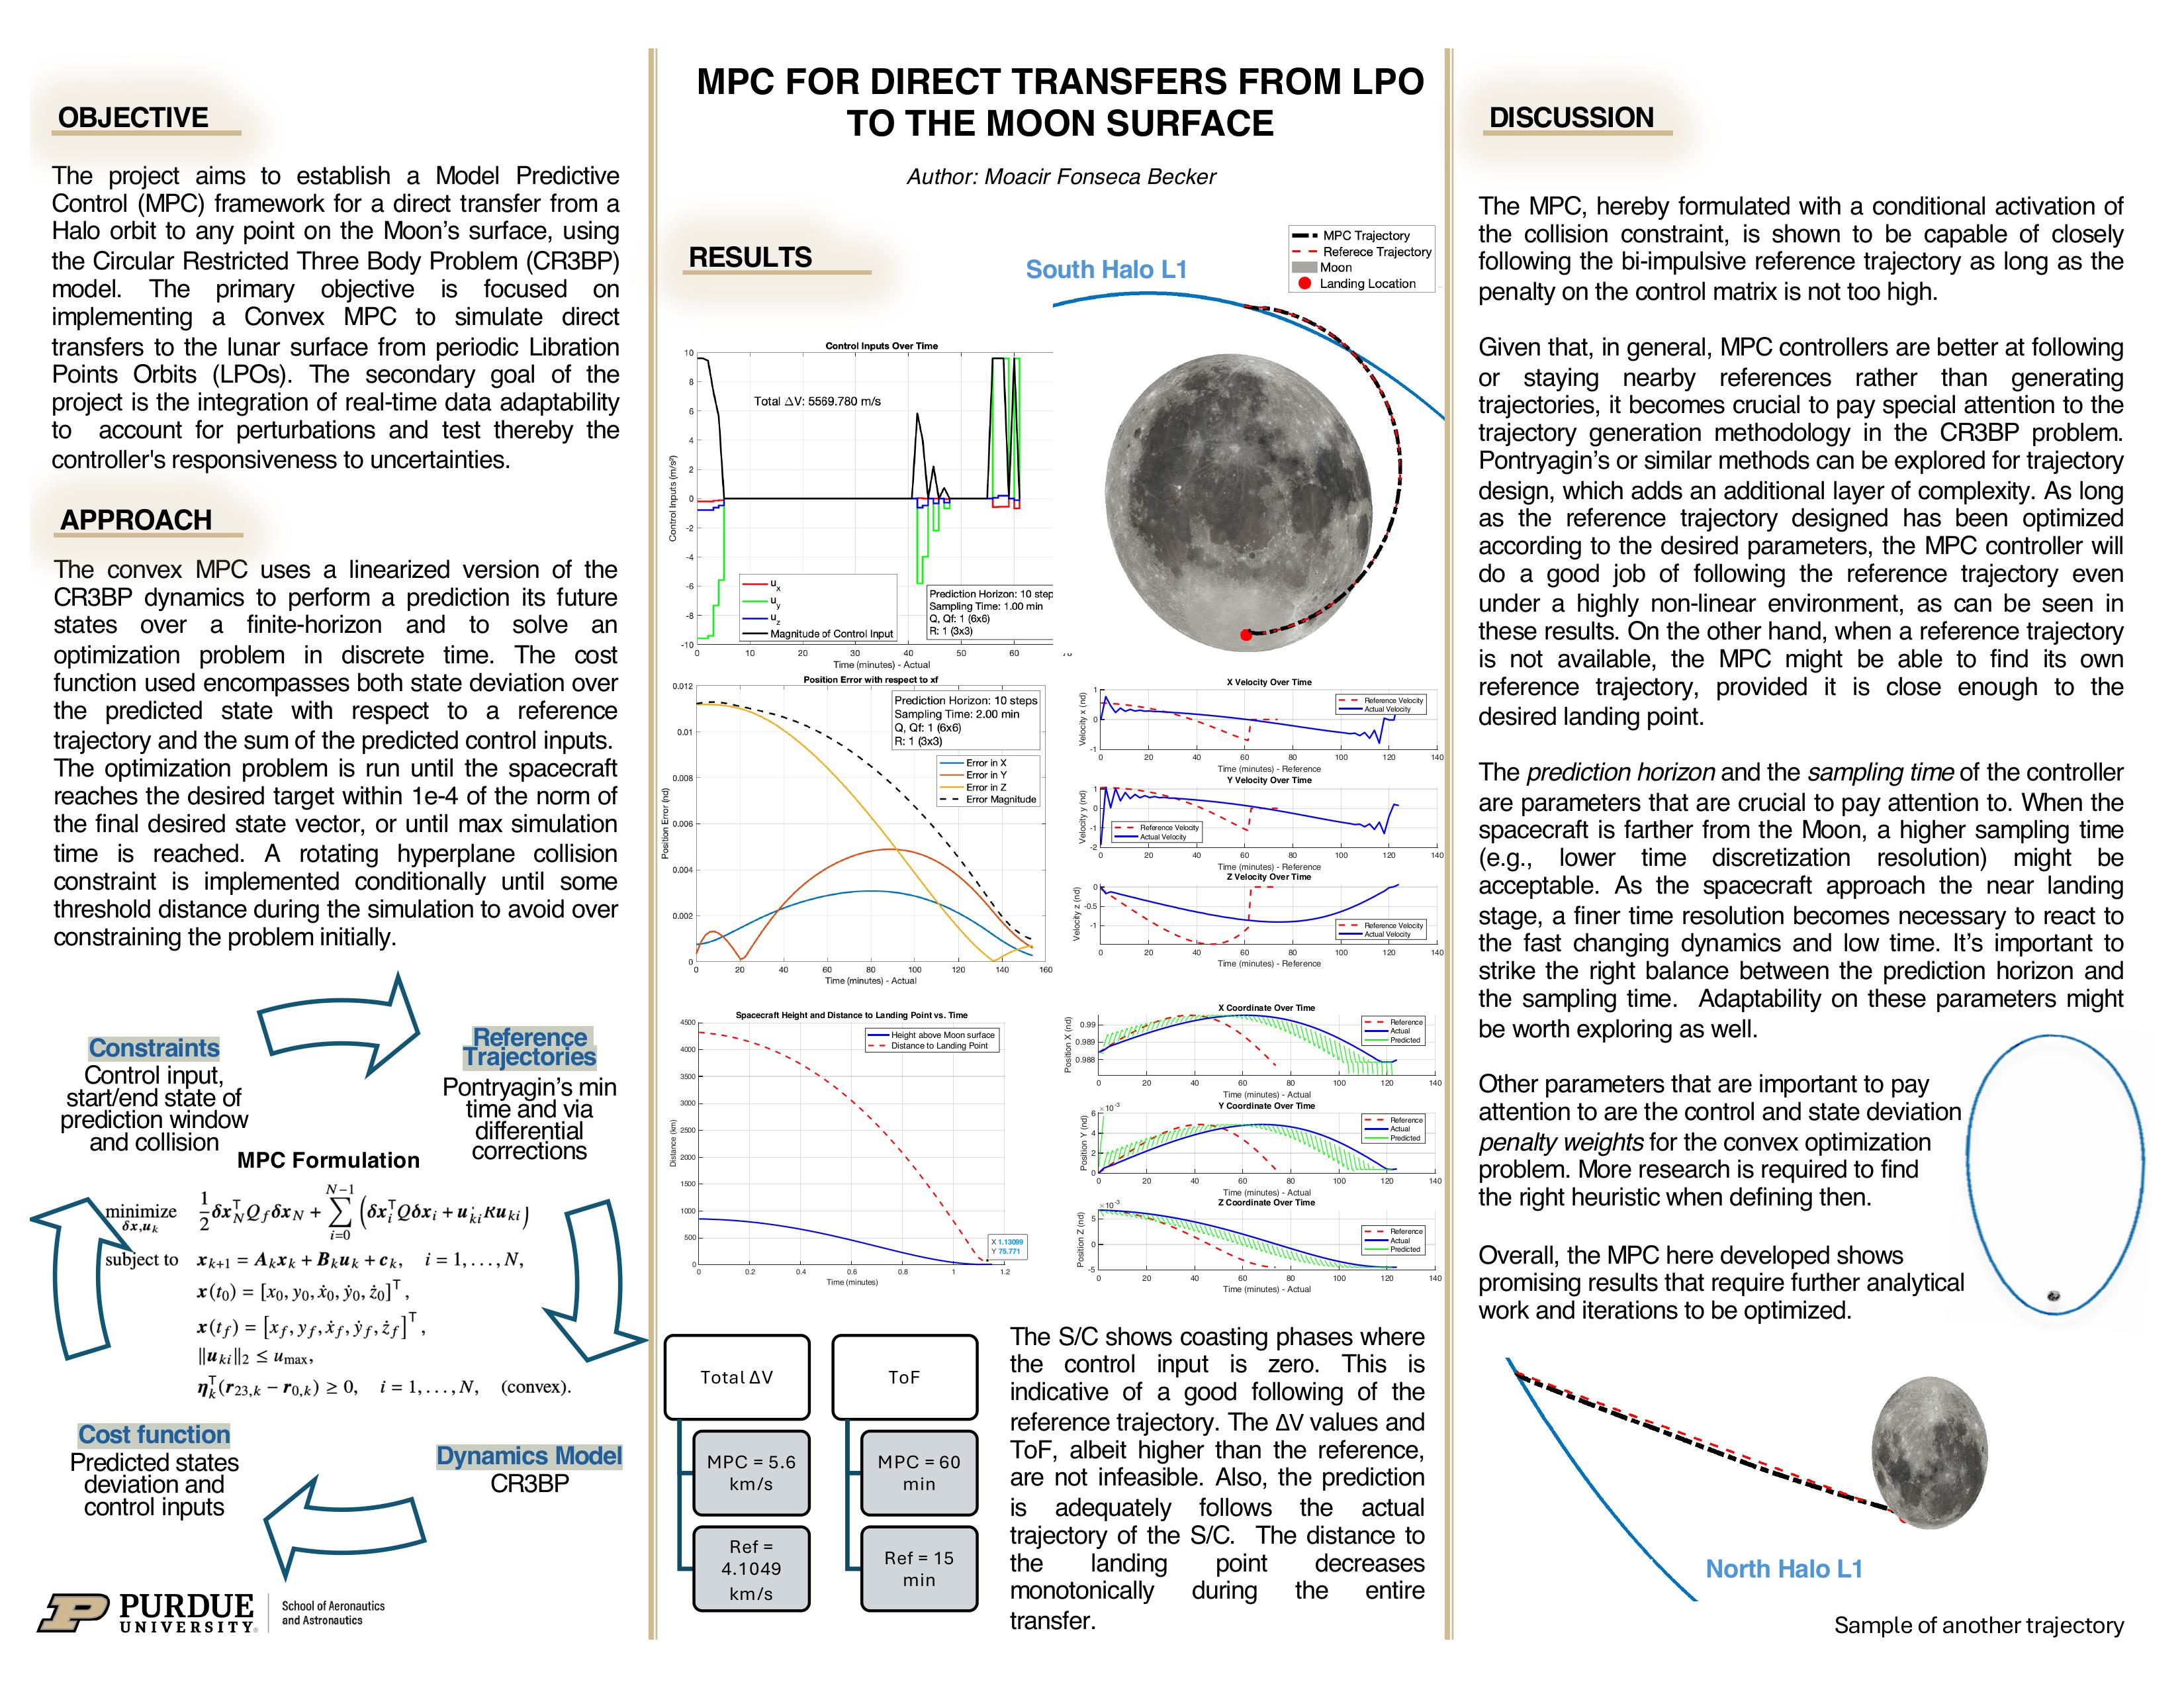
Model Predictive Control for Direct Moon Landing from LPO
Model Predictive Control for Direct Moon Landing from LPO
Desarrollo de un marco MPC convexo para transferencias directas desde orbitas de puntos de libracion hacia sitios de alunizaje lunar objetivos.
- Enfoque en escenarios de alunizaje de precision cerca del polo sur lunar.
- Implementacion de restricciones condicionales de colision dentro de un modelo de dinamica CR3BP linealizado.
- Demostracion de seguimiento de trayectoria y adaptacion a perturbaciones mediante ajuste de penalizaciones de estado y control.
Completado como parte de AAE590 Advanced Control Applications (2024) en Purdue University.
 2023
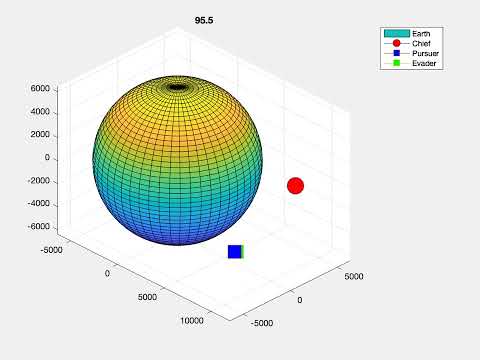
Orbital pursuer evasion game with incomplete information - class project
Orbital pursuer evasion game with incomplete information - class project
Este proyecto aborda un juego orbital de persecucion-evasion, donde una nave debe capturar un objetivo en movimiento en orbita con informacion incompleta.
- Uso de estimacion con Filtro de Kalman Unscented para inferir el estado y la estrategia del evasor.
- Comparacion entre enfoques de control con informacion completa, juego de suma cero y control informado por UKF.
- Modelado de la dinamica con ecuaciones de Euler-Hill para escenarios realistas tipo desechos.
Completado como parte de Optimal Control and Estimation (AAE5980) en Purdue University.
 2023
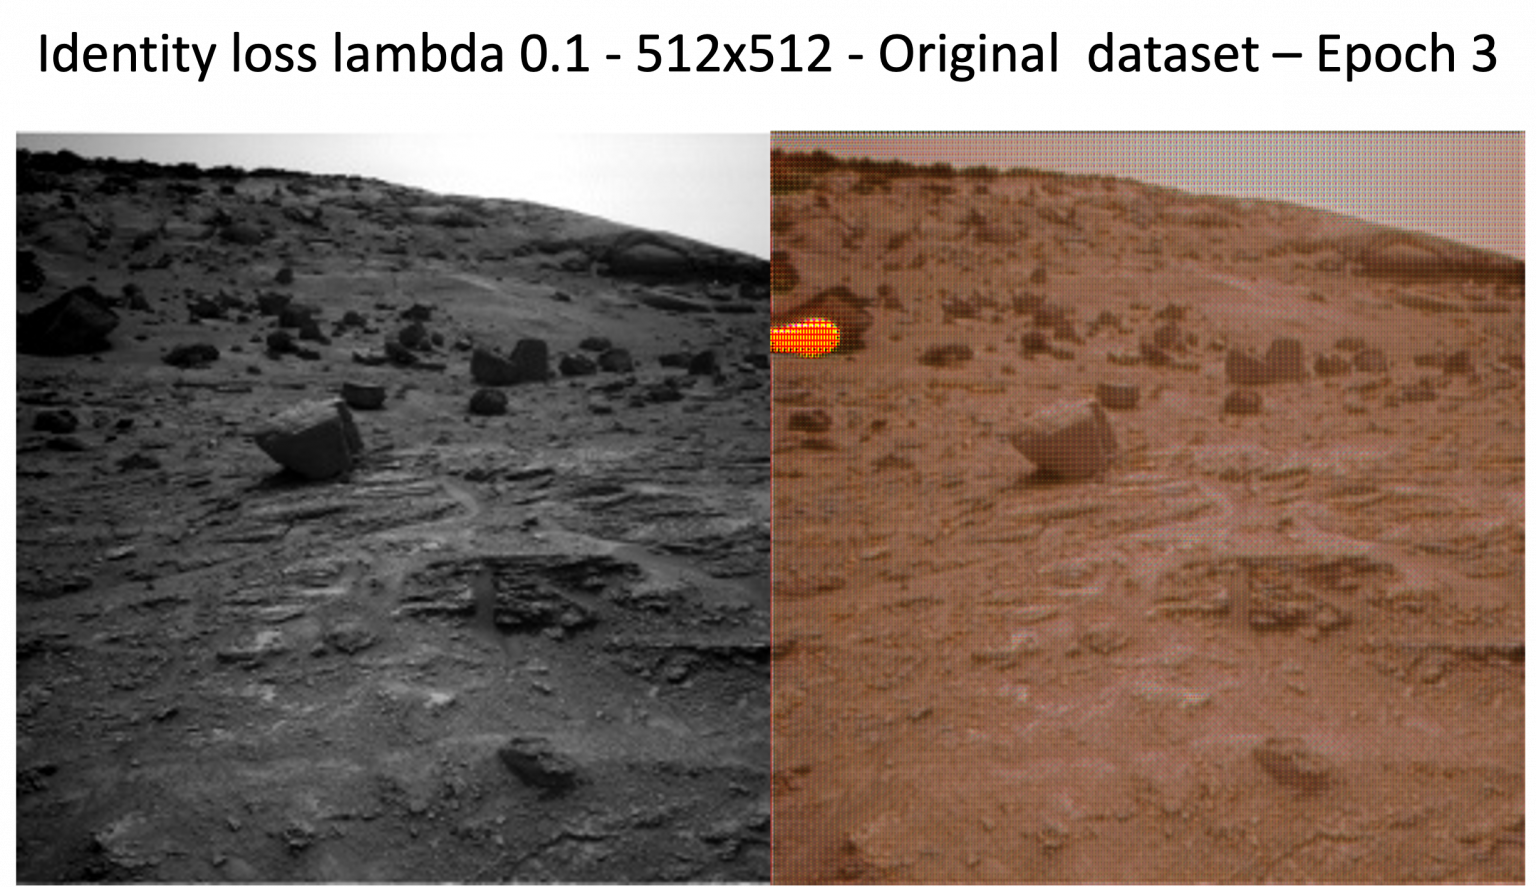
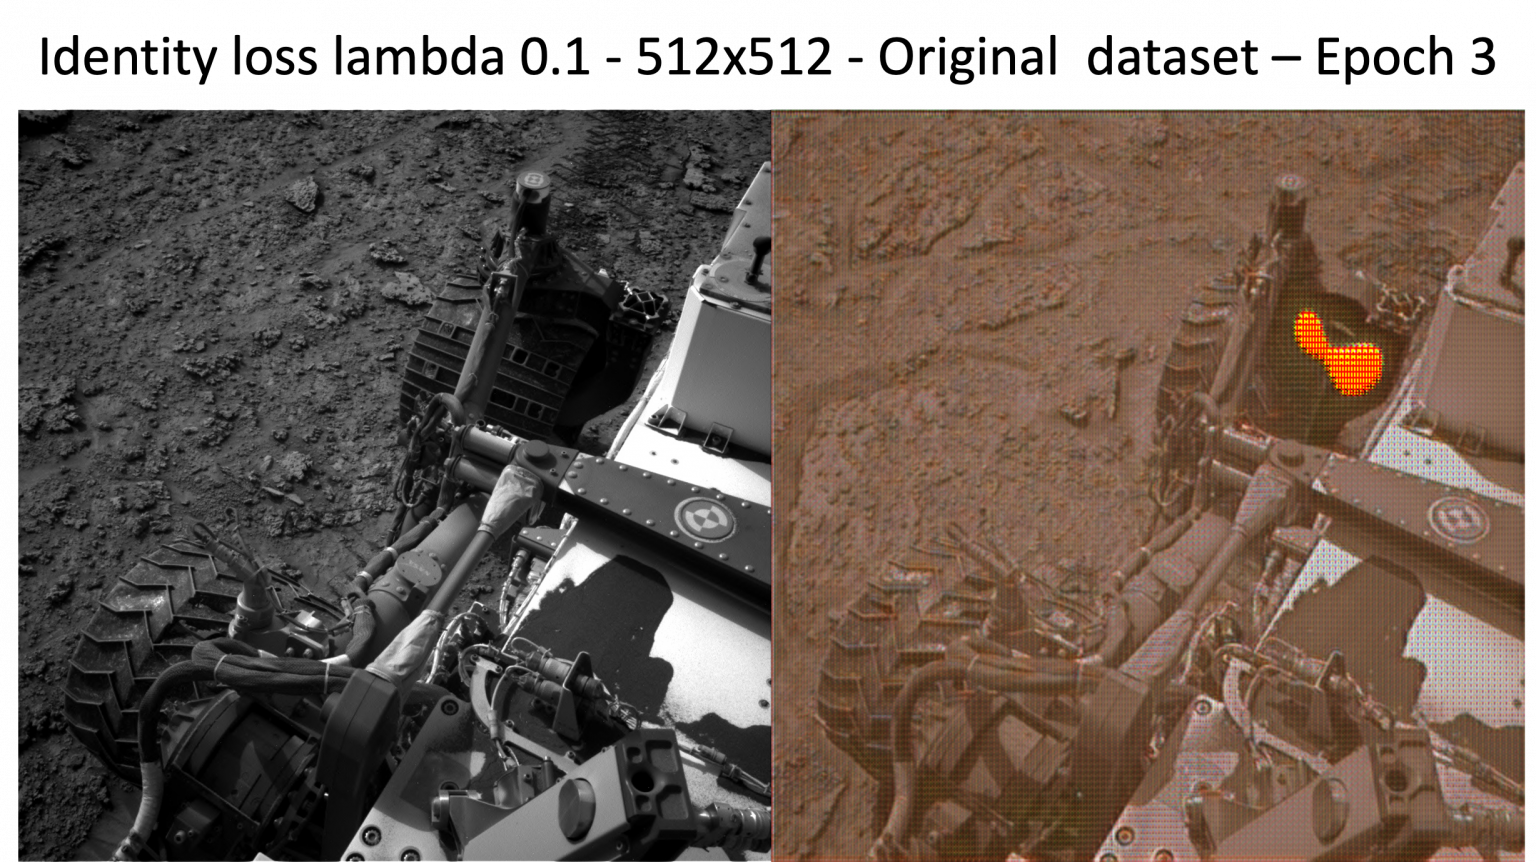
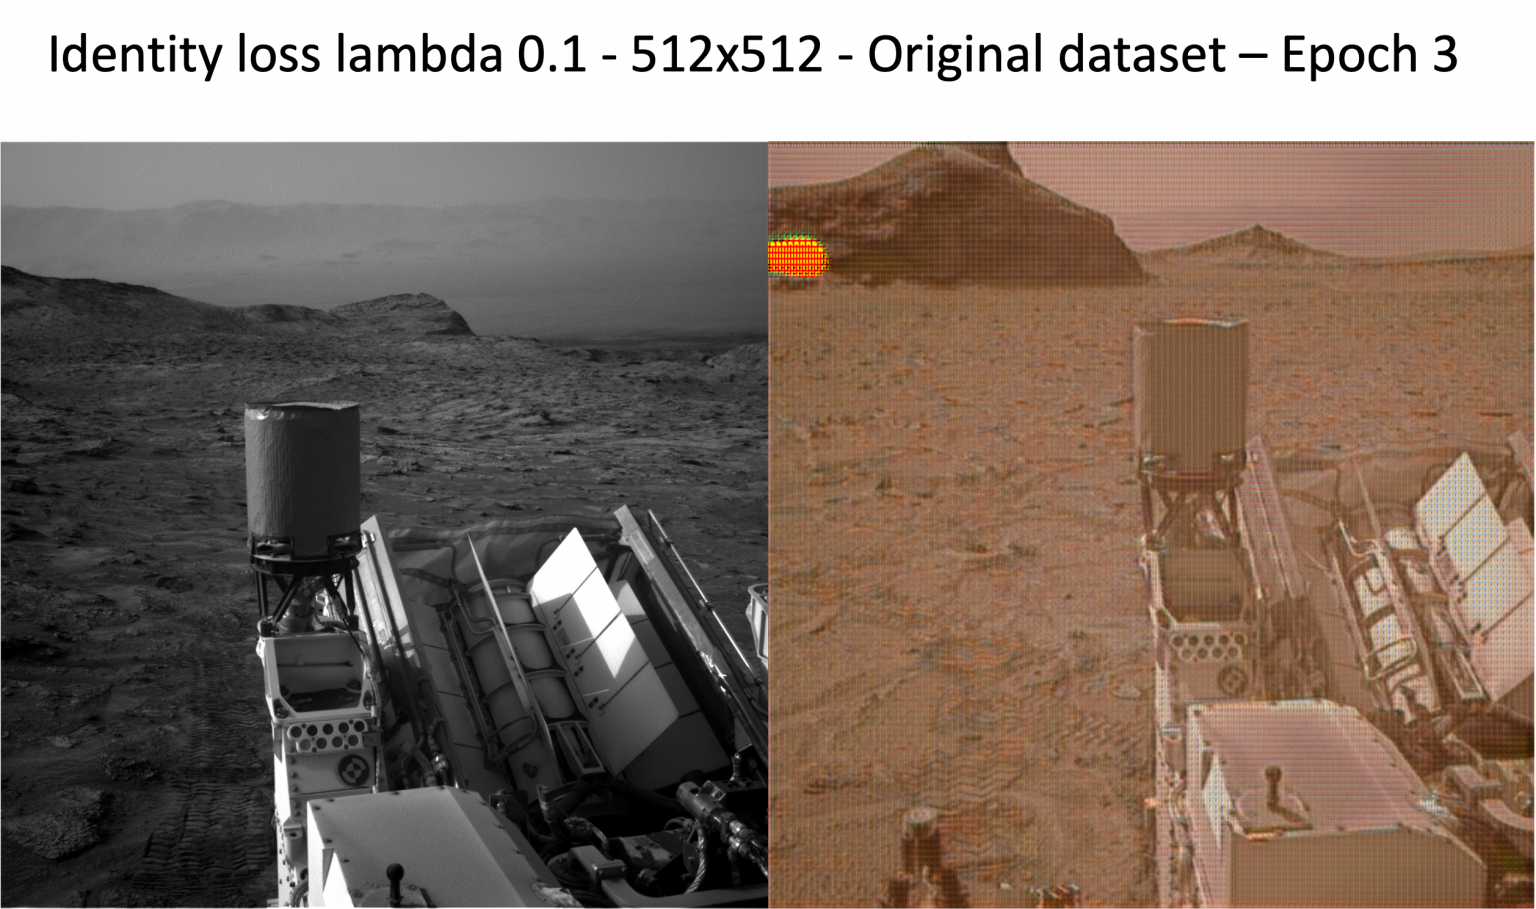
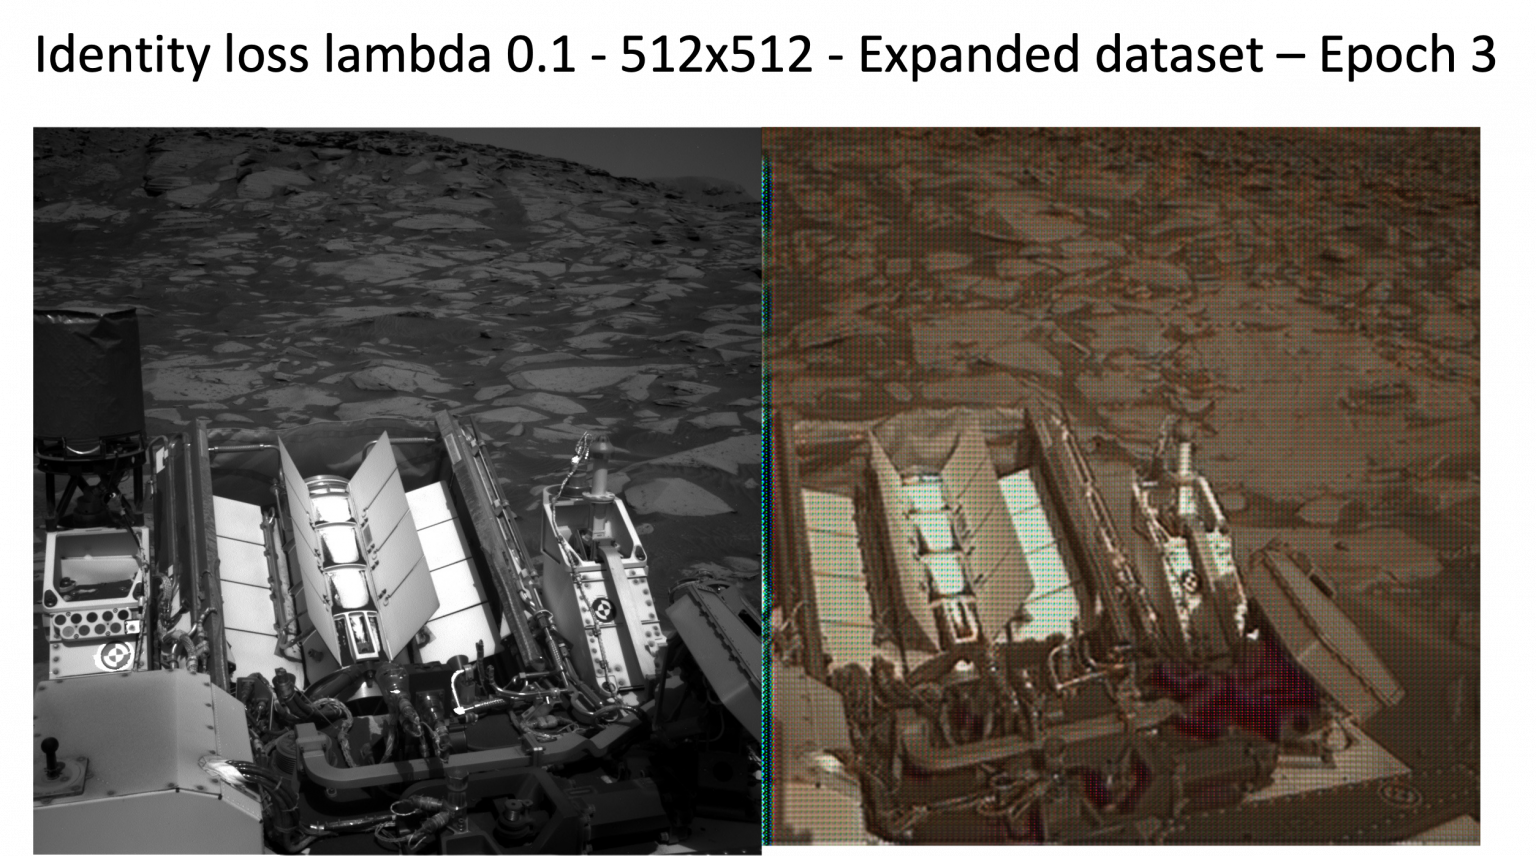
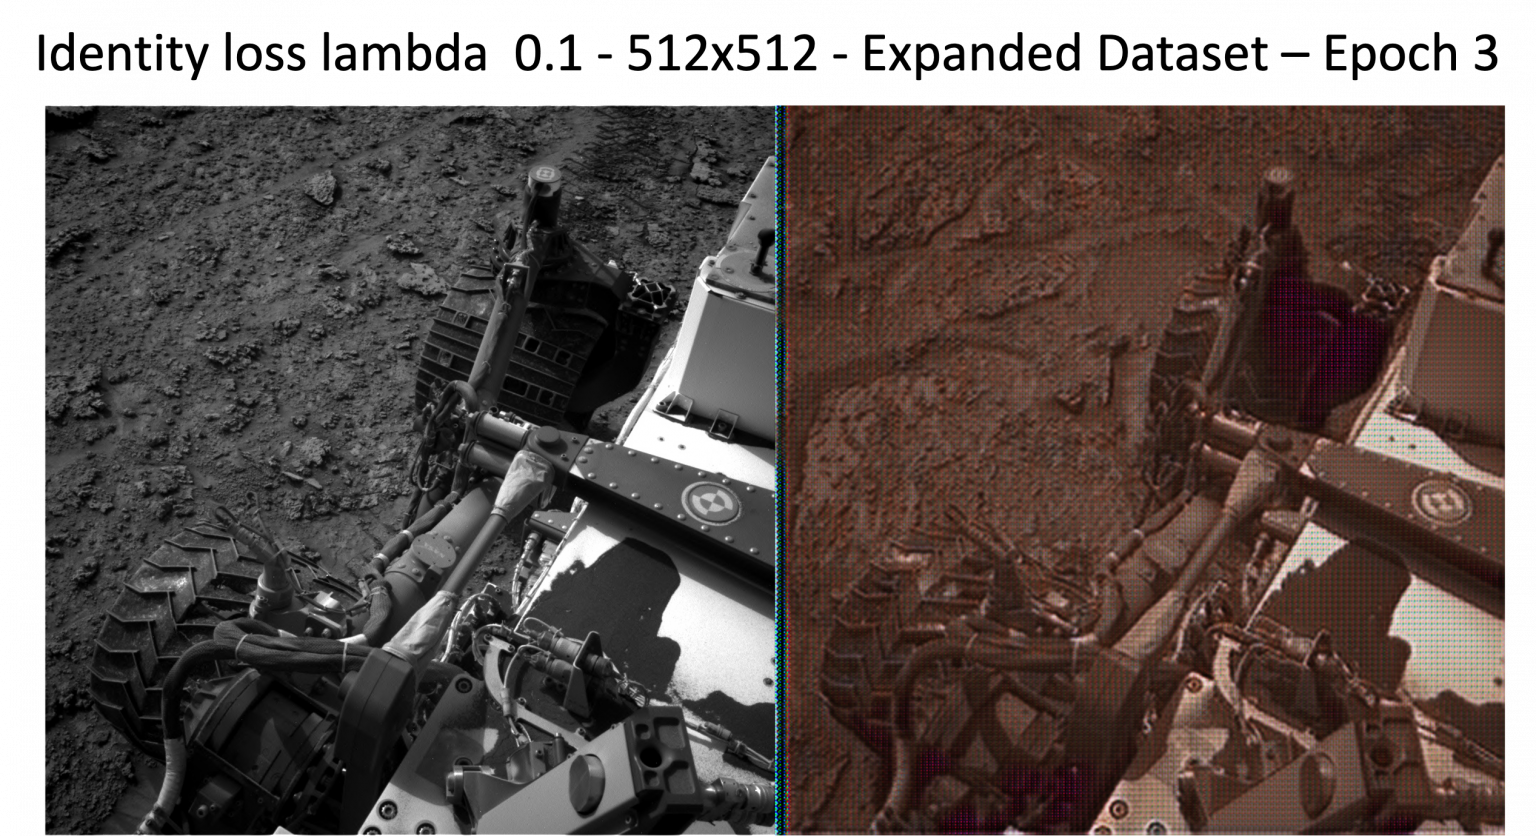
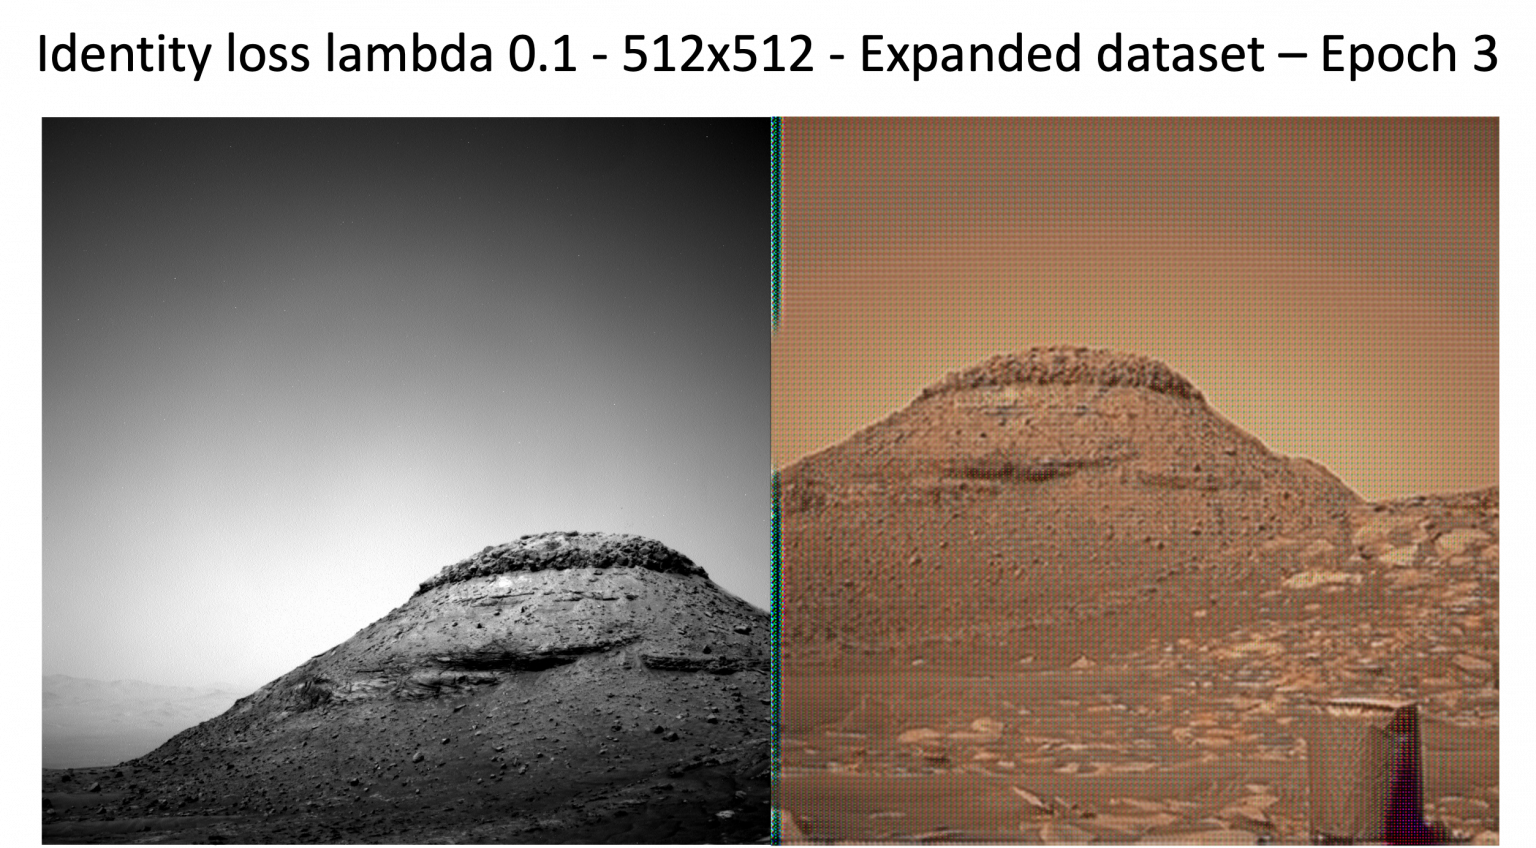
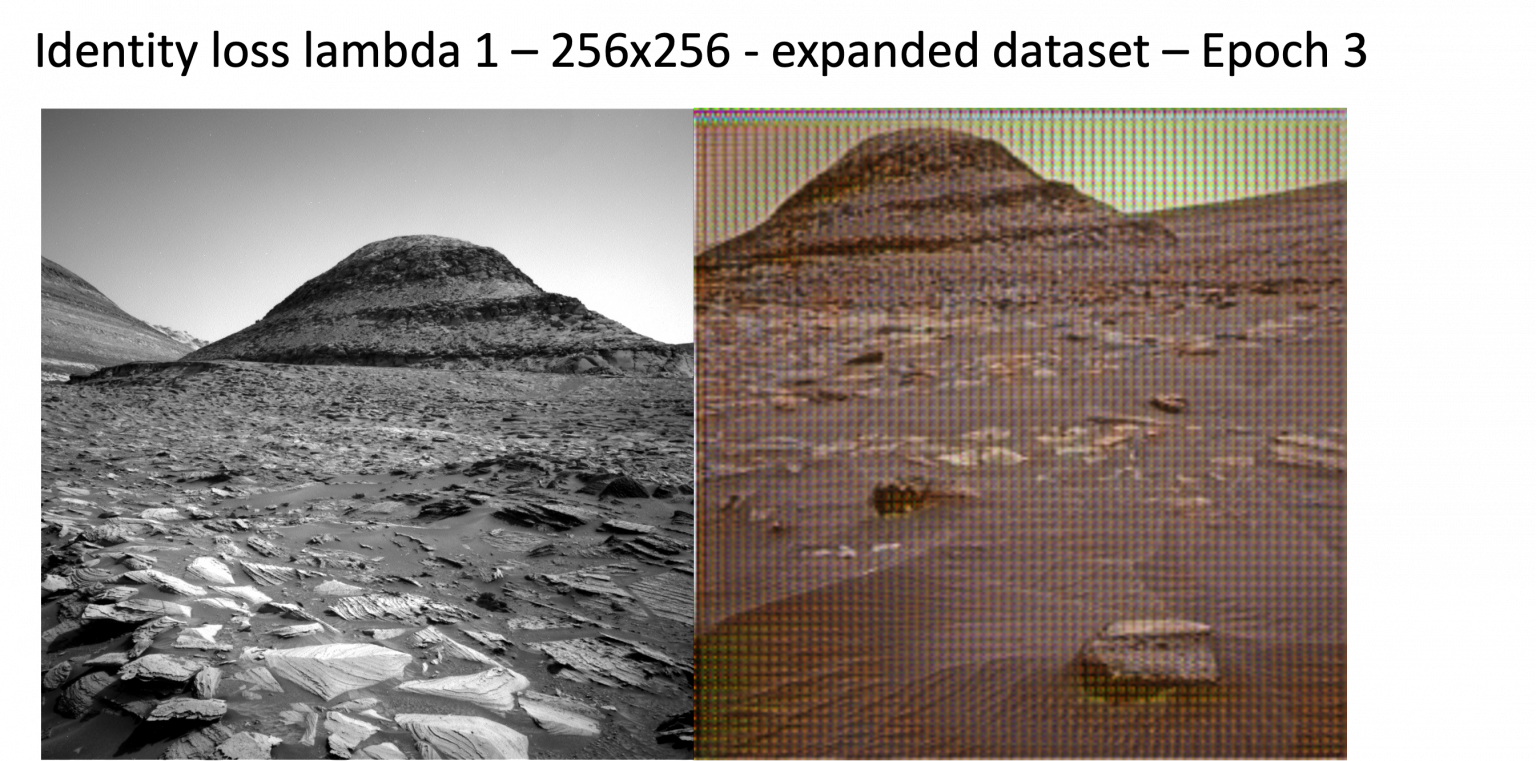
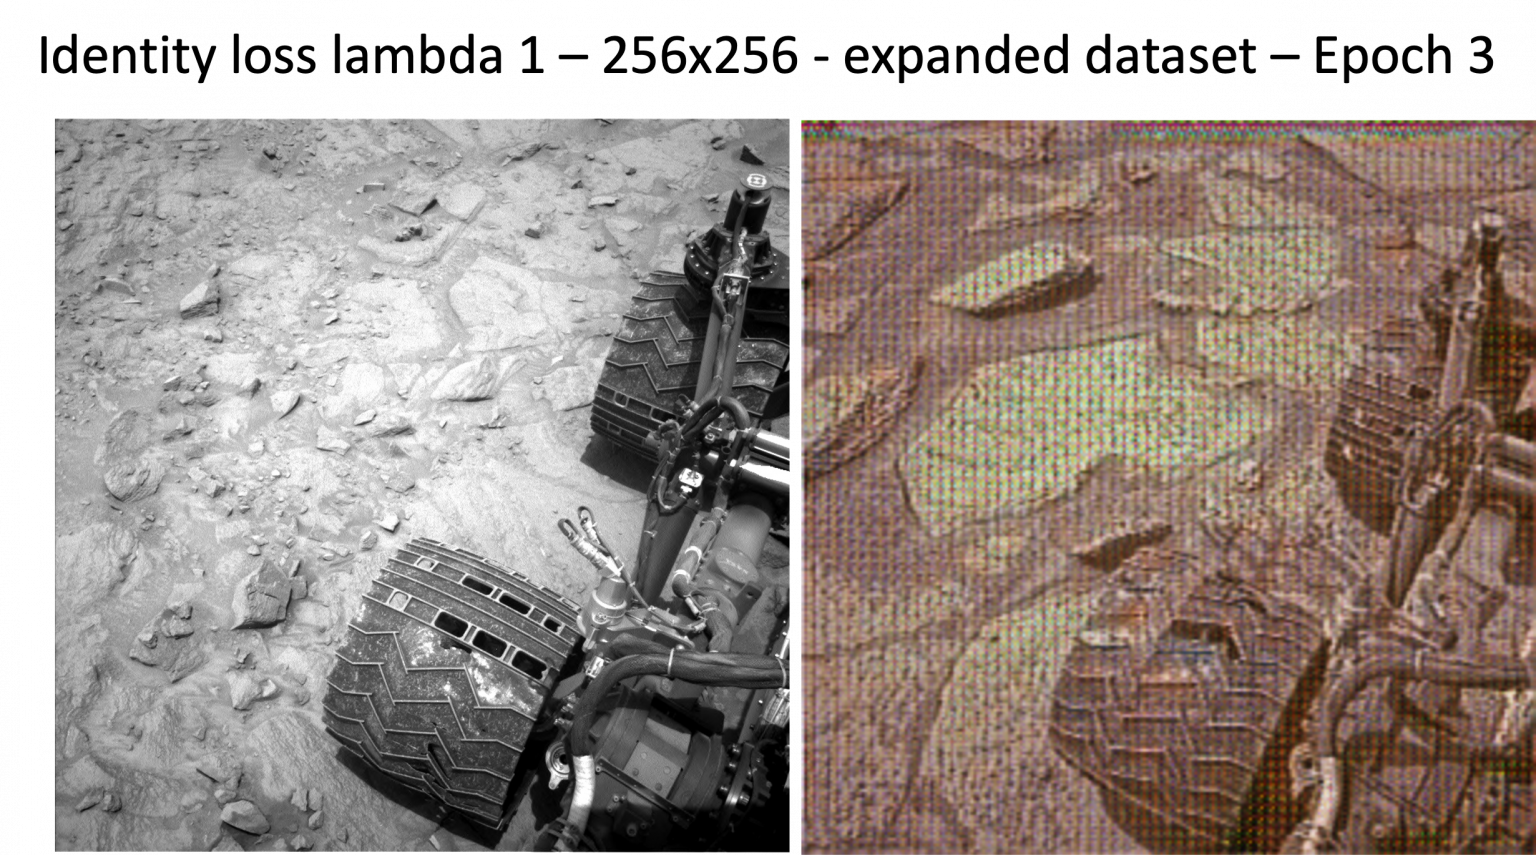
Using Cycle-Consistent Adversarial Networks translation to color surface images of Mars
Using Cycle-Consistent Adversarial Networks translation to color surface images of Mars
Proyecto de aprendizaje automatico enfocado en traducir imagenes de la superficie de Marte a representaciones en color mediante metodos CycleGAN.
Completado como parte de Machine Learning (STAT598 / ECE595) en Purdue University.
 2023
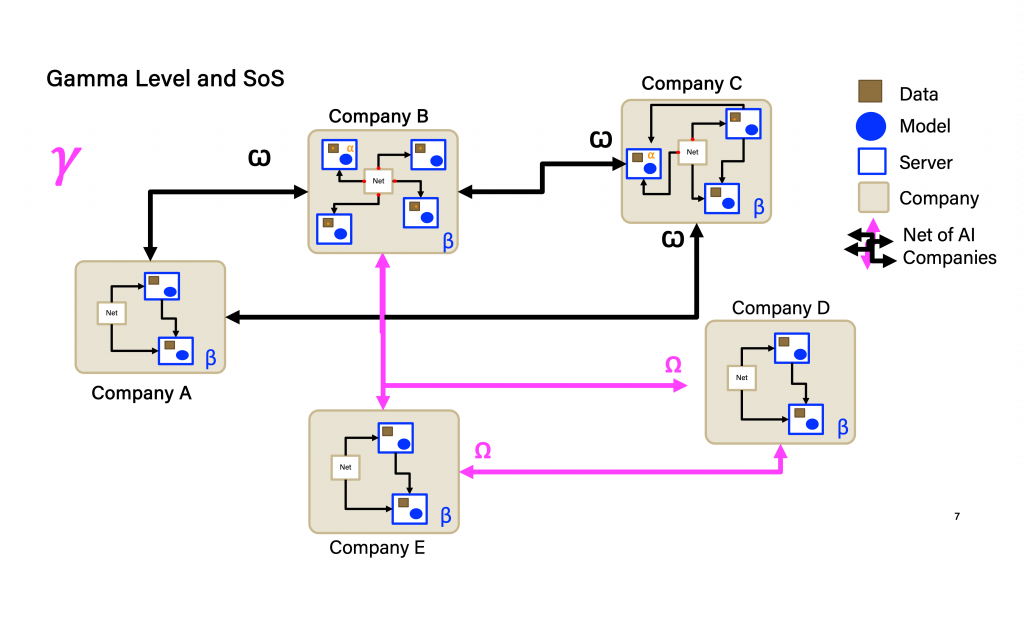
Distributed machine learning across AI companies - class project
Distributed machine learning across AI companies - class project
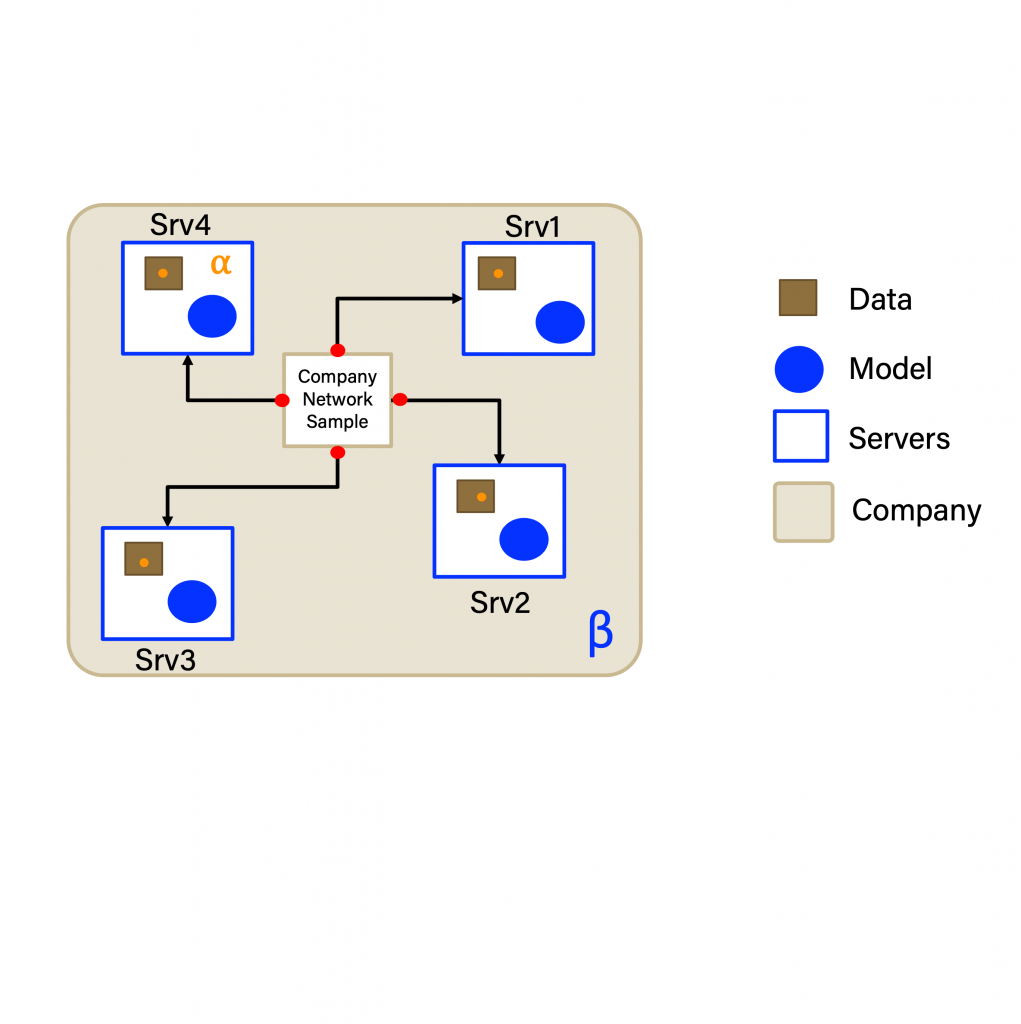
Este proyecto estudio aprendizaje automatico distribuido en un contexto de sistemas de sistemas, modelado como empresas de IA colaborando con distintos roles de datos y red.
- Analisis del efecto de la topologia y la diversidad de datos sobre la calidad del modelo.
- Implementacion de un proceso de tres fases: entrenamiento local, comparticion de parametros y agregacion.
- Observacion de relaciones entre la centralidad de nodos y la variacion en la precision del modelo.
Completado como parte de Systems of Systems (AAE56000) en Purdue University.
 2019-22
Morazan Project - the 1st Central American satellite built through regional collaboration
Morazan Project - the 1st Central American satellite built through regional collaboration
Liderazgo en planificacion, requisitos y coordinacion tecnica para un esfuerzo satelital regional en segmentos espacial y terrestre.
- Coordinacion de actores internos y externos, incluyendo JAXA y UNOOSA.
- Definicion de alrededor de 200 requisitos de mision, sistema y subsistemas.
- Implementacion de flujos seguros de documentacion en la nube y mentoria a equipos de subsistemas.
 2018-19
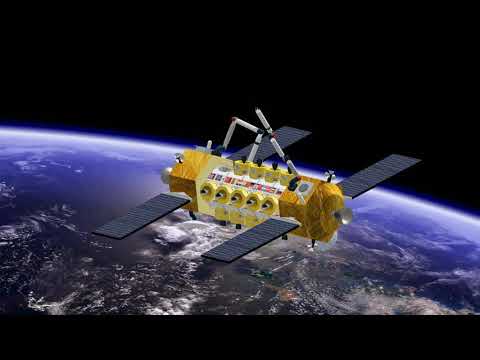
Reusable Space Station mission concept for active debris removal in low Earth orbit
Reusable Space Station mission concept for active debris removal in low Earth orbit
Desarrollado durante el ISU Space Studies Program (patrocinado por ESA), este concepto de mision abordo la remocion activa de desechos con principios de ecodiseno e ingenieria concurrente.
- Desarrollo de un diseno Fase-0 para un concepto de manipulador robotico.
- Contribucion de representaciones CAD para la arquitectura de mision a nivel de estacion.
- Liderazgo en el desarrollo de un caso de negocio viable para remocion de desechos en orbita heliosincrona.
 2016-17
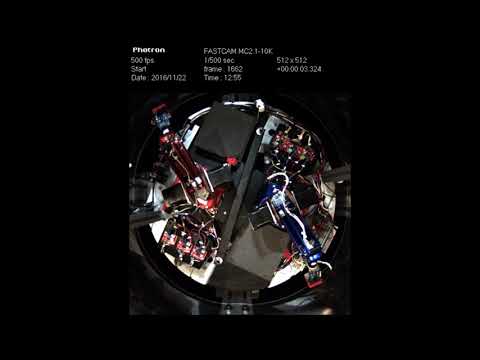
Effect of non-inertial forces over two robotic arms under reduced (artificial) gravity
Effect of non-inertial forces over two robotic arms under reduced (artificial) gravity
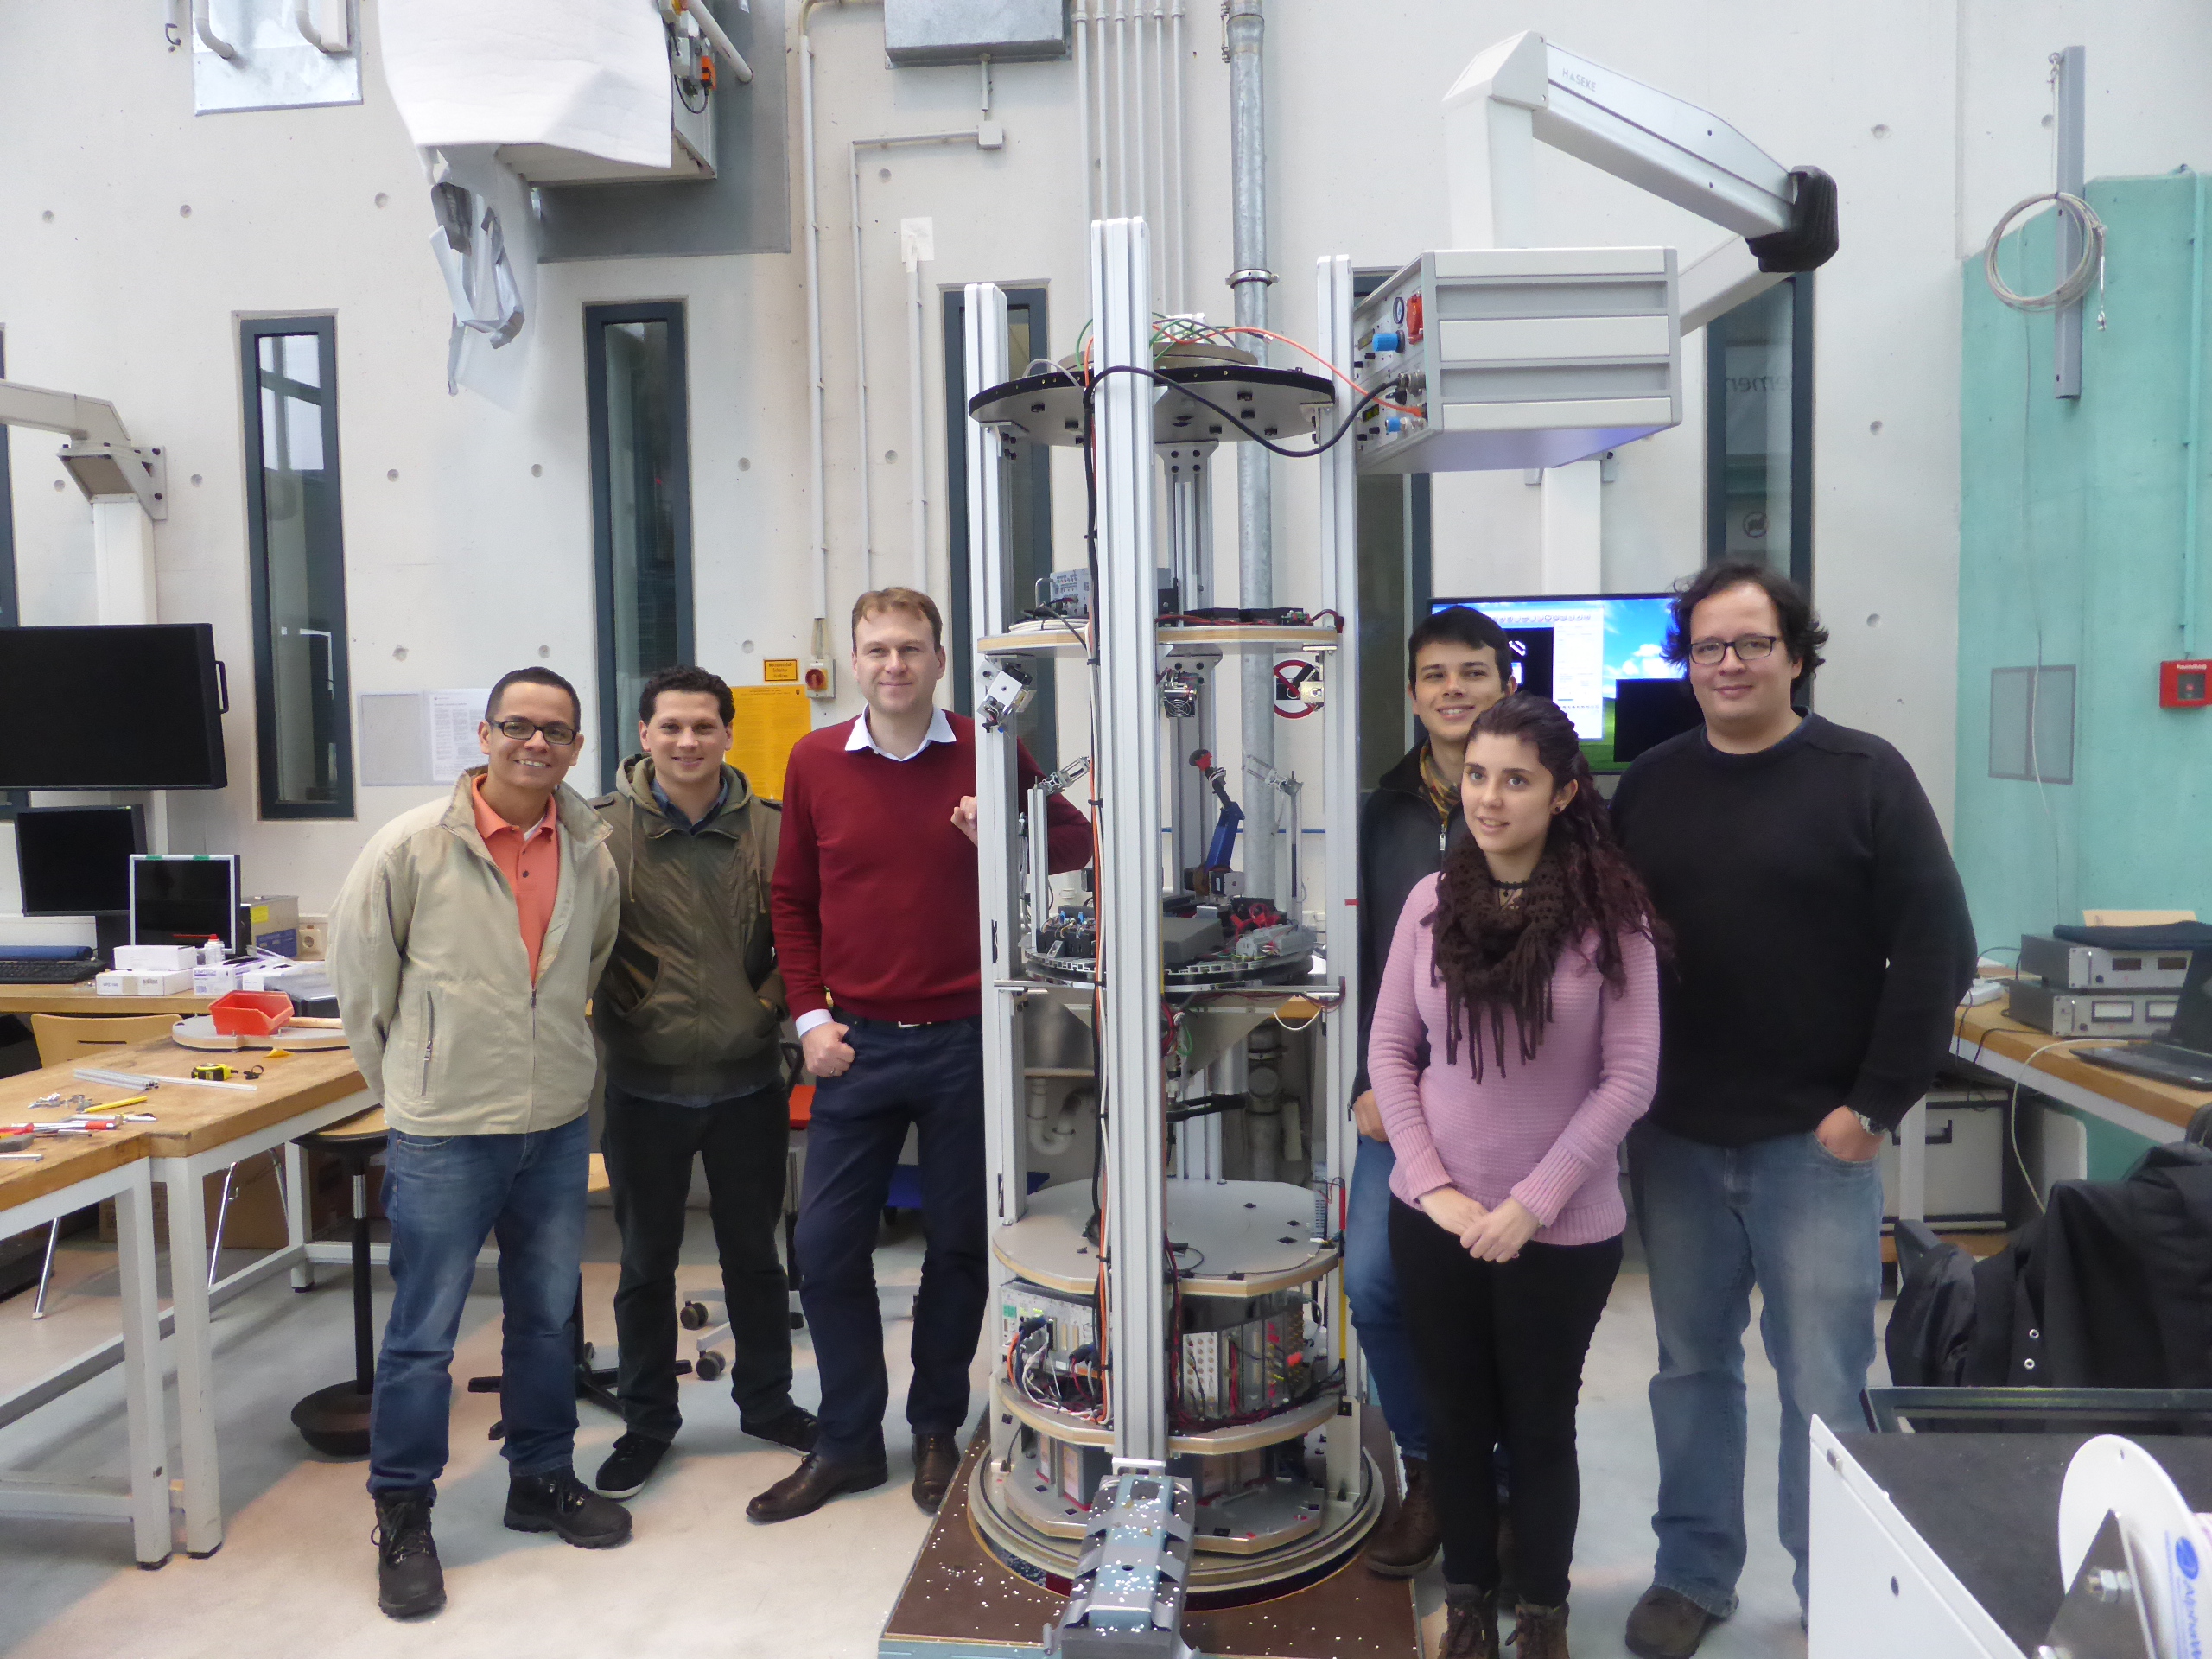
Tras ganar el 3er ciclo UNOOSA DropTES, este proyecto ejecuto experimentos de robotica bajo microgravedad y condiciones de gravedad inducida por rotacion en ZARM.
- Liderazgo de un equipo multidisciplinario de cinco personas bajo estrictas restricciones tecnicas y de cronograma.
- Diseno y ejecucion de un experimento de brazo robotico en el Center of Applied Space Technology and Microgravity.
- Presentacion del analisis dinamico resultante en el International Astronautical Congress en Adelaide.
 2016-17
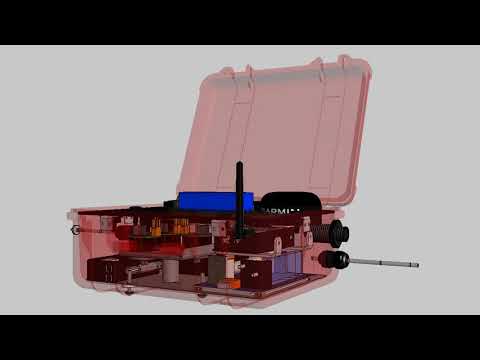
MultiGAS - autonomous remote volcanic gas monitoring station
MultiGAS - autonomous remote volcanic gas monitoring station
Diseno, construccion, validacion y despliegue de una estacion autonoma de monitoreo de gases para entornos volcanicos exigentes.
- El sistema midio CO2, H2S, O2, H2, vapor de agua, temperatura y presion.
- Combinacion de energia solar y eolica para operacion autonoma de varios anos.
- Habilitacion de telemetria a distancias superiores a 40 km.
 2015-16
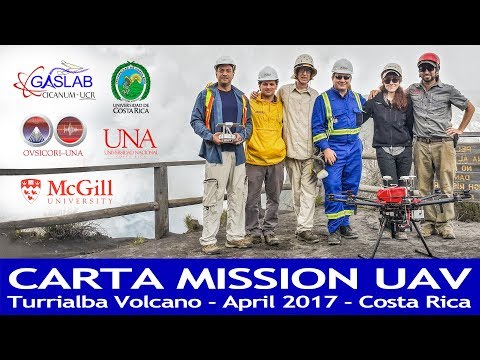
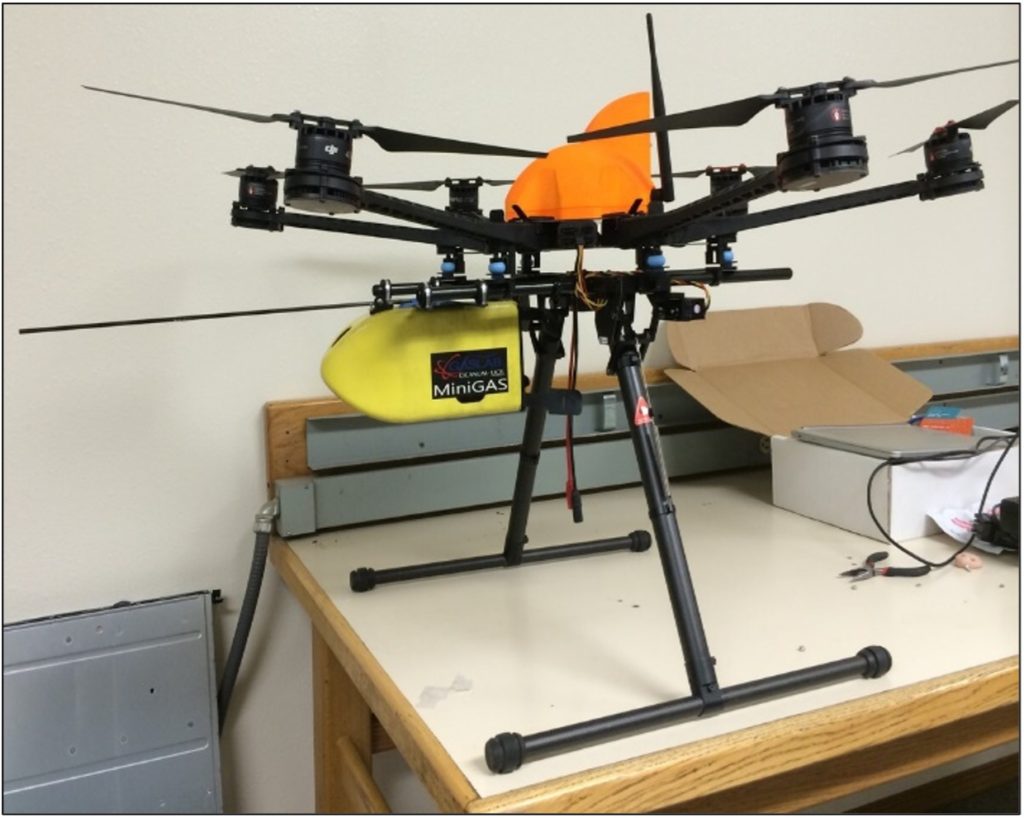
MINIGAS LITE - airborne volcanic activity monitoring system
MINIGAS LITE - airborne volcanic activity monitoring system
Plataforma aerotransportada de monitoreo de gases probada en Kilauea con integracion de telemetria RF.
- Diseno de integracion PCB de sensores CO2, SO2 y H2S sobre STM32-F4.
- Construccion de una cadena de telemetria de radiosonda usando Arduino y hardware iMet-1 RSB.
- Validacion del flujo de despliegue en globo estratosferico para medicion volcanica.
 2016
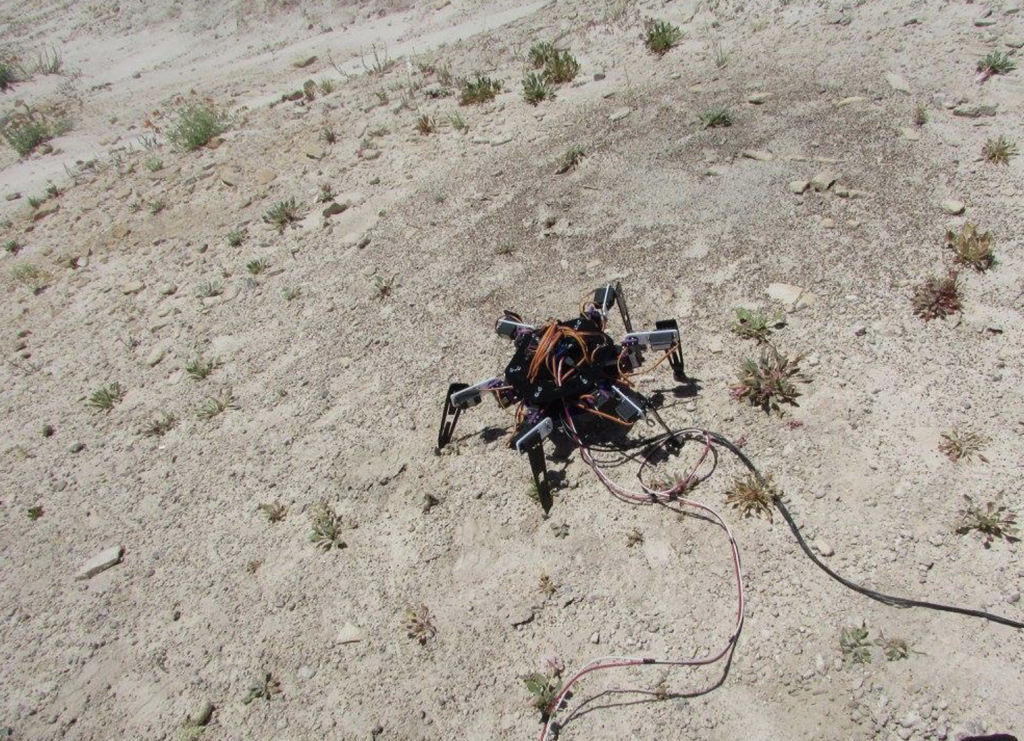
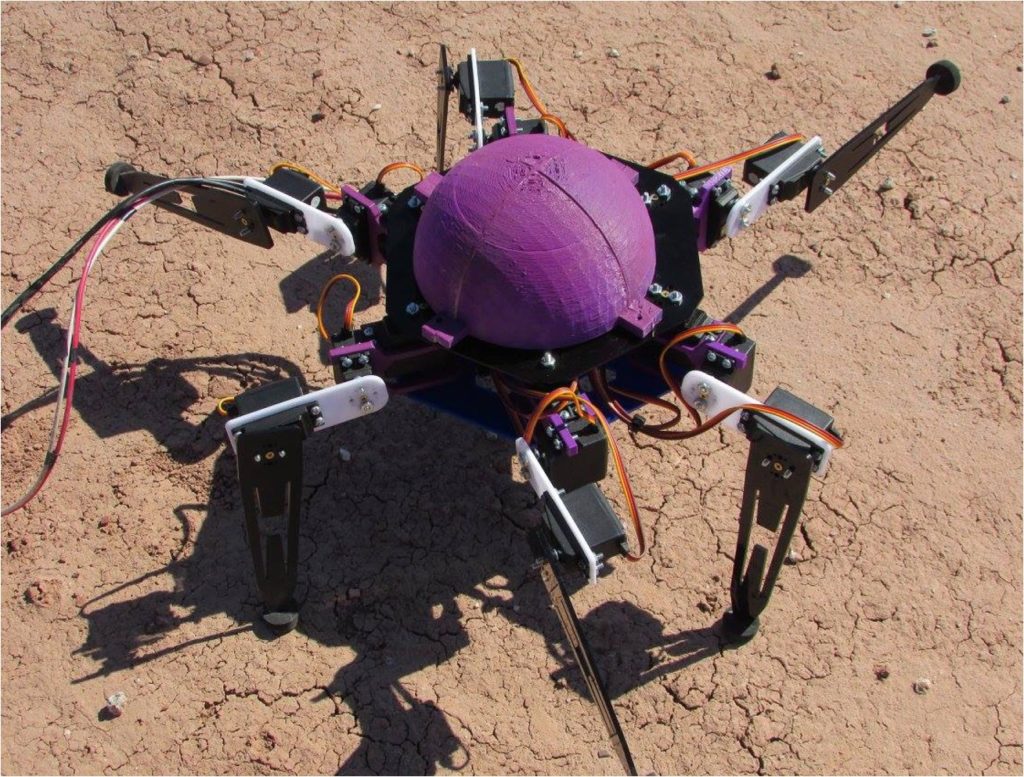
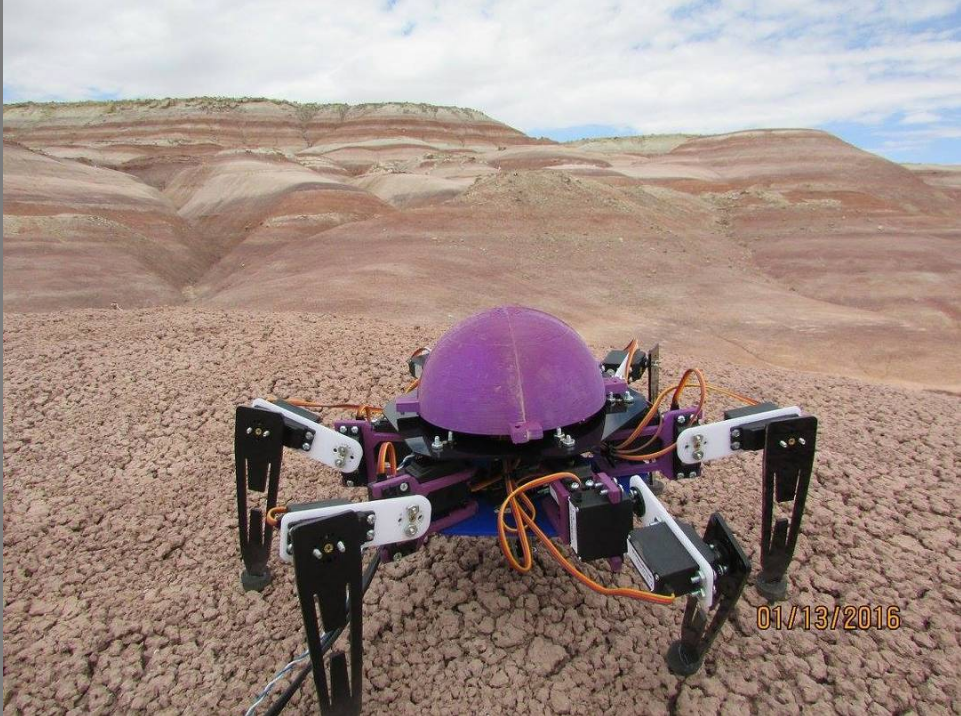
Hexapod Robot Based on Arthropod Locomotion for Difficult Exploration Areas on Mars
Hexapod Robot Based on Arthropod Locomotion for Difficult Exploration Areas on Mars
Proyecto de la primera mision analogica MDRS integrada completamente por Latinoamerica, enfocado en conceptos robustos de locomocion de rover.
- Diseno, integracion y prueba de la estructura mecanica del hexapodo.
- Uso de metodos iterativos de optimizacion de ingenieria y manufactura aditiva.
 2015
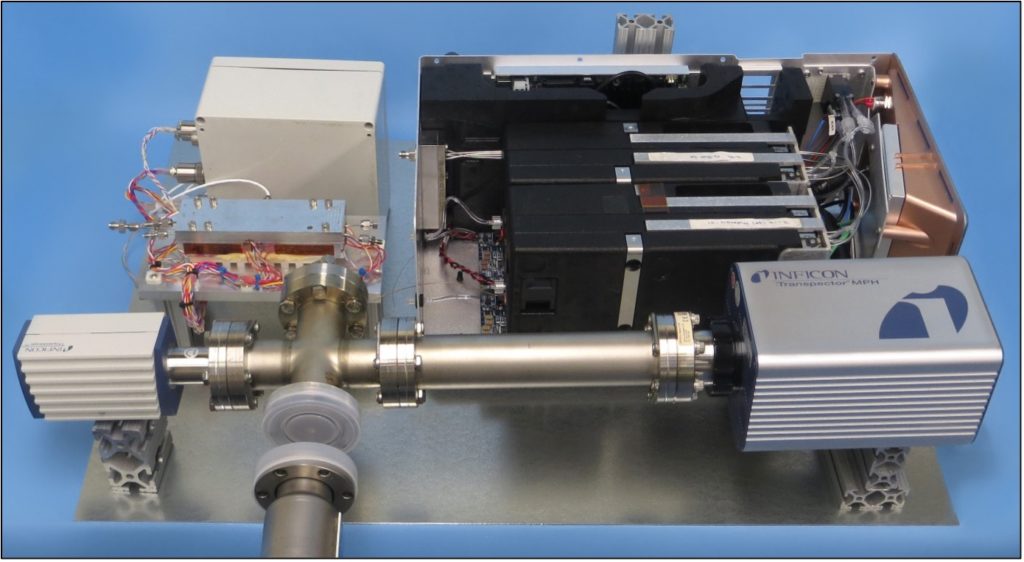
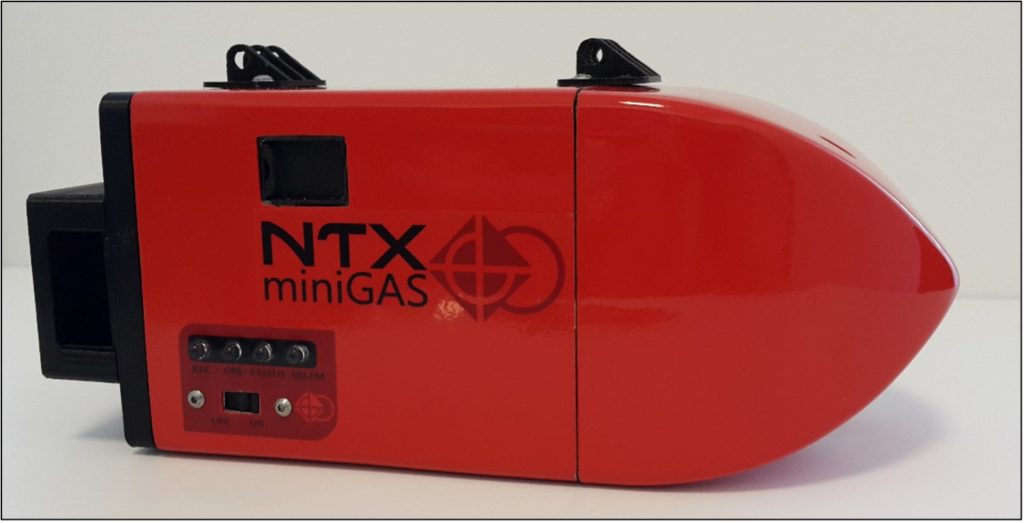
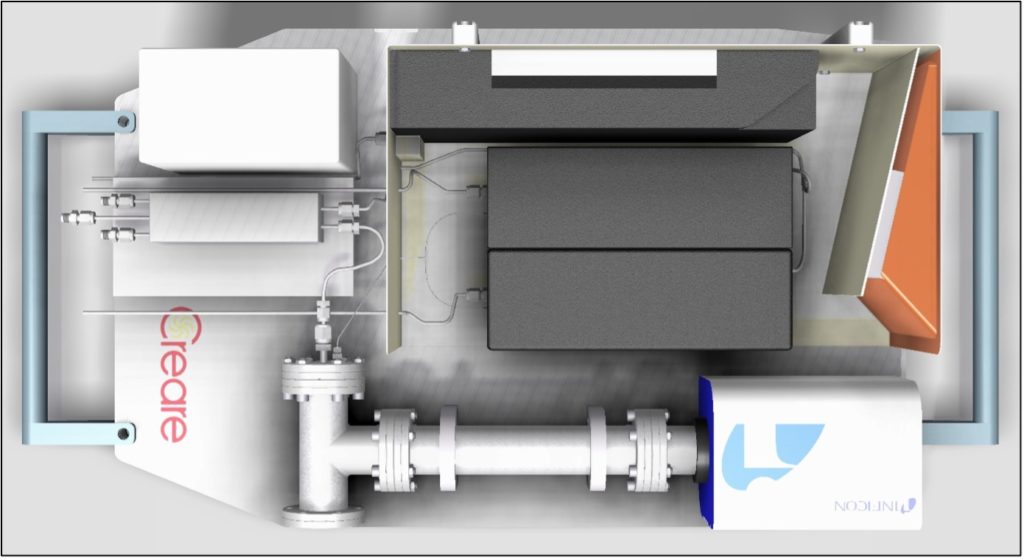
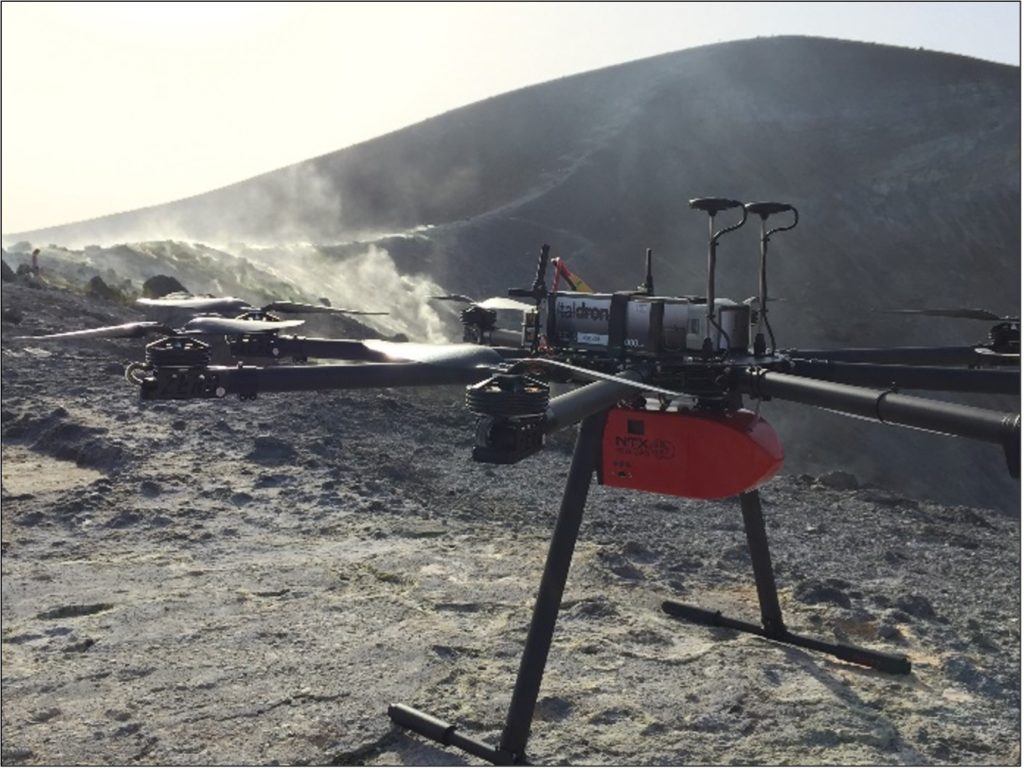
In-flight control unit for a mass spectrometer and subsystems
In-flight control unit for a mass spectrometer and subsystems
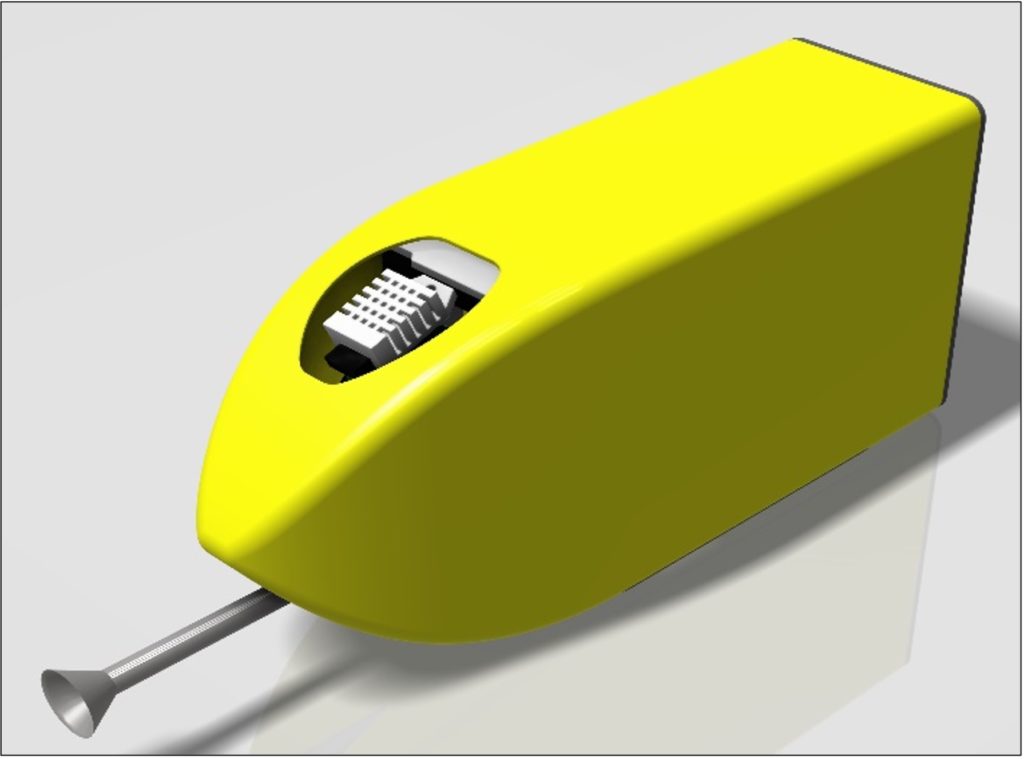
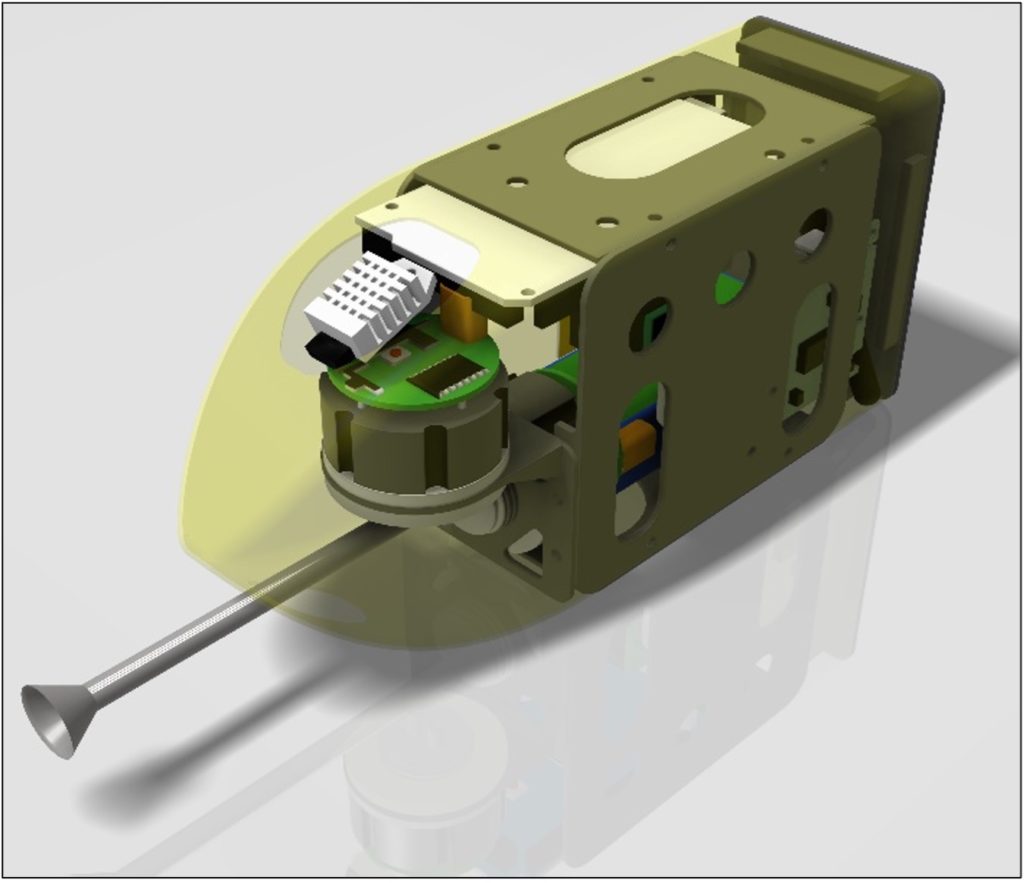
Diseno y programacion de una unidad de control en vuelo basada en ATmega para instrumentacion de investigacion volcanica.
- Habilitacion de operacion manual y automatica de subsistemas de espectrometro de masas.
- Integracion de sensado de temperatura, humedad, presion y flujo de aire.
- Gestion del control de bomba turbomolecular y de la distribucion de energia de la mision.
 2015-16
Controller box for auto/manual control of hydraulic and pneumatic circuits
Controller box for auto/manual control of hydraulic and pneumatic circuits
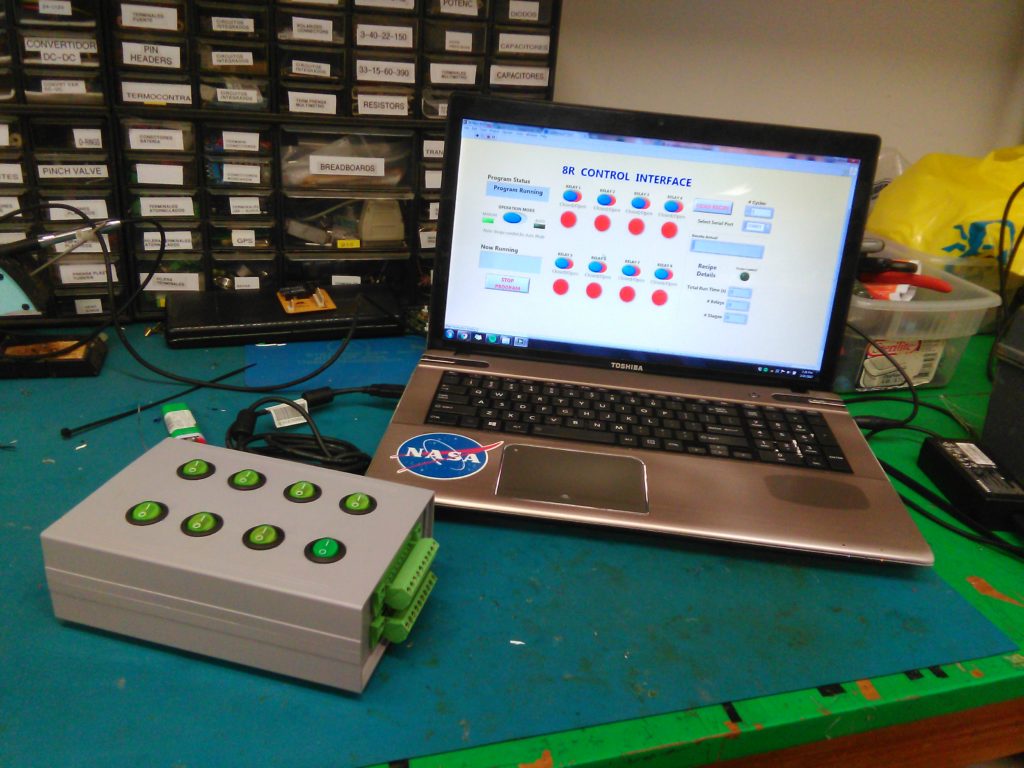
Desarrollo de un modulo multiproposito de salidas por relevadores para sistemas hidraulicos y neumaticos de laboratorio con automatizacion programable.
- Integracion de una interfaz de usuario en LabVIEW para configuracion y operacion.
- Soporte de operacion autonoma sin supervision durante varios dias.
 2014
Blink-controlled small prototype of a remote-controlled car
Blink-controlled small prototype of a remote-controlled car
Diseno de un prototipo de carro a control remoto accionado por actividad EEG y comandos por parpadeo.
- Procesamiento de EEG en tiempo real con transformadas de Fourier para deteccion de estados mentales.
- Implementacion de logica de control para operar el vehiculo mediante parpadeos.
- Inspiracion para desarrollos de tecnologia asistiva dirigidos a ninos con discapacidad fisica.
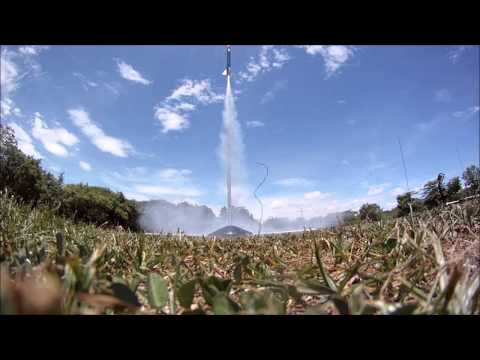 2015
Launch of the first solid-state rocket with a scientific payload in Costa Rica
Launch of the first solid-state rocket with a scientific payload in Costa Rica
Participacion en el lanzamiento de una mision con carga util cientifica para medir variables atmosfericas en Costa Rica.
Premios, formación y experiencia
Reconocimientos
Ganador del Moonshot Pitch Competition
Sentinel Space · Primer lugar, categoría Moonshot. Con Sidh Sikka.
Premio Somos Purdue
Reconocimientos anteriores
- 2018 - Ganador del Business Pitch Competition, Departamento de Business and Management (ISU)
- 2018 - Homenaje (graduación en mi honor) - Colegio Colegio Científico de Pérez Zeledón
- 2017 - Finalista, Singularity University Costa Rica Global Impact Challenge
- 2016 - Ganador de la 3ra campana, UNOOSA DropTES Fellowship Program
- 2014 - 1er lugar en RobotiFest, concurso nacional de robotica
- 2013 y 2014 - Beca de excelencia academica, Universidad de Costa Rica
- 2012 - Becario del US Department of State, programa Global UGRAD
- 2012 y 2014 - 2do y 3er lugar en la Olimpiada Nacional de Robotica
- 2009 y 2010 - Mencion honorifica en las Olimpiadas Costarricenses de Fisica XII y XIII
- 2010 - Finalista de la Olimpiada de Matematica
- 2010 - Ganador de la feria cientifica regional y finalista de la feria cientifica nacional
Formación
Purdue University
Estudiante de doctorado en Aeronautica y Astronautica (2022 - actualidad)
GPA: 3.88
International Space University
31st Space Studies Program (2018)
Minor en Business and Management
GPA: 4.0
University of Costa Rica
Ingenieria mecanica (2011-2016)
Minor en ingenieria electrica
Top 5% de la generacion (2/42)
University of Minnesota
Ingenieria mecanica (H2 2012)
Un semestre de intercambio mediante una beca del US Department of State
Divulgación
Ofrezco charlas gratuitas sobre ingeniería aeroespacial y mi trayectoria a estudiantes de secundaria.
Organiza una charlaLiderazgo y participación comunitaria
-
2020 - Proyecto Morazan, primer satelite hondureno
Creacion de planes de trabajo iniciales, modelos de organizacion y cronogramas para casi 40 estudiantes distribuidos en los distintos segmentos del proyecto.
Coordinacion de reuniones quincenales con subequipos para dar seguimiento al progreso, orientar el trabajo y mantener el ritmo de entrega.
-
2019 - Organizador del 1er Central American Space Generation Workshop
Gestion de comunicaciones con delegados, moderacion de reuniones, invitacion de conferencistas, coordinacion de patrocinadores y apoyo para lograr una participacion record de aproximadamente 150 delegados.
-
2016 - DropTES 3ra ronda, coordinador del equipo de investigacion
Propuesta del experimento de microgravedad ganador de UNOOSA DropTES y coordinacion del alcance del equipo, cronograma y restricciones de alistamiento.
-
2015 - Miembro del staff del 1er campamento costarricense de coheteria
Apoyo a la organizacion del evento, guia en construccion y acompanamiento a participantes en actividades de coheteria de modelo.
-
2012 - Grupo de robotica, Universidad de Costa Rica
Cofundacion del primer grupo de robotica en la UCR para crear espacio compartido, mentoria e infraestructura para proyectos estudiantiles de robotica.
Entrevistas, noticias y charlas
Podcasts y Entrevistas
-
 EpiSTEMas
epiSTEMas Episode E061
Conversacion en podcast sobre ingenieria aeroespacial y la participacion centroamericana en el espacio.
-
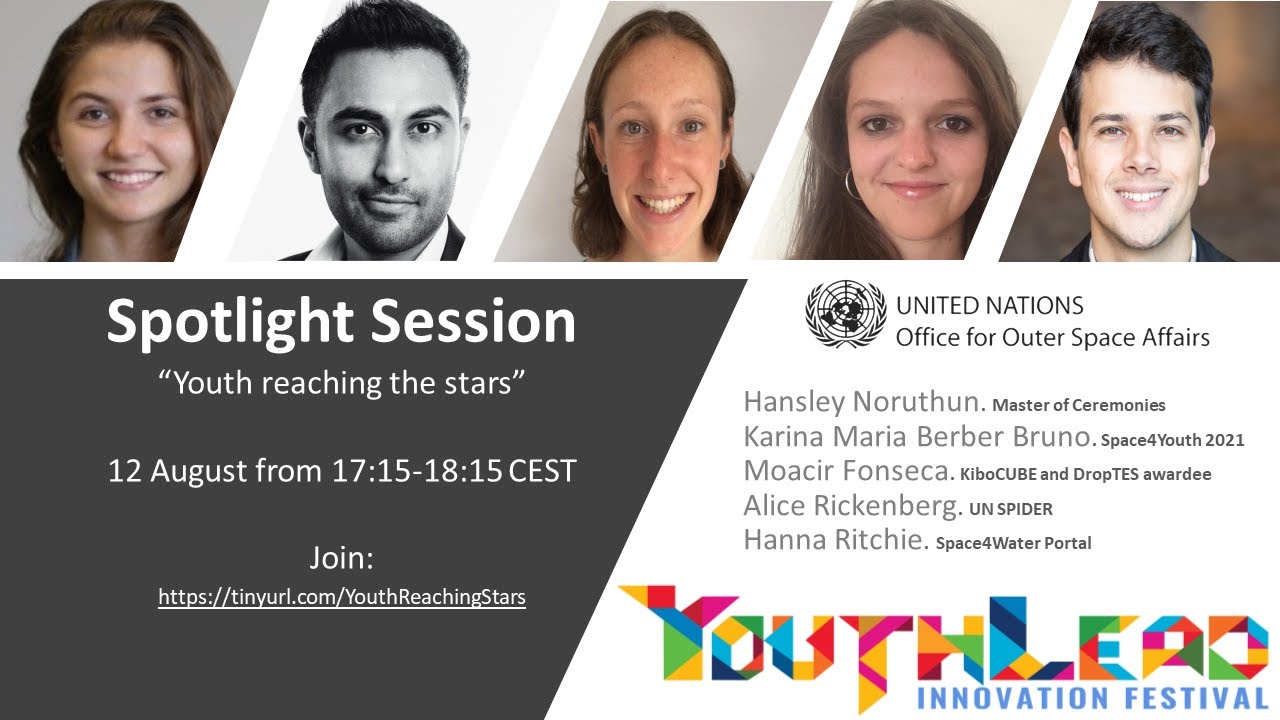 YouTube / UNOOSA
UNOOSA LEAD Youth Innovation Festival Panel
Segmento de panel con la Oficina de las Naciones Unidas para Asuntos del Espacio Ultraterrestre.
-
 YouTube
La Reaccion CR Interview
Entrevista y conversacion en medios en idioma espanol.
Noticias y Articulos Destacados
-
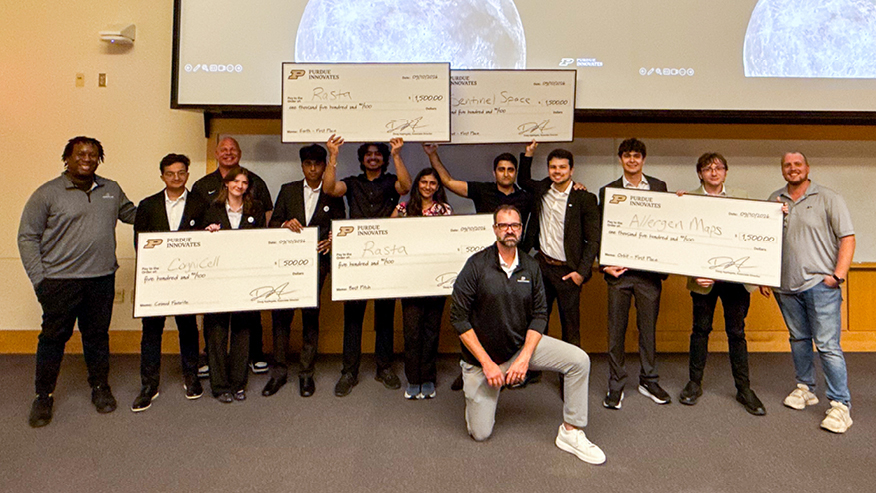 Purdue News · September 2026
Innovative solutions abound at Moonshot Pitch Challenge
Purdue destaca el primer lugar de Sentinel Space en la categoría Moonshot, con Moacir Fonseca Becker y Sidh Sikka.
-
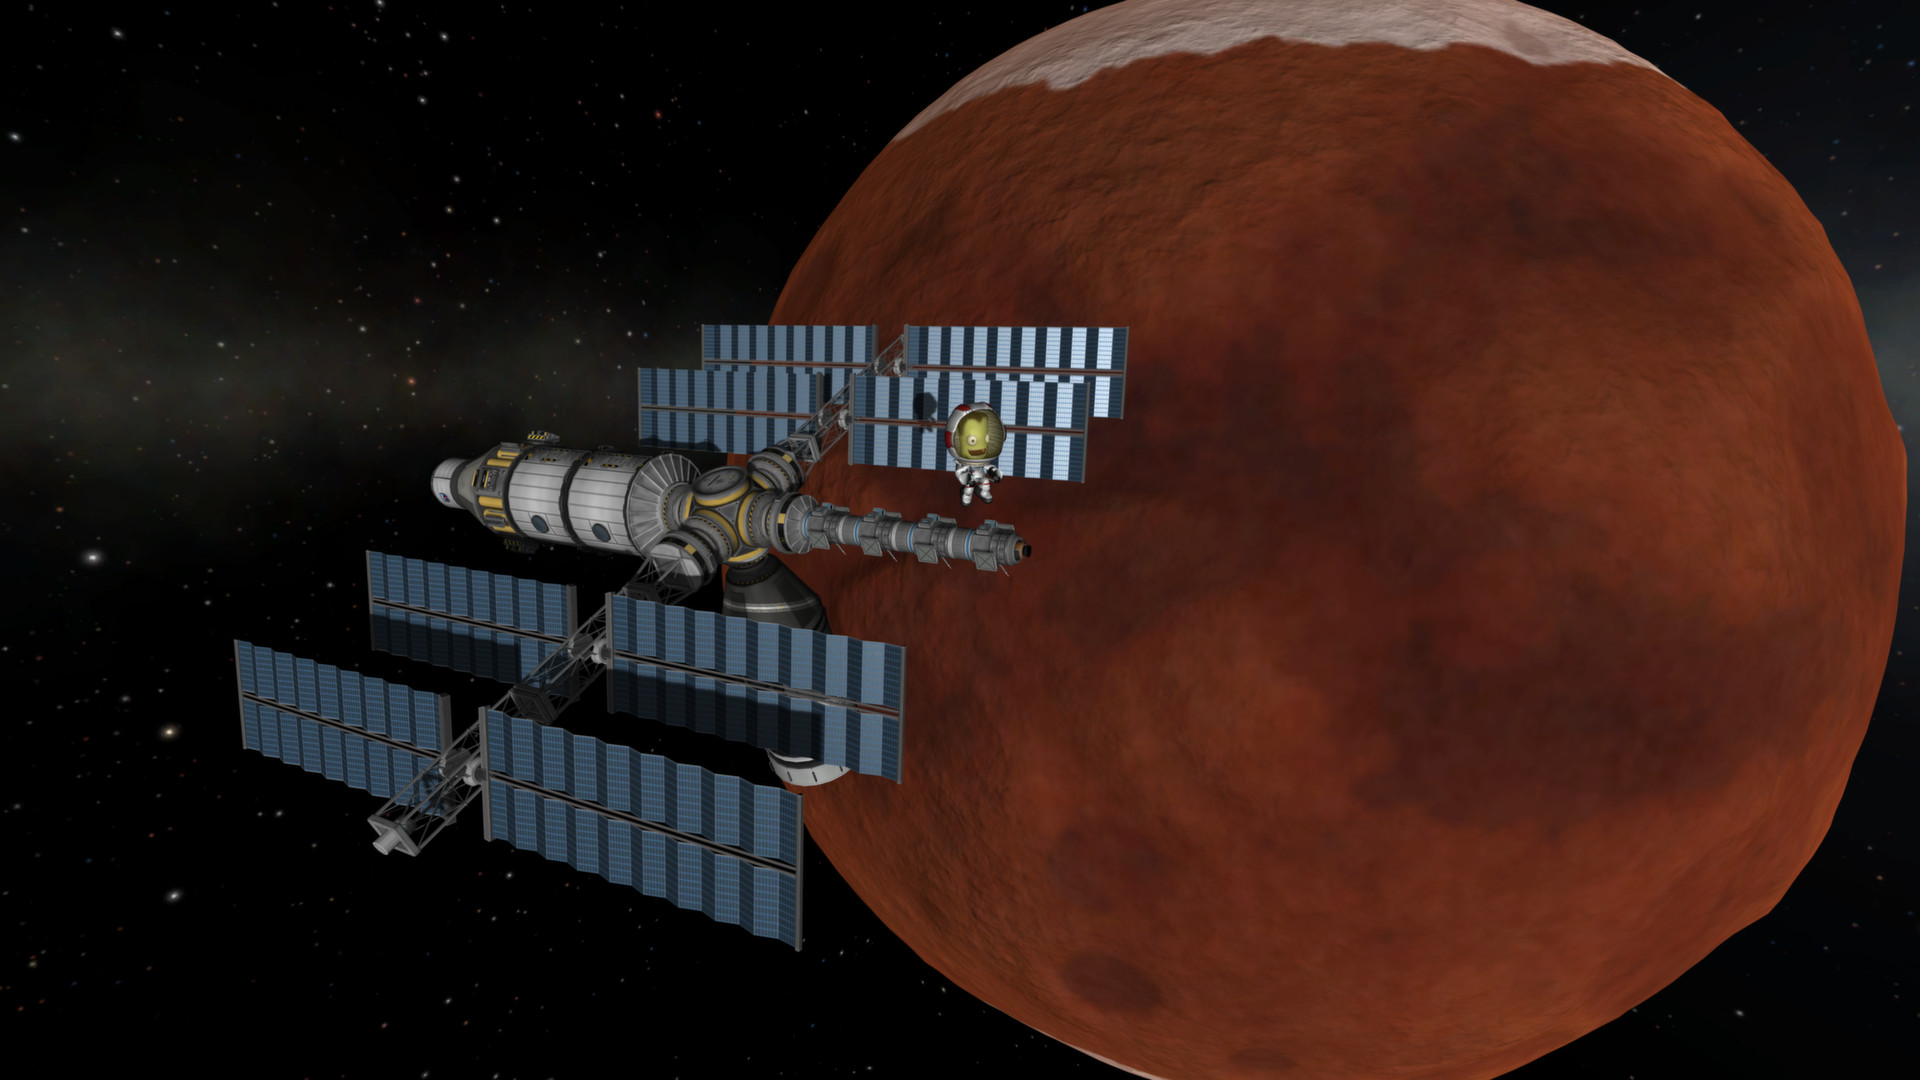 Universe Today
How Kerbal Space Program Is Inspiring Real Mission Designs
Articulo destacado que menciona a Moacir F. Becker en contexto de diseno de misiones.
-
 Universidad de Costa Rica
Robotifest Projects at UCR
Articulo universitario sobre proyectos de robotica y resultados de competencia.
-
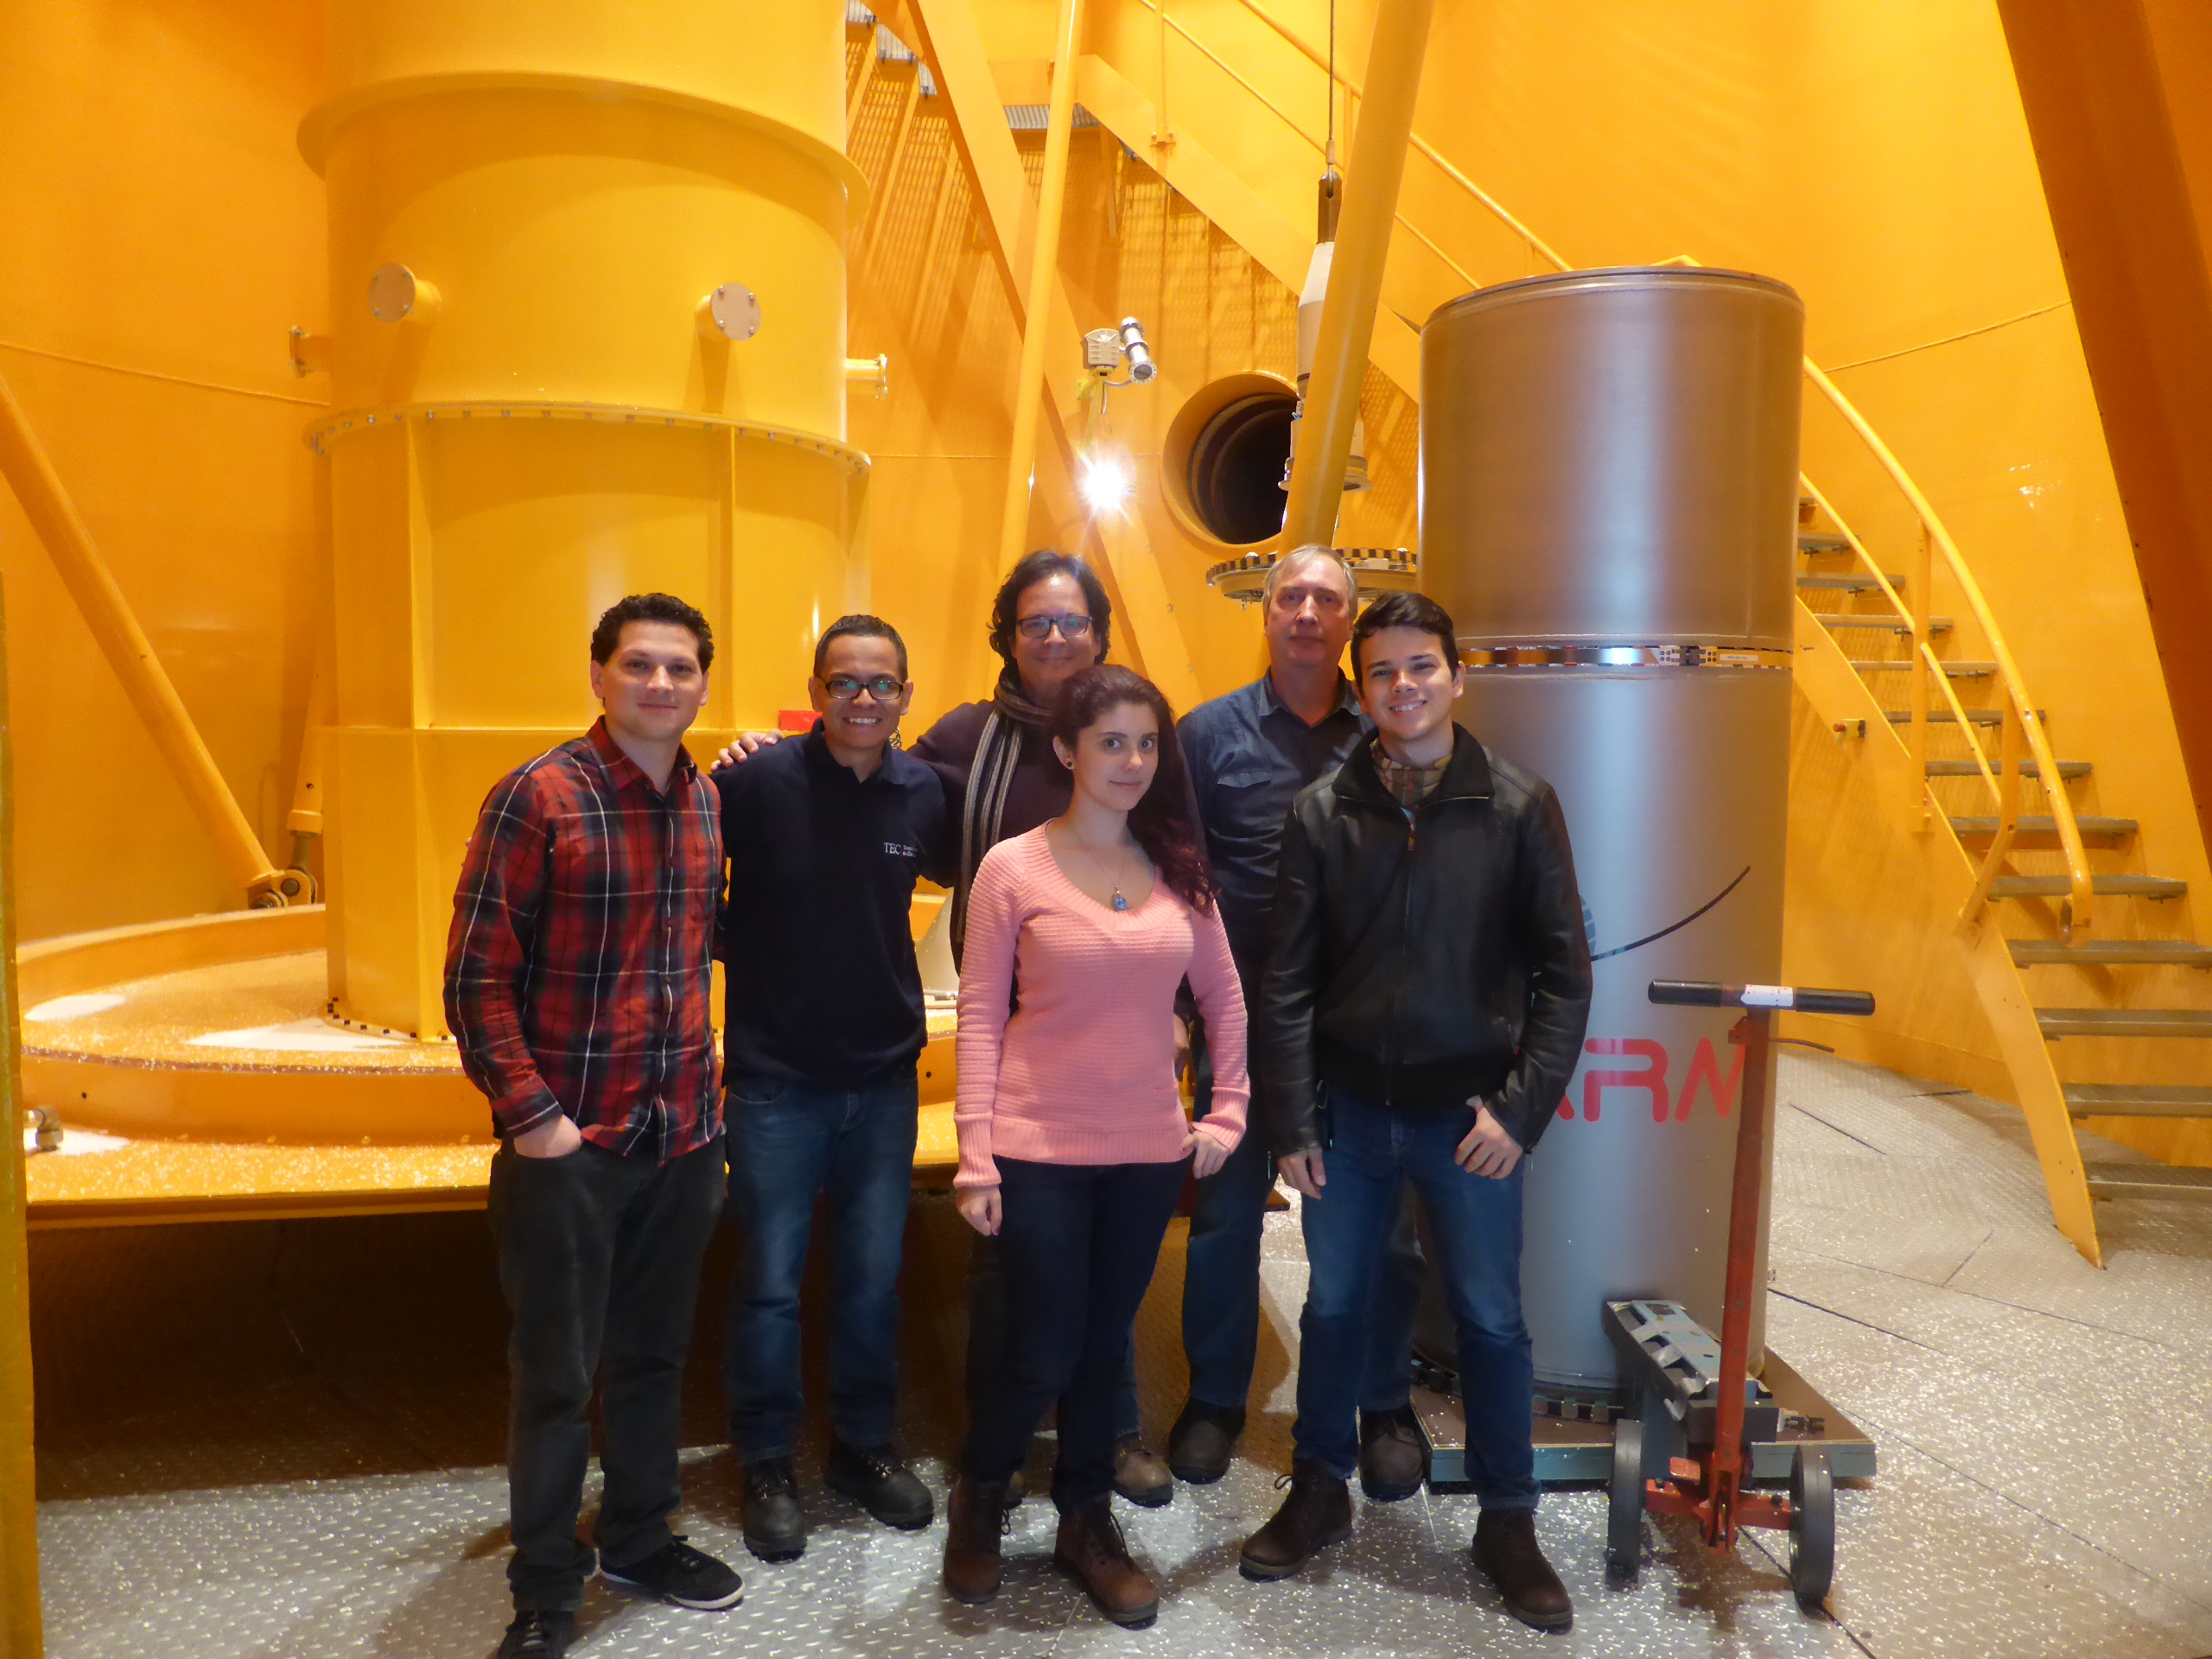 UNOOSA
DropTES Third Cycle Overview
Resumen oficial del tercer ciclo de DropTES y de los equipos participantes.
Paginas Oficiales e Institucionales
-
 UNOOSA
 Hypergravity and Microgravity Webinar Track
Referencias de ganadores de DropTES con materiales de webinar.
-
 UNOOSA
 Awardees: Costa Rica TEC and UCR
Listado institucional de galardonados para participantes de Costa Rica.
-
 UNOOSA
 Common Webinars
Indice de webinars con referencias a DropTES y medios relacionados.
- Proyecto Morazan / UNAH
MRZ-SAT Project Site
Pagina oficial de la mision con informacion del equipo y del proyecto.
Charlas, Divulgacion y Perfiles
-
 Purdue BoilerLink
Purdue TicoTalk Event
Publicacion de evento en BoilerLink con participacion de Moacir Fonseca Becker.
-
 Facebook
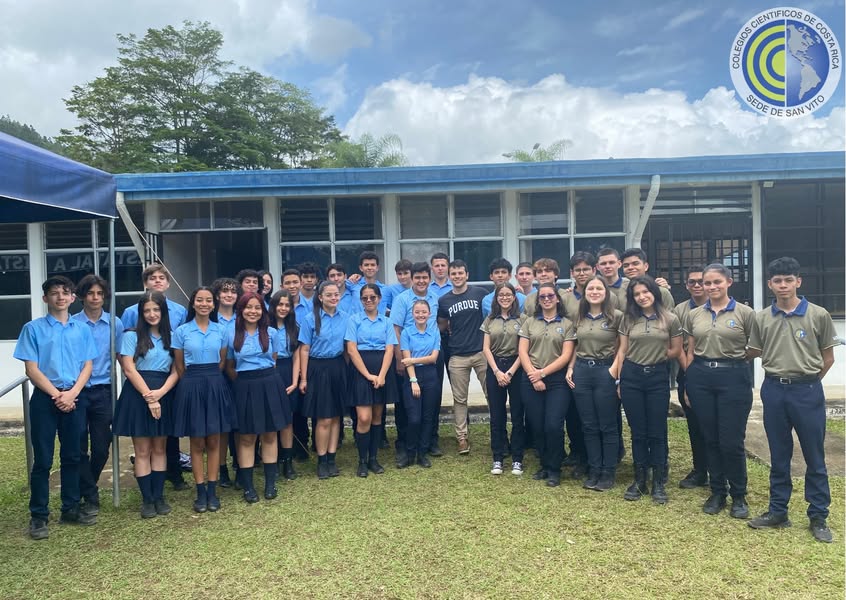
Educational Outreach: Colegio Cientifico de San Vito
Publicacion de divulgacion para estudiantes de secundaria sobre trayectorias en aeroespacial.
-
 Google Scholar
 Profile
Perfil academico con citas y trayectoria de investigacion.
- moacir.space
Official Personal Site
Sitio personal principal y portafolio.
Herramientas y métodos
Software
Programación, aprendizaje automático y desarrollo asistido por modelos de lenguaje y flujos de trabajo con agentes.
- Python
- Java
- Machine Learning
- MATLAB
- Large language models (LLMs)
- Agentic workflows
Contacto
Estoy abierto a colaborar en investigación y proyectos espaciales. También ofrezco charlas gratuitas sobre ingeniería aeroespacial a estudiantes de secundaria.
mfonsec@purdue.edu moacirmabe@gmail.com